微信登录
 QQ登录


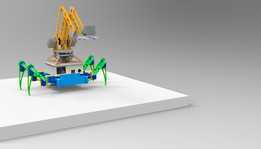
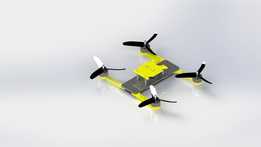
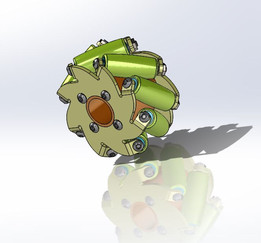
轮式陆空两用四旋翼无人机组装结构设计


这款轮式驱动的四旋翼无人系统,核心是打通地面移动与空中飞行的场景衔接,解决传统多旋翼无人机在复杂巡检场景下续航短、地面近距离作业稳定性不足的痛点。日常在厂区管线巡检、园区安防巡查场景中,遇到平整铺装路面时,可切换轮式行驶模式,依靠底部的行走轮组完成低速贴地巡检,此时旋翼停转或维持低转速怠速,能大幅降低能耗,延长单次作业的有效时长;遇到路面障碍、沟壑或者需要跨楼层、跨区域快速转场时,再切换为飞行模式,直接升空越过障碍抵达目标点位,两种模式的切换不需要额外拆装部件,整套结构的集成度经过多轮迭代优化。
从结构设计逻辑来看,整机采用中心负载舱加四旋翼臂的对称布局,中心舱体分层布置:最上层预留了任务载荷安装位,可根据作业需求搭载可见光摄像头、热成像模组或者小型气体检测传感器,安装孔位采用通用的20mm间距螺孔阵列,兼容市面上多数轻量化巡检载荷;中间层为飞控、电调与电源管理模块的安装腔,舱体内部设计了走线槽与减震棉安装位,避免轮式行驶过程中的路面振动传导至飞控模块,影响飞行姿态解算精度;最下层集成轮组驱动模块,两个驱动轮带独立减速电机,尾部设置万向随动轮,地面行驶时的转向通过两侧驱动轮差速实现,不需要额外设置转向舵机,简化了底盘结构的同时降低了整机重量。
旋翼臂采用碳纤维管插接结构,臂长经过重心配平计算,旋翼旋转时的下洗气流不会直接冲刷到轮组与中心舱底部的传感器,避免地面行驶带起的扬尘被气流卷到舱体表面。轮组的安装位置做了下沉设计,地面停放时整机重心位于轮组支撑面的中心正上方,侧倾稳定角达到28度,在15度以内的斜坡上停放不会发生侧翻,旋翼臂末端的电机座高度高于轮组最高点,地面行驶时即使遇到小幅颠簸,螺旋桨也不会触碰到地面或者障碍物。
安装边界方面,整机展开状态下旋翼端对端尺寸控制在650mm以内,轮组的轮距为220mm,轴距为180mm,可顺利通过宽度大于250mm的普通厂区巡检通道,中心舱底部距离地面的最小间隙为35mm,可越过高度不超过20mm的路面凸起或者减速带。旋翼臂支持快拆,拆下四个旋翼臂后整机的收纳尺寸可缩小至200*180*120mm,能够放入普通的设备防护箱中携带,快拆接口采用锥面定位加弹簧卡扣的结构,重复安装的定位精度控制在0.2mm以内,不需要每次拆装后重新做旋翼动平衡校准。
实际作业过程中,轮式模式下的最高行驶速度为1.2m/s,可满足近距离精细化巡检的移动速度要求,遇到需要近距离观测的设备点位时,可直接停在目标旁通过搭载的摄像头采集数据,不需要像传统旋翼无人机那样保持悬停,既节省电量也避免了悬停气流对设备表面浮尘、轻质标识牌的干扰。飞行模式下的起飞重量控制在1.8kg以内,单块4S锂电池可支持22分钟的纯飞行作业,或者75分钟的纯地面行驶作业,混合模式下的综合作业时长可达到40分钟以上,覆盖中小型厂区单次巡检的时长需求。
结构细节上,所有的电子模块安装位都预留了散热风道,轮式行驶时的迎面气流可通过舱体侧面的进风口带走电调、驱动电机工作产生的热量,飞行状态下旋翼的下洗气流也能从舱体顶部的散热孔进入,形成贯穿的散热通路,避免长时间作业时模块过热。整机的外露接线都做了航插密封处理,可在小雨天气下正常作业,满足户外巡检的基本环境适应性要求,轮组的轮胎采用软质橡胶材质,行驶过程中的振动可通过轮胎形变抵消一部分,进一步降低振动对舱内精密模块的影响。
- 上一篇:轻量化简易四轴飞行器结构设计方案
- 下一篇:六旋翼侦察投送无人飞行器结构设计

- 全部评论(0)

- 模板大小: 52.33 MB
- 售价:5金币
- 下载次数: 130
- 系统要求: STEP / IGES,KeyShot,Rendering
- 软件分类: 无人机