微信登录
 QQ登录


六轮越野作业搭载机械臂遥控小车


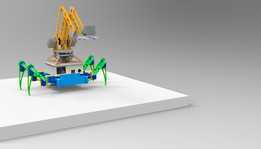
该套三维结构围绕小型无人作业平台展开,行走部分采用六轮承载布局,底盘左右各布置三个车轮,轮距与轴距在紧凑车体上做了均衡分配,目的是在碎石、浅沟、松散地面等非铺装场景下降低单轮接地比压,并让更多车轮保持触地。底盘下方为每一组车轮配置独立连杆与弹性减振元件,连杆铰接点围绕车轮跳动轨迹布置,弹簧和阻尼件沿斜向受力方向安装,使车轮在上下跳动时能够吸收冲击,同时限制轮端不必要的横向摆动。对于教学验证、户外巡检、小型物料搬运或竞赛机器人开发,这种底盘比普通四轮平板车更能适应路面起伏,也便于后续替换轮胎刚度、调整悬架行程。
车体中部设置箱体式承载区,可容纳控制板、电池、驱动模块和接线空间;侧板与底板通过螺接组合,既保留内部检修开口,也为上部机构提供平整安装基准。底盘前端和侧面预留了模块安装面,电控盒、传感器支架或辅助配重都可按实际任务加装。设计时需要重点校核悬架连杆与车架、轮组之间的运动包络,避免车轮在最大上跳、转向或侧倾时与箱体、线束发生干涉;同时要控制整车重心,上部机械臂伸展时会产生附加倾覆力矩,底盘宽度、轮距和下部电池布置共同决定稳定边界。
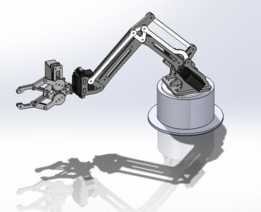
上部机械臂安装在底盘承载平台中央,基座通过回转或舵机支架与车架连接,臂体采用多关节串联形式,大臂、小臂和末端夹爪依次铰接。臂板以轻量化镂空结构呈现,在保证关节安装面刚度的同时减少上部质量;关节驱动件贴近铰接轴线布置,降低偏载。末端执行器为平行夹爪形式,夹指开合范围适合抓取小块样件、工具或标记物,机械臂作业半径需与车体长度匹配,过远的伸展会放大轮胎和悬架承受的弯矩,因此在举升、外伸和夹持负载三种工况下都应检查底盘倾翻角、关节扭矩以及连接螺栓受力。
建模过程中,车轮、悬架连杆、弹簧、车架箱体、机械臂关节和夹爪均按可装配关系拆分,转动副位置清晰,适合进行运动干涉检查和机构原理演示。外形边界上,机械臂折叠状态应收纳在底盘投影附近,减少运输和通过狭窄通道时的外凸尺寸;作业状态则允许臂体越过车头或侧方取放物件。线束从底盘箱体通向各轮驱动与上部关节,走线槽应避开连杆摆动区域,并在铰接附近保留弯曲余量。整体结构兼顾越野通过性、遥控操作灵活性和轻载抓取能力,可作为移动机器人、无人实验平台或机械教学样机的结构参考。
- 上一篇:全自动智能无人烹饪餐食制备工作站
- 下一篇:高自由度拟人双臂灵巧操作机械手

- 全部评论(0)

- 模板大小: 6.94 MB
- 售价:5金币
- 下载次数: 1065
- 系统要求: Other,SOLIDWORKS,Rendering
- 软件分类: 工业机器人