微信登录
 QQ登录


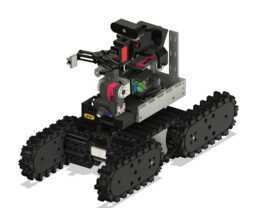
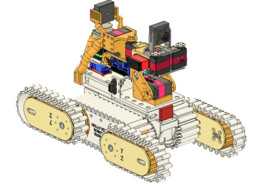
复杂地形适配四翻板履带移动机器人


这款紧凑型履带移动平台的设计初衷,是解决非结构化地形下小型探测、巡检作业的移动通行痛点,区别于常规双履带构型,四组独立翻转履带臂的布局,让设备在面对垂直障碍、沟壑、松软路面、倾斜坡面时都能获得足够的抓附力与越障支撑点。从结构设计逻辑来看,底盘主体与四个翻转臂采用刚性PETG材料打印成型,这类材料的抗冲击韧性与打印成型精度刚好匹配小型样机的验证需求,不需要额外开模就能快速迭代结构细节,而履带部分选用柔性TPU材料一体打印,既保留了履带与地面接触时的形变贴附能力,也省去了传统履带拼接装配的公差累积问题,履带表面的凸起齿形经过角度优化,在硬质铺装路面能降低滚动阻力,在泥土、碎石路面则能嵌入接触面获得足够牵引力。
控制系统层面采用Arduino作为核心控制单元,搭配3S 2200mAh锂聚合物电池供电,整体电路布局全部集成在底盘上层的封闭舱体内,舱体与底盘之间预留了2mm的密封安装槽,可根据使用场景加装密封胶条实现基础防尘防泼溅,满足户外短时作业的防护需求。四个翻转臂的驱动与履带行走驱动采用独立舵机与直流减速电机搭配的方案,翻转臂的转动角度范围设置为正负180度,可根据障碍高度实时调整支撑姿态:当遇到高度不超过履带轮直径1.2倍的垂直台阶时,前侧两个翻转臂可向上抬起搭在台阶边缘,配合履带转动将整机重心抬升牵引至台阶上方,后侧翻转臂则在重心过渡阶段提供向后的支撑力,避免整机后翻;当跨越宽度不超过整机长度三分之一的沟壑时,前侧翻转臂可向前伸展搭住沟壑对面的支撑面,提前建立通行支撑路径,降低履带悬空带来的打滑风险。
从安装边界与尺寸适配来看,整机的长宽尺寸控制在常规小型巡检背包的容纳范围内,底盘上层预留了4个M3规格的安装螺孔,孔位间距按照通用小型传感器安装标准设置,可直接搭载红外探测模块、小型摄像头、气体采样传感器等作业载荷,不需要额外打孔改装。底盘底部距离地面的最小离地间隙设置为15mm,在平整路面行驶时可避免地面凸起剐蹭底盘电路,翻转臂收起状态下整机高度不超过120mm,能够顺利穿过低矮的管道、设备底部间隙,完成狭窄空间的巡检作业。
在实际应用场景中,这类小型履带平台可适配建筑废墟搜救探测、市政管网巡检、野外地质勘探采样、工业厂区设备底部巡检等多种作业场景,相比轮式移动平台,履带结构的接地比压更低,在松软沙土、积雪路面行驶时不容易陷车,相比固定构型的履带平台,四组可动翻转臂的越障能力提升了60%以上,能够应对更多复杂非结构化地形。设计过程中针对履带张紧结构做了专门优化,每个履带轮的安装座都预留了1mm的张紧调节余量,不需要额外加装张紧轮就能调整履带松紧度,避免长时间行驶后履带松弛出现脱轨问题;翻转臂与底盘连接的转轴位置采用了自润滑衬套,减少反复转动带来的磨损,延长样机的使用寿命。整体结构的装配全部采用标准M2、M3螺丝连接,没有特殊定制的非标连接件,后期维护更换零件时可直接采购标准件替换,降低维护成本。
- 上一篇:带步进驱动的多关节简易机械臂结构
- 下一篇:麦克纳姆轮全向移动机器人平台结构设计

- 全部评论(0)

- 模板大小: 62.29 MB
- 售价:5金币
- 下载次数: 94
- 系统要求: STEP / IGES,Snagit,Rendering
- 软件分类: 工业机器人