微信登录
 QQ登录


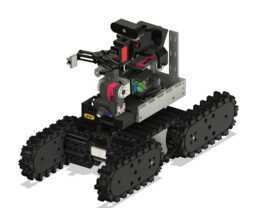
履带式翻转竞技作业机器人结构设计


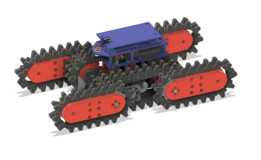
这款履带式移动机器人的结构设计,核心围绕复杂非结构化地形的通行需求与多姿态作业能力展开,底盘采用双侧独立履带驱动布局,每侧履带配套双支撑轮组结构,履带板内侧设置定位凸齿与驱动轮齿槽精准啮合,避免高速行进或越障过程中出现脱带风险。从安装边界来看,底盘主体采用层叠式板件拼接架构,底层为履带轮系安装基板,预留了驱动电机、传动齿轮组的安装定位孔位,孔位公差按照IT7级精度设计,保证传动部件的同轴度要求,中层为控制电路与供电模块的安装仓,仓体内部设置分隔筋条,将电源、主控板、驱动板的安装区域物理隔离,减少强电回路对信号采集模块的电磁干扰,上层为作业执行机构与环境感知模块的安装平台,平台表面排布标准化M3螺纹孔阵列,可根据不同作业场景快速更换末端执行器或调整感知元件的安装位置。
越障与翻转功能的实现,依托底盘重心的低置布局与双侧履带的差速控制逻辑,当机器人遇到高度超过自身轮系半径的垂直障碍时,可通过单侧履带锁止、另一侧履带大扭矩输出的方式完成车体抬升动作,配合底盘前后端设置的弧形导向结构,能够顺利翻越障碍,甚至完成车体180度翻转后继续行进,翻转过程中上层安装平台的元件布局经过重心配平计算,所有元件的安装位置均围绕底盘几何中心对称排布,避免翻转时出现重心偏移导致的侧翻问题。机械臂部分采用多关节串联结构,关节处采用舵机直驱配合齿轮减速的传动方案,臂段结构件采用镂空减重设计,在保证结构刚度的前提下尽可能降低臂体自重,减少对底盘承载的压力,臂段内部预留走线槽,所有驱动线缆与信号线缆均从臂体内部穿过,避免运动过程中出现线缆缠绕或剐蹭障碍的问题。
感知模块的安装位置经过多轮仿真验证,主视觉传感器布置在上层平台的高位支架上,支架高度经过优化,既保证传感器拥有足够的前方视野,不会被机械臂运动遮挡,也不会因为支架过高导致整车重心上移影响通行稳定性,侧面还预留了多组辅助传感器的安装位,可根据需求加装测距、避障类元件。从实际应用场景来看,这类结构设计不仅适用于竞技类场景的任务需求,同样可拓展应用到灾后废墟搜救、狭小管道巡检、复杂地形勘探等场景,底盘的密封结构预留了密封槽位,加装密封件后可实现一定等级的防水防尘能力,满足户外恶劣环境的使用要求。
在结构细节处理上,所有运动部件的连接位置均设置了耐磨衬套,减少反复运动带来的结构磨损,延长整机使用寿命,履带张紧机构采用偏心轮调节结构,无需拆解底盘即可快速调整履带张紧度,维护便捷性大幅提升。供电模块的安装仓设置了快拆结构,更换电池时无需拆解整机外壳,可实现快速换电保证作业连续性。整车的结构件大部分采用板件拼接方式,减少复杂曲面零件的使用,降低加工与装配难度,适合小批量试制与快速迭代优化,每个连接节点的紧固件规格尽可能统一,减少装配过程中所需的工具种类,提升装配效率。
- 上一篇:FTC赛事货运狂潮竞技轮式机器人结构
- 下一篇:机器人检测与烤箱传送工作站

- 全部评论(0)

- 模板大小: 124.25 MB
- 售价:5金币
- 下载次数: 133
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人