微信登录
 QQ登录


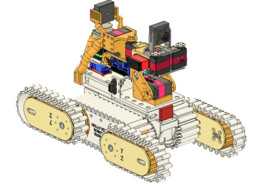
带鳍片结构的ROS履带式巡检机器人
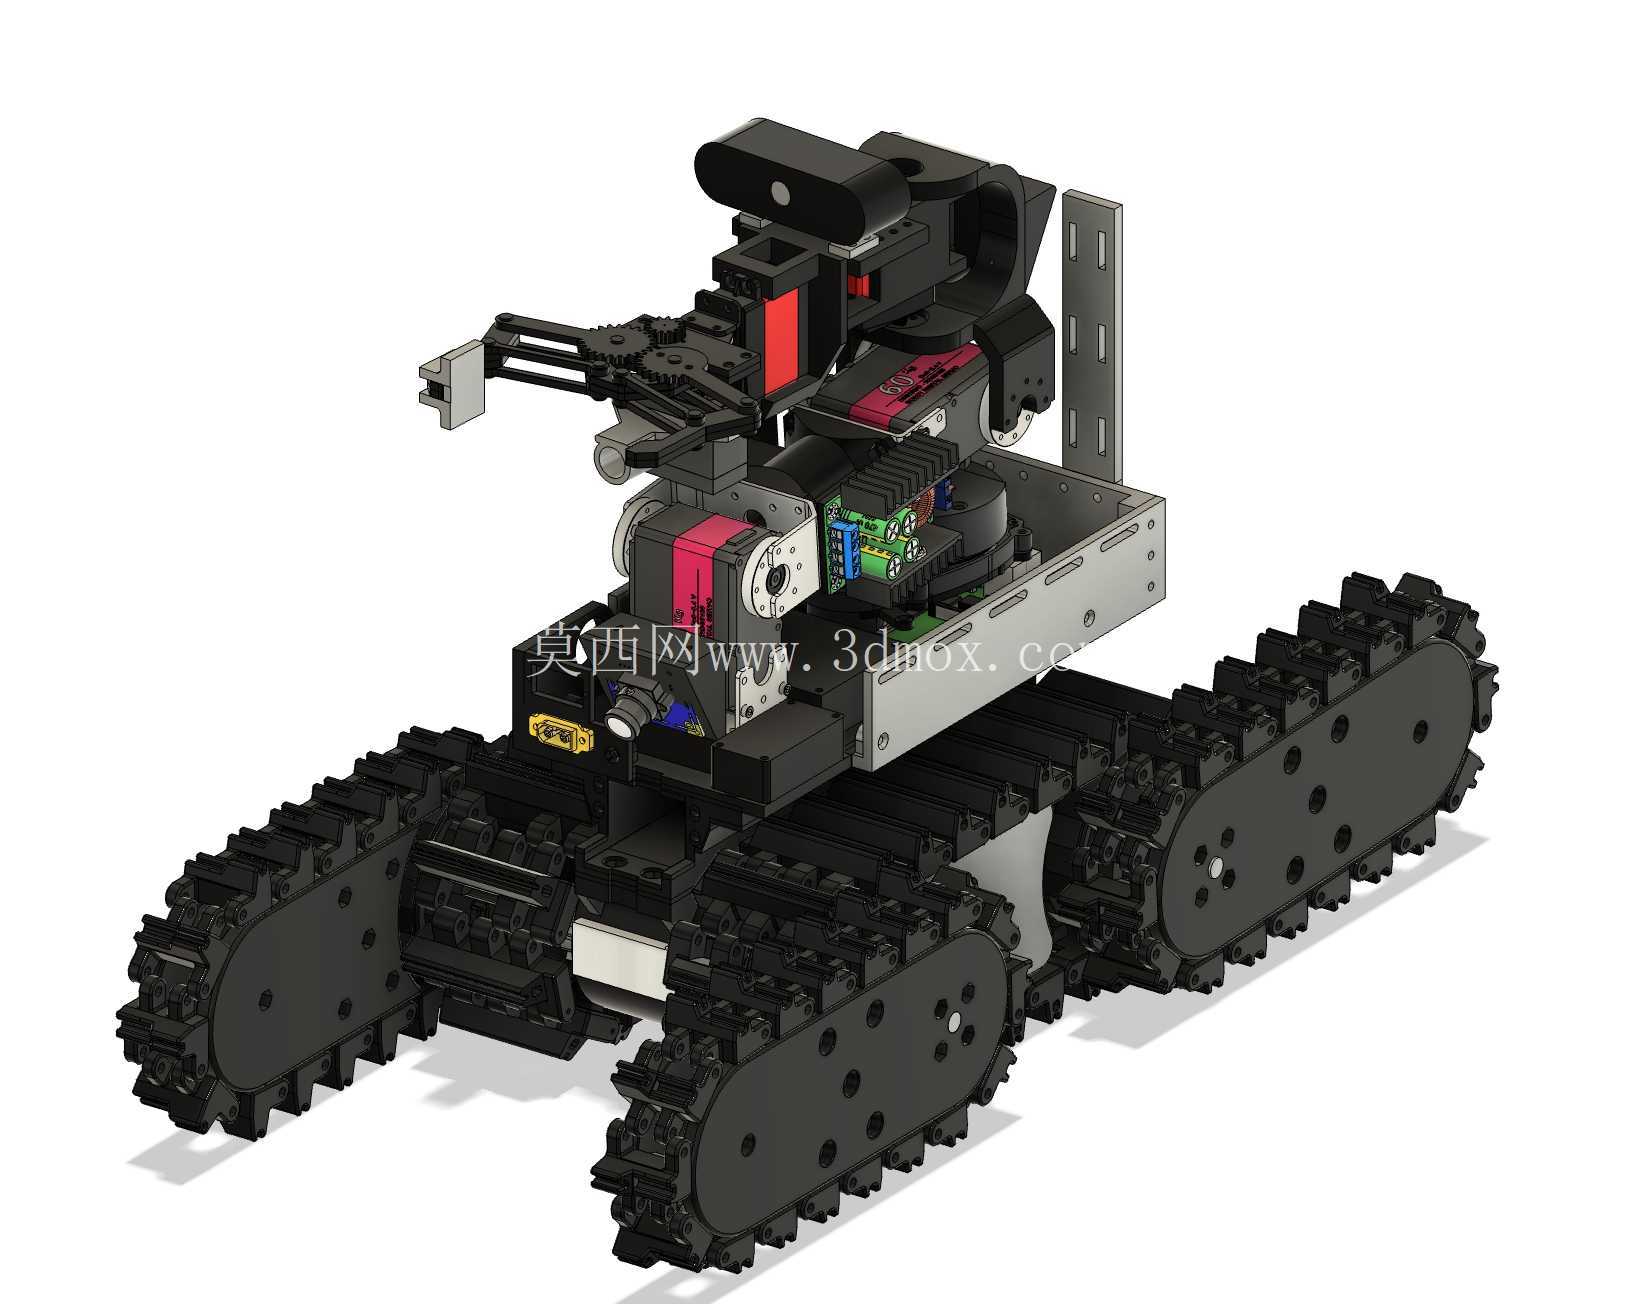
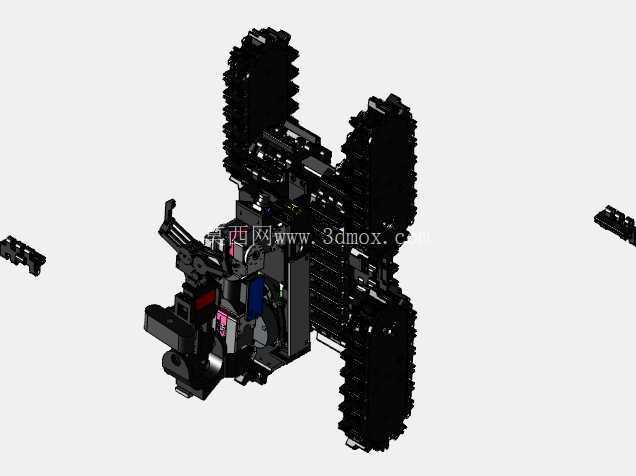
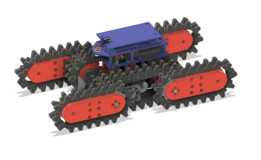
这款履带式移动机器人的设计初衷,是面向非结构化复杂地形下的近距离作业场景,比如厂区管廊巡检、灾后狭窄空间探测、户外复杂地形的小型设备运维等场景,弥补轮式机器人越障能力不足、大型履带设备无法进入狭窄空间的痛点。整机采用紧凑化布局设计,底盘部分的四个鳍片式脚蹼结构完全采用3D打印工艺制作,结构承载件选用PETG材料平衡韧性与打印成本,履带接触地面的部分选用柔性TPU材质,在硬质铺装路面、碎石路面、轻度泥泞路面都能获得足够的抓地力,同时降低行走过程中的振动传递,避免搭载的传感器、控制板因为持续振动出现接线松动或者数据漂移的问题。
行走系统之外,整机在底盘上方集成了高扭矩机械臂结构,机械臂的关节驱动全部采用RDS5160伺服舵机,在顶部舵机的输出端预留了标准安装孔位,可以根据实际作业需求更换夹爪、摄像头支架、小型检测探头等不同末端执行器,不需要重新设计臂体结构就能适配不同的作业任务。控制层面整机原生支持ROS机器人操作系统,底层控制板预留了树莓派的安装位与接线接口,使用者可以通过ROS系统完成行走路径规划、机械臂运动学解算、传感器数据融合等功能开发,不需要额外重新搭建底层控制框架,能大幅缩短二次开发的周期。
从安装边界来看,整机的履带底盘采用四组独立的鳍片式履带模块,每个模块都可以相对底盘主体做小角度的俯仰适配,当遇到高度不超过履带模块高度1/2的凸起障碍时,鳍片结构可以先接触障碍面,通过履带的转动逐步将整机抬升越过障碍,相比普通固定履带底盘,越障过程的重心波动更小,不会出现普通履带底盘越障时容易卡滞或者侧翻的问题。底盘的上层安装平面做了标准化的孔位阵列,机械臂、控制板、电池、传感器模块都可以通过标准螺丝直接固定在安装平面上,各个模块的走线都预留了专门的走线槽,避免行走或者机械臂动作时线缆被拉扯或者卷入履带结构中。
在结构设计的细节上,履带模块的驱动轮、从动轮都做了轻量化的镂空设计,在保证结构强度的前提下降低了行走部分的转动惯量,让舵机的动力输出可以更多用在负载牵引而不是克服自身结构重量上。机械臂的关节连接处都设计了限位结构,避免舵机超行程转动出现结构碰撞或者舵机烧损的问题,臂体的结构件做了加强筋处理,在末端负载500g的工况下臂体的形变量可以控制在1mm以内,满足小型物件抓取、检测探头定位的精度要求。整机的供电模块预留了独立的安装仓,电池可以快速插拔更换,不需要拆解整机结构就能完成电源补给,适合长时间户外作业的使用需求。
实际使用过程中,这款机器人可以通过ROS系统接入激光雷达、深度相机等环境感知传感器,实现自主建图、避障行走的功能,鳍片式的履带结构让它可以轻松越过普通轮式机器人无法通行的碎石堆、台阶、管道凸起等障碍,在管廊巡检场景下可以沿着预设路径完成仪表读数、气体检测等工作;在教学场景下,这款机器人的结构全部采用模块化设计,学习者可以通过拆解、组装各个模块理解移动机器人的结构设计逻辑,结合ROS系统完成机器人控制算法的验证,不需要从零开始加工结构件,降低了机器人开发的入门门槛。

- 全部评论(0)

- 模板大小: 78.32 MB
- 售价:5金币
- 下载次数: 244
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人