微信登录
 QQ登录


六足搜救探测仿生行走机器人结构


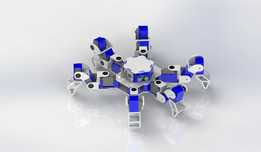
这款六足行走平台的结构设计,核心瞄准非结构化地形下的移动作业需求,区别于轮式、履带式移动设备对平整硬质路面的依赖,六组独立驱动的足肢结构可以在碎石堆、坍塌建筑缝隙、起伏坡面等轮式设备无法通行的场景下完成移动,适配灾后搜救、复杂地形巡检、狭小空间探测这类对通行能力要求极高的作业场景。从结构布局来看,整机采用对称式六边形机身框架,六组足肢均匀分布在机身两侧及前后端,这种布局的核心优势是行走过程中始终能保持至少三组足端与支撑面接触,静态稳定性冗余度高,不需要额外的动态平衡算法介入就能维持机身姿态平稳,对嵌入式控制系统的算力要求更低,也能降低整机运行过程中的倾覆风险。
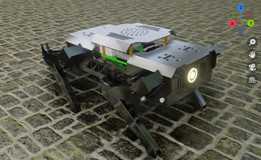
机身主体采用分层式框架设计,上层盖板预留了传感器安装位,图中可见的顶部凸起结构可以搭载视觉摄像头、环境检测传感器模块,红色急停按钮布置在上层盖板易触碰的边角位置,方便调试过程中快速切断动力;中层框架为核心容纳腔,可以布置控制板、电池组、驱动舵机的集线结构,框架侧面开有阵列式散热槽,避免密闭腔体内驱动元件长时间工作积热;下层框架直接连接六组足肢的根关节舵机,安装面做了加厚处理,抵消足肢摆动过程中产生的交变弯矩,避免连接位置长期受力出现疲劳变形。单组足肢采用三段式铰接结构,从根关节到足端依次设置根关节舵机、髋关节舵机、膝关节舵机,三个转动副的轴线相互配合,可实现足端在三维空间内的灵活定位,足端采用楔形支撑结构,接触面积小但压强足够,能在松软土质、碎石缝隙中找到稳定支撑点,其中靠前的一组足肢额外集成了夹取式执行端,可在移动到目标位置后完成小型障碍物移除、探测样本夹取这类简单操作,不需要额外搭载独立机械臂就能完成基础作业动作,有效控制整机重量与结构复杂度。
从安装边界来看,整机足肢完全收拢时的外轮廓尺寸控制紧凑,可通过宽度不小于机身宽度1.2倍的狭窄通道,足肢完全展开时的支撑跨度能让整机跨越高度不超过机身中部高度的垂直障碍,攀爬坡度上限由足端摩擦系数与关节输出扭矩共同决定,设计阶段已通过运动学仿真验证了各关节摆动角度无干涉,相邻足肢在最大步幅摆动过程中不会出现碰撞,步态规划可根据地形选择三足交替步态、六足同步步态等不同模式,平坦地形下用三足步态提升移动效率,复杂地形下切换六足微调步态提升通行稳定性。
设计过程中对所有铰接位置的公差配合做了针对性优化,舵机输出轴与摆臂的连接采用扁位加顶丝的双重固定结构,避免频繁正反转过程中出现连接松旷,所有走线都沿足肢内侧的线槽布置,避免足肢摆动过程中线缆被拉扯磨损,机身顶部的提手结构方便单人搬运转移设备,不需要额外吊装就能完成作业场地的快速部署。这类足式移动结构的设计难点在于平衡足肢工作空间与整机结构强度,关节处的摆臂采用镂空式结构设计,在保证抗弯截面模量足够的前提下尽可能降低运动部件重量,减少舵机的负载扭矩,提升续航时间,足端的可拆卸结构也方便根据不同作业场景更换防滑垫、尖刺支撑头等不同配件,拓展设备的地形适配能力。
- 上一篇:带机械臂的麦克纳姆轮移动作业平台
- 下一篇:可活动手指式机器人抓取末端执行器

- 全部评论(0)

- 模板大小: 6.92 MB
- 售价:5金币
- 下载次数: 235
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人