微信登录
 QQ登录


树莓派控制四足机器人底盘结构设计


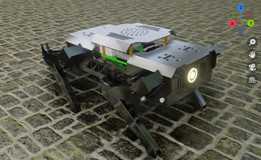
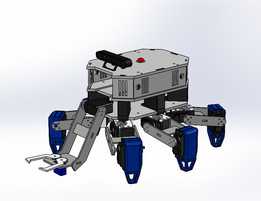
这款四足机器人底盘采用轻量化铝制车身结构设计,核心面向教育科研、机器人开发及STEM教学场景打造,可作为四足动物运动实验、嵌入式系统学习、机器人控制算法验证的硬件载体。整体结构采用模块化设计思路,将机身承载、腿部驱动、控制核心安装、散热通风等功能分区独立设计,既降低了加工制造难度,也方便后期维护与功能拓展,适配原型迭代阶段的快速修改需求。
从安装边界来看,机身主体长宽尺寸控制在170mm×134mm范围内,整体高度包含腿部支撑结构为92.15mm,紧凑的尺寸可以适配常规桌面实验场景,也方便搭载额外的传感器模块完成二次开发。机身顶板预留了均匀排布的通风孔,对应内部控制板与驱动模块的发热区域,可在连续运行过程中形成自然对流散热通道,避免长时间运行时核心元件积热,无需额外加装散热风扇即可满足常规实验工况的散热需求,也减少了额外风扇带来的震动干扰与功耗占用。
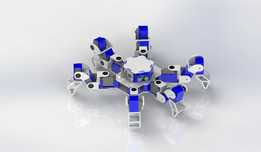
腿部结构采用单腿单伺服驱动的布置方案,每条腿的铰接点位置经过运动学仿真优化,在保证步幅足够完成前进、转向、小幅越障动作的前提下,尽可能缩小腿部运动时的横向占用空间,避免相邻腿部在运动过程中发生干涉。腿部构件采用轻量化铝型材加工,铰接位置预留标准轴承安装位,可降低运动过程中的转动阻尼,提升动作响应的敏捷性,同时保证反复运动后的结构精度,不会因为长期铰接磨损出现运动虚位。
机身内部预留了Raspberry Pi 4控制板的标准安装孔位,安装位置与伺服接线端口、供电接口的走线槽做了协同设计,控制板安装后接线可沿机身内侧的走线槽规整布置,避免走线杂乱干涉腿部运动机构,也方便后期排查线路故障。供电模块布置在机身重心位置,搭配11.1V 2200mAh锂电池安装位,可平衡整机前后重量分布,降低运动过程中的重心偏移量,提升行走过程中的稳定性。机身前端预留了传感器扩展安装位,可根据实验需求加装视觉模块、距离传感器等外设,满足导航、避障等不同方向的开发需求。
结构设计过程中充分考虑了加工工艺性,所有钣金件均采用常规冲压折弯工艺即可加工,无需特殊定制模具,腿部的铰接件采用标准件搭配少量机加工件即可完成装配,整体装配流程无需特殊工装,普通实验室条件下即可完成整机组装调试。模块化的腿部设计支持单腿独立拆卸更换,当某一腿部构件出现损坏或需要更换不同刚度的腿部配件时,无需拆解整机结构即可完成更换操作,大幅降低了实验过程中的维护成本。
从实际应用场景出发,该底盘既可以作为高校机器人工程、机械电子工程专业的教学实训载体,帮助学生理解四足机器人的运动学原理、嵌入式控制逻辑、机械结构装配工艺;也可以作为机器人爱好者的二次开发平台,在现有底盘基础上拓展自主导航、人机交互、群体协同等功能;同时紧凑的结构与稳定的运动性能,也可用于小型环境勘探、室内巡检等场景的原型验证,通过搭载不同的功能模块完成特定场景的测试任务。设计过程中对整机重量做了严格控制,整备重量控制在1.2kg以内,既保证了结构刚度,也降低了伺服驱动的负载压力,可提升连续运行的续航时间,同时降低腿部伺服的损耗速度,延长整机的使用寿命。
- 上一篇:轮式水平旋转格斗对战机器人结构
- 下一篇:四轮差速避障移动小车结构设计

- 全部评论(0)

- 模板大小: 19.79 MB
- 售价:5金币
- 下载次数: 272
- 系统要求: Rendering,SOLIDWORKS
- 软件分类: 工业机器人