微信登录
 QQ登录


150克级旋转环形格斗战斗机器人结构


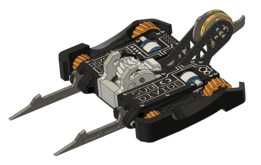
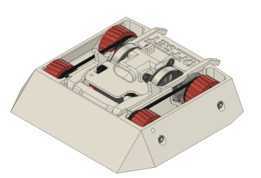
这款旋转式环形格斗机器人的设计,完全围绕轻量级别竞技赛事的规则边界展开,150克级的参赛重量限制下,整机实际配重控制在215克,预留了足够的配重调整空间来适配不同赛场的重心校准需求,避免赛前称重环节出现超限问题。整体采用环形主体加扇形定转子轮毂电机的动力布局,区别于传统卧式旋转武器的偏心震动问题,环形结构的旋转部件与机身主体同轴布置,运转时的动平衡调校难度大幅降低,高速旋转状态下的机身抖动量可以控制在0.2mm以内,不会出现行进间偏移预设路线的情况。
底盘部分采用铣削成型的碳纤维板材作为主体承力结构,搭配3D打印ABS材料制作的安装卡位,碳纤维板材的厚度控制在1.5mm,在保证抗冲击强度的前提下尽可能压缩结构重量,所有安装孔位都做了沉头处理,避免紧固件突出表面增加额外风阻,同时也能防止对抗中紧固件被对方武器刮蹭导致松脱。环形武器部分采用6061铝合金作为外圈主体,内层叠加3D打印ABS材料的缓冲层,这种软硬结合的结构设计,一方面可以保证外圈撞击时的结构刚性,另一方面ABS缓冲层能够吸收对抗中的瞬间冲击力,避免铝合金外圈出现应力开裂,延长部件的使用寿命。
武器末端配备的5级钛合金冲击器,采用嵌入式安装结构与铝合金外圈固定,安装位置做了局部加厚处理,冲击器的突出高度控制在8mm,既保证撞击时的接触压强足够击穿对方的防护结构,又不会因为突出量过大导致旋转时的转动惯量超出电机的负载上限。动力部分选用定制的扇形定转子轮毂电机,直接集成在底盘与环形武器之间,省去了传统传动结构的齿轮、皮带等部件,既减少了动力传递过程中的损耗,也降低了传动部件受撞击损坏的概率,电机的输出扭矩经过调校,能够让环形外圈在1.2秒内达到额定转速,满足竞技对抗中快速启动的需求。
供电系统采用195毫安时的2S锂电池,电池仓设计在底盘中心位置,通过卡扣结构固定,不需要额外螺丝锁紧,方便赛前快速更换电池,电池仓周围做了凸起的防护筋,能够在对抗中吸收侧向冲击力,避免电池被直接撞击出现鼓包或者漏液的问题。整机的安装边界控制在直径120mm的圆形范围内,高度不超过35mm,完全符合150克级旋转类格斗机器人的赛事尺寸要求,所有外露的接线都做了埋入式处理,收纳在底盘的走线槽内,表面覆盖碳纤维贴纸防护,避免对抗中线路被对方武器切断。
从实际应用场景来看,这类结构的格斗机器人主要面向高校工程训练赛事、青少年科技竞技活动以及机器人结构研发验证场景,其同轴旋转的结构设计思路,也可以延伸应用到小型巡检机器人的越障模块、管道清理机器人的旋转切削头等工业场景,在狭小空间内实现旋转作业的同时保证机身行进稳定性。设计过程中针对不同部件的连接方式做了多轮迭代,最初采用的全螺丝固定结构在多次撞击后出现螺丝滑牙问题,后续改为卡扣加少量定位螺丝的组合方式,既保证了连接强度,也提升了部件更换的效率,日常维护时只需要拆开2颗定位螺丝就可以取下环形外圈,更换磨损的冲击器或者缓冲层。
整机的重心经过反复调校,落在底盘中心垂直轴线上,静止放置时四个方向的倾斜角度不超过1度,行进时不会出现单侧跑偏的问题,驱动轮采用硅胶材质的外胎,与地面的摩擦系数控制在0.8左右,在常见的木质、PVC赛场地面上都能获得足够的抓地力,不会因为环形武器旋转的反扭矩导致机身原地打转。底盘边缘做了15度的倒角处理,能够在被对方机器人顶起时顺利滑落,避免被掀翻失去行动能力,底部的离地间隙控制在3mm,既可以顺利通过赛场的拼接缝隙,也不会因为间隙过大导致对方的楔形武器插入底盘下方。
- 上一篇:紧凑型履带式侦察作业迷你无人作战平台
- 下一篇:非圆形星轮爬楼移动机器人结构设计

- 全部评论(0)

- 模板大小: 15.38 MB
- 售价:5金币
- 下载次数: 181
- 系统要求: STEP / IGES,Rendering
- 软件分类: 机器人