微信登录
 QQ登录


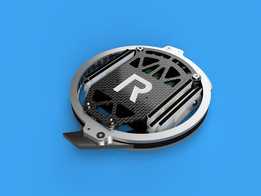
微型无刷N20齿轮减速动力组件结构设计


安装边界上,设计时特意预留了M2螺纹的安装固定位,实际装配时需要将变速箱上的螺栓孔钻至2毫米直径,配合M2螺栓攻丝后固定在打印结构件上,安装孔位的跨距控制在8毫米区间,输出轴伸出减速箱端面的长度为6毫米,轴径2毫米,可直接适配标准的微型联轴器、微型舵盘或者小型行走轮,不需要额外做轴径转接。设计过程中重点考量了微型齿轮的啮合间隙控制,因为整体结构尺寸极小,齿轮模数仅为0.2,齿侧间隙如果预留过大会导致传动回差超标,直接影响小型机器人的动作精度或者航模舵面的控制精度;如果间隙预留过小,3D打印的安装支架如果出现轻微形变就会导致齿轮卡滞,所以在建模时特意将齿轮中心距公差控制在±0.02毫米,同时在安装位周边设计了局部加厚的加强筋,用来抵抗打印件冷却收缩带来的形变,避免齿轮错位打齿。这款微型减速动力组件,核心适配微型穿越机、小型桌面格斗机器人、轻量化航模舵机改造这类对自重、动力输出密度要求极高的应用场景,在自重控制到克级的前提下,通过齿轮减速结构把无刷电机的高转速转化为大扭矩输出,解决了微型无刷电机原生转速过高、低速扭矩不足无法直接驱动负载的痛点。从结构设计逻辑来看,组件采用同轴输出布局,电机轴与减速箱输出轴保持同轴线,能最大程度减少径向偏载带来的齿轮磨损,也能缩小整体安装占用的径向空间,适配狭小的设备内部安装腔。
实际使用场景中,这款组件可承受7g的负载重量,适合总重在30g以内的微型仿生机器人、桌面级格斗机器人的行走驱动或者机械臂关节动力,搭配12000KV级别的微型无刷电机使用时,经过三级齿轮减速后,输出轴转速可以降到每分钟300转左右,输出扭矩能达到0.15N·m,足够驱动微型行走机构完成爬坡、夹持小型物件的动作。结构细节上,电机与减速箱的连接采用嵌套式定位,电机外壳直接嵌入减速箱后端的定位槽内,不需要额外的固定压片,既减少了零件数量,也能保证电机轴与减速箱输入齿轮的同轴度,减少高速转动时的震动。
接线端采用1.25mm间距的微型接插件,红黑电源线对应电机正负极,接线长度预留了15毫米,方便在狭小的设备内部走线,不会因为线材过短导致焊接后拉扯焊点脱落。需要注意的是,因为整体结构尺寸极小,齿轮箱的壳体壁厚仅为0.8毫米,安装时不能过度拧紧M2固定螺栓,否则会导致壳体变形压迫内部齿轮,出现转动卡滞的问题;如果应用在震动较大的场景,比如微型穿越机的舵面驱动,还需要在安装位增加0.5毫米厚的橡胶减震垫,吸收电机高速转动带来的高频震动,避免齿轮因为持续震动出现齿面磨损加速的问题。
建模过程中所有配合面都做了公差补偿,比如减速箱壳体与电机的配合面,预留了0.1毫米的间隙,方便涂少量厌氧胶进行固定,同时不会因为过盈量太大导致壳体撑裂;输出轴与输出端轴承的配合采用基孔制过渡配合,既保证输出轴不会在转动时出现窜动,也能降低转动阻力,减少空载电流损耗。这款组件的设计没有采用冗余的结构,所有尺寸都围绕微型化、轻量化的核心需求做了优化,在保证结构强度满足小负载场景使用的前提下,尽可能削减了非必要的材料厚度,整体重量控制在3.2g,比同规格的有刷N20减速电机轻了近40%,更适合对自重极其敏感的微型智能设备使用。

- 全部评论(0)

- 模板大小: 1.25 MB
- 售价:5金币
- 下载次数: 99
- 系统要求: STEP / IGES,Rendering
- 软件分类: 电机