微信登录
 QQ登录


轻量格斗机器人偏移蚂蚁Mk1.2


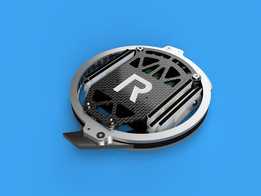
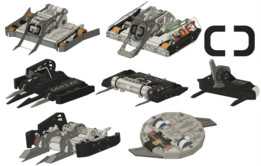
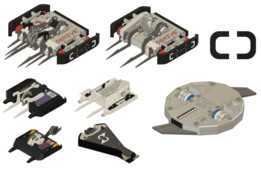
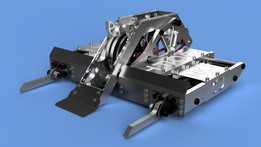
蚁量级格斗机器人的设计核心,从来不是堆砌动力,而是在150克的严苛重量红线内,把动力输出、结构刚性、散热效率与抗冲击冗余做到极致平衡。偏移蚂蚁Mk1.2这套结构,正是针对桌面级微型格斗赛事的规则边界开发的参赛机型,整机采用一体化浅槽式底盘承载所有功能模块,没有多余的外置支架,所有传动、动力、冷却管路都内嵌在底盘的成型腔体内,既减少了装配累计误差,也能在正面受撞击时让冲击力沿底盘壳体均匀分散,避免单点应力集中导致的结构断裂。
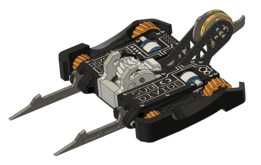
动力单元选用两台2203规格外转子无刷电机,左右对称斜向布置在底盘中部的电机安装位,电机轴端直接啮合红色尼龙打印的主动齿轮,齿轮模数针对微型传动的抗冲击需求做了加厚处理,齿宽比常规同模数齿轮宽30%,在格斗对抗中遇到卡滞、撞击反转的工况下,轮齿不容易发生崩断。传动路径没有采用复杂的多级减速,而是通过齿轮直接将动力传递到两侧行走轮,传动链越短,动力损耗越低,故障点也越少,这在重量和空间都极度受限的微型机器人上是非常务实的设计选择。行走轮采用高摩擦橡胶材质,轮面做了横向防滑纹路,在格斗赛场的木质、塑胶场地表面都能获得足够抓地力,轮轴通过微型滚珠轴承支撑在底盘侧壁的轴承孔内,轴承孔周边做了局部加厚凸台,避免轮轴受侧向冲击时把底盘壁撑裂。
散热系统的设计是这套机型的亮点,没有采用额外加装散热风扇的方案——额外风扇会占用宝贵的重量配额,还会增加电路故障点,而是在底盘内部预留了冲压空气管道的走管空间:管道进气口开设在底盘前端的迎风斜面,机器人向前移动时,迎面气流自然被压入管道,管道出口直接对准两台无刷电机的定子外壳,高速流动的空气直接带走电机持续高负荷运转产生的热量,在连续对抗的三分钟回合里,能把电机绕组温度控制在允许范围内,避免长时间堵转、高油门输出导致的电机退磁。底盘上盖表面蚀刻有赛事标识与机型编号,既做外观区分,也能在多台机器人同场备赛时快速识别己方设备。
安装边界方面,整机底盘采用近似梯形的收窄造型,前端宽度小于后端,在对抗中更容易从侧面挤开对手的武器防线,底盘侧壁预留了多个M2规格的螺纹安装孔,既可以用来固定上盖,也能根据参赛需求快速加装前置楔形铲、顶部翻转臂等不同功能的战术附件,不需要重新修改底盘主体结构。底盘四角做了大角度倒角处理,没有尖锐突出的棱角,一方面避免对抗中棱角勾住场地接缝导致卡死,另一方面也能在被对手击飞落地时,通过斜面滑卸冲击力,降低内部电路板、传感器的冲击过载。内部走线全部沿底盘内壁的线槽布置,线槽边缘做了圆角处理,避免震动过程中线材被尖锐棱边磨破绝缘皮,动力线与信号线分槽走线,减少无刷电机电调的高频信号对遥控接收链路的干扰。
从结构设计的实操角度看,这套方案的所有承力零件都适配FDM3D打印工艺,底盘壁厚设置为2.5毫米,打印时采用45度交叉填充,填充率设置为60%,在重量仅二十余克的前提下就能获得足够的抗弯强度,齿轮采用耐磨尼龙耗材打印,不需要额外开模,参赛选手可以根据自身的战术需求快速修改齿轮齿数、调整传动比,想要更高极速就换小齿数主动轮,想要更大扭矩就换大齿数主动轮,迭代成本极低。整机装配完成后,所有运动部件都不超出底盘的外轮廓边界,对抗中不会出现外露齿轮被对手直接击打脱落的问题,日常备赛时只需要检查轮轴轴承间隙、齿轮啮合侧隙,快速更换磨损的齿轮和轮胎就能完成整备,非常适合高校机器人社团、青少年科创赛事的参赛队伍参考设计,也能作为微型行走机构、小型巡检机器人的动力底盘原型,拓展到桌面移动作业、狭小空间探测等场景使用。
- 上一篇:桌面智能陪伴交互机器人结构设计
- 下一篇:多足步行仿生机器人结构设计

- 全部评论(0)

- 模板大小: 7.52 MB
- 售价:5金币
- 下载次数: 166
- 系统要求: STEP / IGES,Rendering
- 软件分类: 机器人