微信登录
 QQ登录


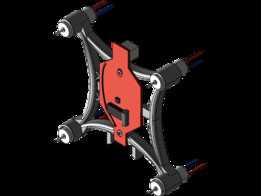
微型线缆爬行机器人夹爪执行机构


这套夹爪执行机构是面向微型线缆爬行作业场景开发的末端执行部件,核心适配直径1.5mm-3mm的柔性线缆、细钢丝绳等狭长作业载体,常见于狭小空间线缆巡检、轻量载荷沿绳输送、实验室微操作平台等场景,区别于传统工业夹爪的大夹持力设计,这套机构更侧重沿载体移动时的夹持稳定性与低阻力行进特性。
从结构设计逻辑来看,整体采用上下分体式壳体布局,上半部分为灰白色工程塑料材质的动力与传动舱,内部预留了微型驱动电机、减速齿轮组以及牵引轮的安装空间,牵引轮直接与穿入壳体的线缆接触,通过轮面与线缆间的静摩擦力提供沿线缆行进的动力,轮面做了细微的滚花纹理处理,避免线缆表面有少量油污或氧化层时出现打滑空转的问题。下半部分为深蓝色的夹持力调节舱,侧面预留了调节旋钮的安装位,可通过旋钮调整内置弹簧的预紧压力,改变夹爪与牵引轮对线缆的夹持正压力,适配不同摩擦系数的线缆外皮材质,同时避免压力过大导致线缆外皮被压损、或者行进阻力陡增的问题。
末端伸出的两个夹指采用带防滑齿纹的硬质塑料材质,夹指的开合行程控制在0-5mm区间,既可以在静止状态下夹紧线缆实现整机悬停,也可以在行进过程中保持微张状态,仅通过牵引轮提供动力,减少夹指与线缆的滑动摩擦。夹指根部做了圆角过渡处理,避免开合过程中应力集中导致的根部断裂问题,同时夹指的安装孔位预留了0.2mm的装配间隙,抵消注塑成型带来的尺寸公差,保证开合动作顺畅无卡滞。
整体外形做了多面切角的流线型处理,没有突出的棱角结构,一方面可以减少沿线缆行进过程中与周边障碍物的剐蹭,另一方面也能降低整机的重心高度,让整机重心尽量贴近线缆轴线,减少行进过程中的侧翻风险。整机的横向最大宽度控制在45mm,纵向长度控制在70mm,不含内部电子元件的壳体重量控制在28g以内,属于典型的微型轻量化执行机构,安装边界上,线缆穿入孔与壳体端面做了15度的导向倒角,方便现场作业时快速将线缆穿入机构内部,不需要额外的辅助穿线工具。
在实际应用中,这套机构可以搭配微型摄像头模组,完成封闭桥架内部的线缆外观巡检作业,替代人工进入狭小空间排查线缆外皮破损、接头松动等问题;也可以搭配微型传感器,沿高空架设的细钢丝绳移动,完成桥梁拉索、小型天线拉线的表面腐蚀检测作业;在实验室场景下,还可以作为微操作平台的移动载体,搭载微量移液器、微型探针等部件,沿预设的细导线轨迹完成定点操作。设计过程中特意将所有的装配螺丝孔都做了沉头处理,螺丝安装后不会突出壳体表面,避免移动过程中螺丝勾挂线缆周边的缠绕物;上下壳体的拼接面做了0.8mm宽的止口结构,既可以提升拼接后的整体结构强度,也能阻挡少量灰尘、纤维碎屑进入壳体内部卡滞传动部件,适配多尘的作业环境。
夹持力的调节范围做了针对性的匹配,最小夹持力可调整到0.2N,仅能维持整机自身重量不下滑,最大夹持力可调整到1.2N,可额外搭载10g以内的作业载荷沿线缆移动,不会出现打滑下坠的问题。牵引轮的直径设置为8mm,搭配减速比250:1的微型减速电机,可实现5mm/s-20mm/s的无级调速行进速度,既可以慢速移动完成精细化的检测作业,也可以快速移动完成长距离的线缆遍历。夹指的开合动作通过内置的微型舵机驱动,舵机的摆臂直接与夹指根部连接,没有额外的传动连杆,减少了传动间隙带来的夹持位置误差,保证每次夹持动作的位置重复精度控制在0.3mm以内。
- 上一篇:搭载ESP32控制单元的双轮自平衡移动装置
- 下一篇:迷你桌面四足行走机械结构设计

- 全部评论(0)

- 模板大小: 未知
- 售价:5金币
- 下载次数: 23
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人