微信登录
 QQ登录


带伺服控制的四轮独立主动悬挂实验小车


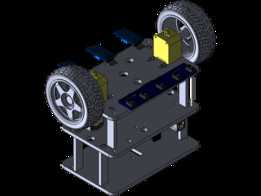
这套四轮独立主动悬挂实验装置,主要面向高校车辆工程专业教学演示、小型移动机器人悬挂原型验证场景,可直观复现主动悬挂的动态调节逻辑,帮助研发人员快速验证控制算法在实车搭载前的可行性,也可用于小型无人巡检平台的悬挂方案预研,替代传统被动悬挂在非铺装路面行驶时的姿态失控问题。从结构布局来看,四个车轮分别对应独立的悬挂作动单元,每个作动端直接搭载伺服电机作为动力输出,省去了传统液压主动悬挂的复杂管路与泵站结构,整体布局紧凑,适配小型移动平台的安装空间,整套装置的底盘安装基准面预留了通用的传感器安装孔位,可直接搭载MPU6050这类六轴加速度计模块,无需额外设计转接支架。设计阶段优先考虑了教学演示的直观性,所有作动结构均外露布置,没有设置全包覆外壳,观察者可以直接看到每个车轮悬挂的动作过程,配合PID控制逻辑的参数调试,能够实时观察不同控制参数下车身的倾斜幅度、振动衰减速度变化。每个车轮的悬挂摆臂采用铰接式连接结构,伺服电机输出端通过摆臂直接带动车轮做上下方向的位移补偿,当加速度计检测到车身出现侧倾、俯仰或者垂直方向的振动加速度时,控制单元会实时给四个伺服电机发送对应角度的调节指令,让对应位置的车轮做出抬升或者下降的动作,抵消路面不平带来的车身姿态变化,相比传统被动悬挂依靠弹簧减震器被动吸振的逻辑,这套主动结构可以提前根据姿态信号做出补偿,大幅降低车身的倾斜角度与振动传递效率。安装边界方面,整套悬挂系统的横向轮距与纵向轴距均按照小型实验平台的通用尺寸设计,底盘上层预留了控制板、电池、传感器的安装空间,所有电气元件的走线槽均沿底盘侧边布置,不会干涉悬挂摆臂的运动行程,每个悬挂单元的上下活动行程经过限位设计,不会出现摆臂超程碰撞底盘或者车轮蹭到车体结构的问题。在功能实现上,这套结构除了可以演示常规路面行驶的振动抑制效果,还可以模拟单侧车轮压过障碍物、斜坡行驶、急加速急刹车时的车身姿态控制,通过调整PID参数,可以分别实现偏舒适的软悬挂调校、偏运动的硬悬挂调校,适配不同的实验需求。结构件的连接位置均采用标准紧固件装配,方便拆解更换不同刚度的辅助复位弹簧,测试不同弹性元件配合主动控制时的整体表现,车轮采用橡胶材质的防滑胎面,在实验台架或者室内平整地面行驶时不会出现打滑问题,轮毂的安装接口兼容标准的小型模型车轮连接尺寸,后期可以更换不同直径、不同胎面花纹的车轮测试不同接地特性下的悬挂控制效果。从实际使用场景出发,这套结构不需要复杂的配套设备,只需要搭配常规的嵌入式控制板就可以完成全部功能演示,不需要液压源、高压气源这类辅助动力,整体运行噪音低,适合在实验室环境下长时间运行测试,控制逻辑的开源属性也方便二次开发,使用者可以在现有基础上添加视觉识别、路径规划等功能,拓展成具备主动悬挂的自主移动机器人平台。
- 上一篇:重卡挂车侧面防钻撞横向安全防护装置
- 下一篇:个性化改装汽车轮毂轮辋结构设计

- 全部评论(0)

- 模板大小: 未知
- 售价:5金币
- 下载次数: 68
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering
- 软件分类: 汽车类