微信登录
 QQ登录


带闭环PID调速的车载盲点检测装置


这套集成式移动检测载体,最初的设计出发点是解决低速移动作业平台的近距盲区探测问题,常见应用场景覆盖厂区自动巡检小车、教学实训移动机器人、小型仓储转运平台这类运行速度不高、周边人员或障碍物分布零散的作业环境,这类场景下传统的固定点位检测无法覆盖移动过程中随时变化的周边盲区,需要把探测单元和移动平台的动力控制做深度耦合,避免出现探测到障碍但动力响应滞后的问题。
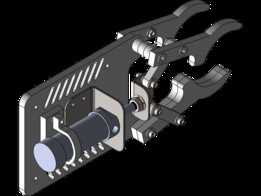
从功能逻辑上看,整套装置的核心是把障碍物探测和动力调速做了硬联动:前端搭载的超声传感单元负责实时采集侧方、前方近距离范围内的物体距离信号,信号直接传入控制回路,和电机轴端编码器采集的实时转速信号做比对,通过PID闭环算法动态调整直流齿轮电机的输出功率,不需要额外外接上位机就能实现近距障碍触发时的自动降速、稳速运行,不会出现普通开环移动载体遇到负载变化时转速波动、探测距离失准的问题。编码器直接安装在电机输出轴端,和传动轮的同轴度在设计时做了专门的限位结构,避免长期运行后编码器错位导致转速采样偏差,采样的转速信号既用于调速闭环,也能实时反馈当前载体的移动速度,给超声探测的距离阈值做动态匹配——比如低速运行时缩小探测触发距离,避免误判远处无关物体触发减速,高速巡航时适当放大探测阈值,预留足够的制动减速距离。
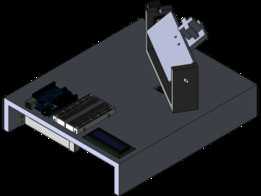
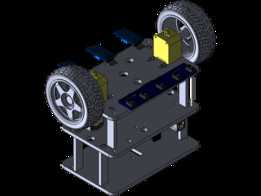
结构设计层面,整套载体采用层叠式板件拼接的箱体结构,所有板件的安装孔位都做了对位卡槽,不需要额外的粘接或者复杂紧固件就能完成组装,箱体内部预留了控制板、电池、传感模块的固定位,超声传感器的安装孔直接开在箱体前端和侧端的板件上,安装后传感器探测面和箱体外壳齐平,不会因为突出结构在移动过程中发生剐蹭。动力轮采用对称式布局,两个驱动轮分别对应独立的直流齿轮电机,每个电机轴端都预留了编码器的安装工位,从动轮采用万向轮结构布置在箱体尾部,保证转向时的灵活性,轮系的安装高度做了统一限位,箱体底部距离地面的间隙控制在10mm到15mm之间,既可以适应厂区常见的小坡度、微小接缝路面,也不会因为间隙过大导致箱体重心过高出现侧翻。
安装边界上,整套装置的外形尺寸控制在长220mm、宽150mm、高120mm的范围内,所有外接接口都布置在箱体尾部的端板上,包括充电接口、程序烧录接口、功能扩展引脚,不会和前端的探测单元、侧面的动力轮产生安装干涉,箱体顶部预留了可扩展的安装平面,可以根据实际使用需求加装额外的探测模块或者载物平台,不需要对原有主体结构做打孔修改。设计过程中特意把重心控制在箱体几何中心偏下的位置,电池、电机这类重量较大的部件都紧贴箱体底板安装,上层只布置控制板这类轻量化部件,即使在加减速、转向过程中也不会出现重心偏移导致的运行抖动,保证超声传感器的探测稳定性。
从实际使用的角度看,这套结构不需要复杂的调试就能完成组装,所有传动部件的安装位都做了防呆设计,编码器和电机轴的对接处预留了定位顶丝孔,安装时只需要把编码器轴和电机轴同轴插紧后锁死顶丝即可,不需要反复调整对位。PID参数的适配也因为编码器的直接采样变得更简便,转速反馈的延迟控制在毫秒级,遇到障碍触发调速时不会出现明显的顿挫或者过冲,在教学实训场景下可以直接用来演示闭环控制逻辑、传感器集成应用,在实际小型移动平台改造场景下,也可以直接把这套结构的动力、探测部分移植到现有小车上,缩短开发周期。
- 上一篇:集成Arduino控制的弹射装置结构设计
- 下一篇:星战BB-8球形机器人结构设计

- 全部评论(0)

- 模板大小: 121.96 MB
- 售价:5金币
- 下载次数: 29
- 系统要求: AutoCAD,STEP / IGES,SOLIDWORKS,Rendering
- 软件分类: 通讯工具类