微信登录
 QQ登录


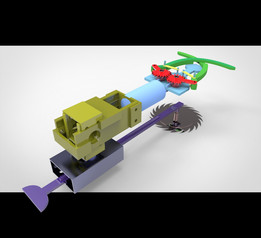
带移动载具的四自由度作业机械手

这款集成轮式载具的四自由度作业机械手,主要面向离散制造车间内的短距离物料转运、工位间工件上下料、狭窄空间内的定点作业场景设计,区别于固定安装的工业机械手,自带的轮式移动底盘让它无需铺设固定导轨就能完成跨工位的作业任务,适配多品种小批量生产模式下频繁调整工位布局的生产需求。从结构设计逻辑来看,载具部分采用敞口箱式结构,箱体内部预留了充足的物料存放空间,可容纳待转运工件、作业工具或是末端执行器的备用配件,箱体侧壁做了加厚处理,兼顾结构强度与轻量化需求,轮组采用大直径实心滚轮设计,能够适应车间内常见的环氧地坪、轻度不平整水泥地面,不会因为地面微小凸起或缝隙出现卡滞,轮组的安装位置经过重心校核,即使机械手完全伸展到最大作业半径时,
整机也不会出现倾翻风险,底盘内部预留了驱动元件、控制模块的安装空间,布线时可将所有线缆隐藏在箱体夹层内,避免作业过程中线缆被剐蹭拉扯。机械手部分采用四自由度构型,依次包含腰转关节、大臂俯仰关节、小臂俯仰关节、末端执行器回转关节,四个关节的运动范围经过反复校核,腰转关节可实现接近整周的回转覆盖,大臂与小臂的俯仰角度配合能够覆盖载具前方从贴近地面到高于箱体顶面的作业区间,末端的回转关节可以调整执行器的作业朝向,无需调整整机位置就能对准不同角度的作业点位,这种构型相比六自由度工业机器人结构更简单,维护成本更低,完全能够满足平面内的物料拾取、转运、放置这类常规作业需求,没有冗余自由度带来的成本浪费。关节部分的设计采用了模块化思路,
每个关节的连接法兰都做了标准化设计,后期如果需要调整臂长或是更换更大扭矩的驱动元件,不需要重新加工整个臂体,只需更换对应关节的连接段即可,臂体内部预留了穿线通道,末端执行器的气路、电路都可以从臂体内部走线,避免外部走线在关节转动时出现缠绕磨损。末端执行器采用夹持式设计,夹爪的开合行程适配常见的棒料、小型箱体类工件的夹持需求,夹爪接触面做了防滑处理,夹持表面可根据作业需求更换橡胶垫、金属齿面等不同材质的衬垫,避免夹伤工件表面或是出现夹持打滑。整机的安装边界设计充分考虑了车间通行需求,整机宽度控制在常规车间通道允许的通行尺寸内,长度方向在机械手完全收回时不会超出载具箱体的外轮廓,转场移动时可以顺畅通过车间内的标准通道门、
设备间的预留空隙,作业时的最大伸展半径经过测算,能够覆盖常规工位工作台的全部作业面,不需要额外调整载具的停靠位置就能完成工作台范围内的所有取放作业。在实际应用中,这类设备可以替代人工完成重复性的短距离物料搬运、机床上下料作业,尤其是在设备排布紧凑、无法安装大型固定机械手的老旧车间改造场景中,不需要对现有车间布局做大规模调整,就能快速实现工位间的自动化作业升级,载具的敞口箱体还可以临时存放加工过程中产生的边角废料,在完成物料转运的同时顺带完成工位废料的清理,减少人工往返清理的频次。设计过程中对整机的重心分布做了多工况仿真验证,分别模拟了机械手满载伸展到最前端、最侧端、夹持最大重量工件时的整机稳定性,确保所有工况下的稳定系数都满足安全规范要求,轮组的安装位置也根据重心仿真结果做了微调,将支撑轮的布置范围尽可能覆盖到机械手伸展后的重心投影区间,同时不会因为轮距过宽影响通行能力。臂体的截面形状采用矩形空心结构,在保证臂体抗弯抗扭强度的前提下尽可能降低臂体自重,减少关节驱动的负载,降低驱动元件的选型成本,臂体与关节的连接位置做了加强筋处理,避免长期往复运动出现连接部位的疲劳变形。
- 上一篇:高扬程立柱式气动操纵机械手结构
- 下一篇:带触觉反馈的仿生机械假手结构设计

- 全部评论(0)

- 模板大小: 5.53 MB
- 售价:5金币
- 下载次数: 12
- 系统要求: Rendering,Other,Other
- 软件分类: 机械手