微信登录
 QQ登录


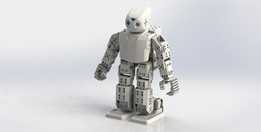
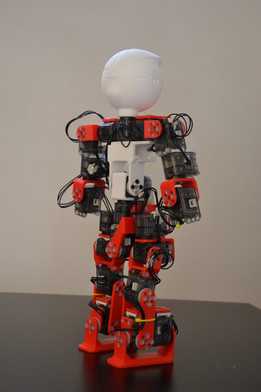
DongbuRobot HerculeX机器人全套结构组件


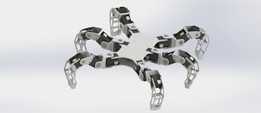
这套结构组件面向小型桌面级人形机器人、多足仿生机器人的快速搭建需求,覆盖从躯干主体到关节连接、动力固定、能源承载的全链路安装需求,适配DRS系列数字舵机作为动力输出单元,所有零件的安装孔位均做了统一孔距适配,无需二次打孔即可完成整机组装。从实际应用场景来看,这套组件可直接用于高校机器人竞赛的参赛平台搭建、机器人教学实训的拆装练习载体、小型仿生机器人原型机的快速验证,也可作为二次开发的基础结构,搭配不同长度的连杆组件拓展为机械臂、移动巡检机器人的底盘支撑结构。
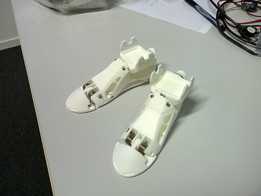
从功能特性来看,整套组件拆分了前后安装板、手部连接件、足部支撑件、通用安装板、脚踝关节板、舵机固定座、电池仓固定架、U型支架、加长U型支架等不同功能单元,每个单元的载荷边界都做了针对性优化:比如足部支撑件做了加宽平面设计,可保证双足机器人静态站立时的支撑面足够覆盖重心投影范围,避免静态倾覆;脚踝关节板预留了多组调节孔位,可根据整机配重调整舵机安装的前后偏移量,适配不同重量的电池与控制板安装方案;通用安装板采用多孔矩阵布局,可兼容不同尺寸的控制板、传感器模块的安装需求,无需额外制作转接板即可固定红外避障模块、蓝牙通讯模块、姿态传感器等常用外设。
设计思路上,整套零件采用轻量化镂空与结构加强结合的方案,在非受力区域做了均匀的减重孔设计,在舵机安装孔位、关节铰接位置做了局部加厚处理,既控制了整机的自重,降低舵机的持续载荷,又保证了频繁运动下的结构强度,避免关节位置因反复冲击出现开裂问题。所有铰接孔的公差都控制在合理范围,既保证铰接转动时无卡滞,又不会出现过大的旷量影响运动精度,舵机安装位采用沉孔设计,螺丝锁紧后端面保持平整,不会突出零件表面干涉其他部件的运动轨迹。
从安装边界来看,所有支架类零件的铰接孔间距统一适配标准舵机的输出轴安装尺寸,电池仓固定架可容纳常规规格的2S锂电池,安装后电池不会突出支架外轮廓,避免机器人运动过程中电池与周边结构发生剐蹭;U型支架的开口尺寸预留了足够的转动间隙,搭配对应舵机时,关节可实现±90度的转动范围,满足人形机器人行走、摆臂等常规动作的角度需求;前后安装板的边缘做了圆角处理,既避免组装过程中划伤操作人员,也减少了运动过程中与线缆的剐蹭,降低线缆外皮磨损的风险。手部连接件预留了拓展安装位,可根据需求加装夹爪、传感器等末端执行器,拓展机器人的交互与作业能力。
实际组装过程中,所有零件的孔位都做了对位标识,同规格的安装孔保持统一的孔径参数,可使用统一规格的螺丝完成全机组装,减少组装时的螺丝规格区分工作量;舵机固定座采用环抱式设计,锁紧后可牢牢固定舵机本体,避免机器人做快速动作时舵机出现移位导致的运动偏差;不同长度的U型支架可分别用于膝关节、髋关节、肩关节等不同受力等级的关节位置,长支架用于大扭矩的下肢关节,短支架用于载荷较小的上肢关节,合理分配结构重量的同时保证各关节的结构强度。足部零件的底面做了平整处理,可直接粘贴防滑脚垫,提升机器人在光滑桌面、地面上的行走稳定性,避免行走过程中出现打滑侧翻的问题。
- 上一篇:复古立式单人街机柜体结构设计
- 下一篇:适配康宁烧杯的小型电镀作业装置

- 全部评论(0)

- 模板大小: 107.31 MB
- 售价:5金币
- 下载次数: 256
- 系统要求: STEP / IGES,STEP / IGES,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,STEP / IGES,SOLIDWORKS,STEP / IGES,STEP / IGES,Rendering,STEP / IGES,STEP / IGES,STEP / IGES,STEP / IGES,Rendering,STEP / IGES,STEP / IGES,SOLIDWORKS,STEP / IGES,STEP / IGES
- 软件分类: 通用机械零部件