微信登录
 QQ登录


Arduino控制水翼船静水池测试载台


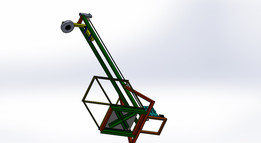
这套结构包含水翼船概念船体与配套的移动测试载台,主要面向静水航行性能验证场景使用,可在室内实验环境下完成水翼升阻特性、自动驾驶控制逻辑的初步验证,无需直接进入开放水域开展测试,能大幅降低初期原型调试的场地限制与试错成本。载台采用方管焊接成型的框架结构,底部配置四个万向脚轮,可在平整的车间、实验室内灵活移动,框架下层设置木质置物层板,可临时放置调试用的传感器、接线工具、备用电源等配件,避免调试过程中配件零散堆放影响操作效率。框架上部设置与船体线型匹配的支撑点位,船体放置时通过侧部的木质挡块与红色支撑板完成定位,既可以保证船体放置时的水平度,也能避免船体外壳被硬质金属框架划伤,支撑点位的位置经过测算,避开了船体底部水翼的安装区域,
不会干涉水翼部件的装调与动作。船体部分采用轻质复合材料成型,外壳为流线型减阻设计,内部预留了控制模块、动力模块、传感模块的安装空间,可直接搭载Arduino控制核心与开源自动驾驶仪,完成航向保持、航速闭环、水翼攻角调节等功能的调试。从结构设计逻辑来看,载台的高度经过人体工程学校核,操作人员站立时即可完成船体内部线路接驳、参数调试等操作,无需弯腰或垫高,长时间调试作业的疲劳度更低;框架的长度与宽度根据船体的总长与最大宽度设置,两侧预留了足够的操作空间,方便操作人员从船体两侧完成部件拆装。船体的线型设计兼顾了静水航行的低阻特性与水翼安装的结构强度,船艏部分做了抬升设计,可减少航行时的艏部兴波阻力,船艉部分预留了动力推进装置的安装位,
可适配不同规格的螺旋桨或喷水推进模块。在实际使用过程中,该载台不仅可作为船体静态调试的支撑工装,也可配合拖曳水池的牵引机构,完成不同航速下的水翼动态性能测试,载台的框架结构预留了牵引点的安装位置,可快速与牵引装置连接,无需额外制作适配工装。船体内部的安装空间做了分区设计,控制模块区域靠近船体重心位置,可减少航行时的振动对控制元件的影响,动力模块区域设置在船艉,与推进装置的距离更短,可减少动力传输过程中的损耗,传感模块的安装点位预留了水平调节结构,可保证加速度计、陀螺仪等惯性传感元件的初始水平度,提升控制精度。载台的黄色方管框架表面做了喷塑处理,具备基础的防锈防刮能力,适合车间多尘、偶尔沾水的使用环境,底部的脚轮带锁止结构,
调试时可将载台锁定在固定位置,避免滑动影响调试操作,侧部的红色支撑板采用密度板材质,通过螺栓与框架连接,磨损后可快速更换,维护成本较低。船体外壳的成型厚度控制在合理范围,既保证了结构强度,也尽可能控制了船体自重,可提升有效载荷占比,搭载更多的测试传感设备。在设计阶段,这套结构充分考虑了原型迭代的需求,载台的支撑点位采用可调节设计,可适配不同长度、不同宽度的船体模型测试需求,无需针对每一代船体原型重新制作支撑载台,船体内部的安装位采用通用化的螺孔布局,可兼容不同型号的控制板、电调、电池等部件,减少迭代过程中的结构修改工作量。从安装边界来看,载台整体占地长度与船体长度匹配,宽度略大于船体最大宽度,常规的实验室通道、车间门均可顺利通过,移动转运无需额外拆解;船体放置在载台上时,底部距离下层置物层板留有足够的间隙,可在不吊离船体的情况下完成底部水翼、推进装置的拆装调整,进一步提升调试效率。
- 上一篇:船舶舷侧螺旋桨式通风采光舷窗结构
- 下一篇:绿灰配色豪华私人游艇外观结构设计

- 全部评论(0)

- 模板大小: 4 MB
- 售价:5金币
- 下载次数: 102
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 船