微信登录
 QQ登录


人工智能无人机多传感融合飞控装置


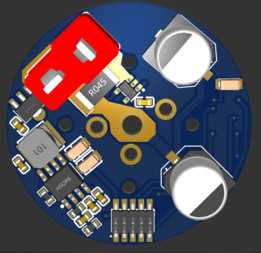
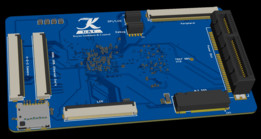
这套飞控装置的设计核心围绕AI无人机的复杂作业需求展开,不同于传统消费级无人机仅依赖IMU与GPS的导航逻辑,整套系统预留了多路视觉传感接口,可同时挂载不同焦距、不同视场角的图像采集模组,适配巡检、测绘、避障等多类作业场景的感知需求。从结构布局来看,主控单元采用层叠式安装逻辑,核心计算模块与飞控核心板做了物理分区,计算模块承担AI视觉推理、路径规划等高算力负载,飞控核心板则专注于姿态解算、电机控制等实时性任务,二者通过高速板对板连接器通讯,既避免了高频信号干扰,也压缩了整体安装占用空间。
视觉传感模组采用柔性排线与主控连接,排线预留了足够的弯折余量,可根据不同机型的安装空间调整摄像头的朝向与安装位置,无需额外定制转接结构,适配多旋翼、固定翼、垂直起降等不同构型的无人机平台。每个摄像头模组都自带独立的安装固定孔位,孔位间距遵循通用工业视觉模组的安装标准,可直接替换同规格的红外、热成像等其他类型传感单元,拓展性覆盖电力巡检、林业测绘、应急搜救等多类行业作业场景。
从功能特性来看,这套飞控将传统PX4固件的可靠飞控逻辑与高性能计算模块的算力做了深度整合,飞控核心围绕高实时性主控芯片搭建,可完成毫秒级的姿态数据解算与动力输出调整,保证复杂气流环境、强电磁干扰场景下的飞行稳定性;计算模块则承担多路视觉数据的实时处理,可实现无GPS环境下的视觉导航、动态障碍物规避、目标识别跟踪等高级AI任务,无需额外搭载独立的机载计算单元,有效降低了整机的重量负载与功耗开销。
安装边界设计上,主控单元的外壳采用轻量化硬质壳体,边角做了圆弧过渡处理,避免安装过程中划伤机体结构或线路,壳体侧面预留了标准的通讯接口、电源接口与调试接口,接口位置排布避开了机体安装的受力点位,插接线材后不会与机臂、起落架等结构产生干涉。整套装置的安装孔位兼容主流开源飞控的安装孔距,现有无人机平台更换这套飞控时无需重新打孔修改机体结构,可直接替换安装,降低了改装成本。
在结构可靠性设计上,所有板载元件都做了防震固定处理,核心芯片区域预留了散热片安装位置,长时间高负载运行时可通过散热片将热量传导至外壳,避免高温导致的算力降频或运行异常。柔性排线的接口处做了加固设计,可承受无人机飞行过程中的持续振动,不会出现接触不良导致的传感数据中断问题。每个传感模组的镜头部分都预留了滤镜安装螺纹,可根据作业环境更换偏振镜、减光镜等配件,适配强光、逆光等复杂光照环境下的图像采集需求。
实际作业场景中,这套飞控可满足电力线路精细化巡检的需求,通过多路视觉传感器同时采集线路整体形态与线夹、绝缘子等部件的细节图像,实时识别设备缺陷;在林业测绘场景中,可通过视觉导航在林区无GPS信号的环境下完成自主航线飞行,同步生成三维点云数据;在应急搜救场景中,可通过AI视觉识别快速定位地面待救援目标,自主规划最优路径抵近目标位置,同时回传实时画面。整套设计在结构紧凑性、功能拓展性、运行可靠性之间做了平衡,既满足行业级无人机的作业性能需求,也兼顾了改装适配的便捷性。

- 全部评论(0)

- 模板大小: 155.4 MB
- 售价:5金币
- 下载次数: 78
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 无人机