微信登录
 QQ登录


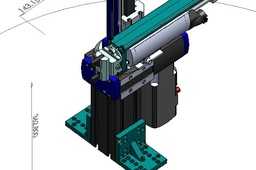
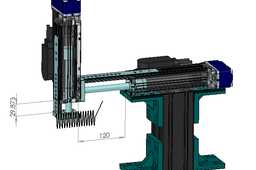
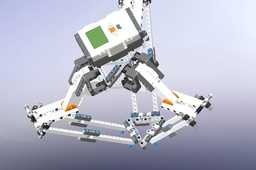
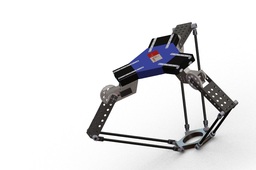
虚拟机械人运动学仿真教学演示结构


这套虚拟机械人相关的三维结构,核心面向机器人运动学验证、多软件联合仿真教学场景搭建,可直接对接虚拟原型开发环节的前期验证流程,帮助结构设计人员在物理样机加工前完成运动逻辑、干涉风险的前置排查。从实际工程应用角度出发,这类虚拟机械人结构可覆盖高校机械专业虚拟仿真实验、企业研发部门机器人运动方案预演、自动化产线前期工位动作模拟等多个场景,无需搭建实体硬件台架即可完成多轮运动逻辑迭代,大幅压缩前期方案验证的周期成本。
结构设计层面,整套虚拟机械人完全匹配运动学仿真的底层逻辑,关节自由度的设置完全遵循工业串联机器人的运动副约束规则,每个转动副、移动副的运动边界都预留了参数调整接口,可直接对接运动控制模块的参数输入,支持在仿真环境中实时调整各关节的运动角度、运行速度、加减速曲线,直观观测末端执行器的运动轨迹是否存在超程、干涉问题。设计过程中特意规避了实体样机加工时的工艺冗余结构,所有几何特征都围绕运动学计算的轻量化需求做了简化,既保证各连杆的尺寸比例、质心位置与实际工业机器人参数一致,又不会因为过多细节特征拖慢仿真运算的效率,满足实时仿真的算力要求。
在功能特性上,这套结构支持多软件联合仿真链路的打通,可将三维模型的几何参数、质量属性直接导入运动仿真模块,配合虚拟控制环境完成从控制指令输入到机构动作输出的全链路模拟,能够复现实体机器人在不同负载、不同运动速度下的动态响应特性,甚至可以模拟关节摩擦、传动间隙等非线性因素对运动精度的影响,帮助设计人员提前发现运动控制算法中存在的逻辑漏洞,减少实体样机调试阶段的问题排查量。对于教学场景而言,这套结构可拆解为单个连杆、关节副、传动模块等独立单元,方便学习者从基础的运动学正逆解计算入手,逐步理解机器人运动控制的底层逻辑,每个部件的坐标系设置完全符合工业机器人的DH参数建模规则,学习者可直接基于模型完成DH参数表的搭建、运动学方程的推导,将理论知识与三维结构直接对应。
关于安装边界与尺寸适配,整套虚拟机械人的连杆尺寸参数参考通用六轴工业机器人的比例设置,各关节的运动范围完全符合工业场景中常见机器人的行程限制,在虚拟环境中搭建仿真工位时,可根据实际产线的布局尺寸等比例缩放模型,匹配不同工位的安全距离、操作范围要求,不会出现模型比例失调导致的仿真结果失真问题。模型的坐标系原点设置在底座安装基准面中心,与实体机器人的安装定位基准完全一致,在导入产线整体装配环境时可直接对齐地面安装基准,无需额外调整坐标偏移,快速完成虚拟工位的布局搭建。在仿真环境中运行时,可实时输出各关节的扭矩、转速、末端位置偏差等数据,这些数据可直接作为实体机器人选型时的参考依据,帮助设计人员快速确定伺服电机、减速器的选型参数,避免选型余量过大造成的成本浪费,或是选型参数不足导致的负载能力不达标问题。
不同于实体机器人调试需要占用实际场地、硬件资源,这套虚拟机械人结构可在普通工作站上完成大部分的运动逻辑验证工作,尤其是针对多机器人协同作业的场景,可在同一虚拟环境中导入多台机械人模型,模拟多机协同作业时的动作避让、节拍匹配,提前排查多机运动干涉风险,优化产线的作业节拍。对于刚接触机器人设计的工程人员而言,可通过这套结构反复练习运动路径规划、关节参数调整,快速掌握机器人运动仿真的核心操作逻辑,无需担心操作不当造成实体设备损坏的风险。整套结构的几何特征完全做了参数化处理,设计人员可根据实际项目需求调整连杆长度、关节安装位置,快速衍生出不同负载、不同臂展的虚拟机械人结构,适配不同的仿真场景需求,无需从零开始搭建模型,大幅提升前期方案设计的效率。
- 上一篇:多工位协作工业机械臂产线布局设计
- 下一篇:双舵机驱动猞猁机器人摆动执行机构

- 全部评论(0)

- 模板大小: 712.65 KB
- 售价:5金币
- 下载次数: 14
- 系统要求: Rendering
- 软件分类: 工业机器人