微信登录
 QQ登录


双舵机驱动猞猁机器人摆动执行机构


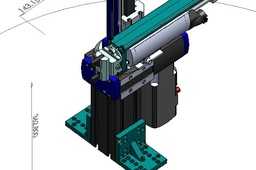
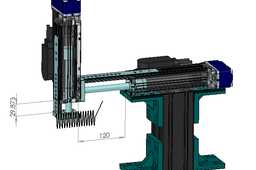
这套双舵机驱动的摆动执行结构,主要面向小型仿生机器人的运动学验证场景,在高校机器人实验室、个人创客仿生项目开发中应用较多,可作为猞猁类四足仿生机器人的躯干摆动核心单元,也可拆分作为小型云台、摆动工位的执行端使用。从实际功能来看,该结构通过两个并排布置的舵机输出扭矩,配合背部的弧形摆动限位板,可实现单自由度的往复摆动动作,舵机输出端直接与摆动负载支架连接,省去了额外的齿轮减速传动环节,传动间隙控制在较小范围内,能够满足低速摆动场景下的位置精度要求。设计过程中优先考虑了安装便捷性,两个舵机均采用侧装式支架固定,支架上预留了标准的舵机安装孔位,孔位间距匹配市面常见的9g、17g规格微型舵机安装尺寸,
不需要额外加工转接件即可完成舵机的装配固定。背部的弧形限位板采用薄型板材切割成型,弧形轮廓的圆心与舵机输出轴的回转中心完全重合,摆动过程中限位板与固定支架之间预留0.8mm的活动间隙,既可以限制舵机的超程转动,避免舵机堵转烧毁,也能在摆动到极限位置时提供一定的结构支撑,抵消部分侧向负载带来的支架形变。从安装边界来看,整个结构的横向安装宽度为两个舵机宽度叠加加上两侧支架的壁厚,纵向安装深度从舵机尾部到弧形板最外侧的距离控制在常规微型舵机长度的1.2倍范围内,安装固定孔布置在底部支架的四个角位置,孔位采用M2规格的螺丝过孔设计,可直接固定在3D打印的仿生机器人躯干框架上,也可通过转接板安装在铝型材搭建的实验台架上。结构的运动逻辑设计上,
两个舵机采用同步控制模式,输出轴转动方向相反,共同驱动背部的弧形板带动负载完成摆动,这种双舵机同步驱动的方式相比单舵机驱动,输出扭矩提升一倍,能够承载更大的上部负载,同时两个舵机的受力相互抵消一部分,减少了单个舵机的径向负载,延长舵机的使用寿命。在实际使用场景中,该结构既可以直接装配完成后作为实体机器人的躯干摆动单元,连接腿部执行机构完成仿生行走的躯干配合动作,也可以单独作为运动学研究的实验对象,配合运动控制代码验证摆动过程中的力矩变化、角度控制精度,不需要额外采购硬件实体,仅通过三维模型即可完成运动学仿真分析,提前验证结构的运动干涉情况、极限摆动角度范围,减少实体样机制作过程中的反复修改成本。
结构的所有零部件均采用规则的几何造型设计,没有复杂的曲面特征,加工难度低,支架部分可采用3D打印制作,弧形限位板可采用亚克力板或者薄铝板激光切割成型,舵机为标准市售件,整体的制造成本控制在较低水平,适合学生课程设计、创客入门项目的开发使用。设计时还考虑了走线空间,两个舵机的信号线与电源线可从支架中间的预留空隙穿过,避免摆动过程中线缆与活动部件发生摩擦缠绕,线缆的弯曲半径预留了足够的余量,在整个摆动行程范围内线缆不会出现拉扯受力的情况,提升了结构运行的可靠性。
- 上一篇:虚拟机械人运动学仿真教学演示结构
- 下一篇:立柱式单臂旋转作业机械臂结构设计

- 全部评论(0)

- 模板大小: 10.27 MB
- 售价:5金币
- 下载次数: 1141
- 系统要求: SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,Rendering,Other,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOL
- 软件分类: 工业机器人