微信登录
 QQ登录


多功能机器人球面爪形夹持测试构件


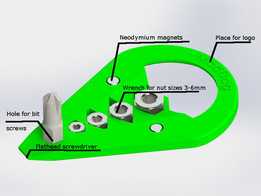
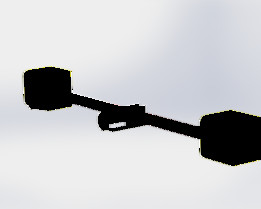
在工业机器人末端执行器的研发验证环节,夹持可靠性测试是绕不开的核心环节,尤其是面对异形曲面、非规整接触面的工件抓取场景,常规平面测试块根本无法复现实际生产中的复杂受力工况,这套测试构件正是为填补这类验证缺口设计的。构件一端为光滑连续的椭球曲面,用来模拟球形工件、弧面壳体类被抓取对象的接触特性,这类曲面在3C电子的球形外壳搬运、食品行业的椭球状食材分拣、医药行业的胶囊类物料转运场景中十分常见,常规平口夹爪在接触这类曲面时容易出现接触应力集中、夹持力分布不均的问题,通过该球面段可以快速验证夹爪的曲面贴合度、接触摩擦力阈值,测试时可在球面不同位置布置压力感应片,采集不同夹持行程下的应力分布数据,为夹爪的包覆角度、
接触垫材质选型提供实测依据。与球面段衔接的是带阶梯状锯齿结构的锥形段,这部分结构模拟的是带棱边、阶梯落差的不平整工件表面,这类表面常见于机加工后的毛坯件、注塑成型的带加强筋壳体、堆叠放置的异形零件,夹爪抓取这类工件时容易出现咬合点滑移、局部应力过大压伤工件的问题,锥形段的锯齿阶梯从尖端到根部逐步提升落差高度,可覆盖从微小毛刺到10mm级阶梯落差的常见工况,测试时可调整夹爪的开合行程、加持力大小,验证不同齿形夹爪、不同柔性接触垫在不平整表面的抓取稳定性,避免实际生产中出现工件脱落、夹损的问题。构件内部集成了磁吸测试模块,可在锥形段和球面段的不同位置嵌入标准规格的永磁体,用来验证带磁吸辅助功能的夹持器在不同曲面、
不同接触面粗糙度下的磁吸力衰减情况,尤其是针对带导磁性的金属工件抓取场景,磁吸辅助可大幅降低夹爪的机械加持力需求,减少工件表面夹痕,但磁吸力会随着接触间隙、接触面曲率的变化出现非线性衰减,通过该构件可快速标定不同曲率、不同接触间隙下的有效磁吸力阈值,为磁吸夹持器的磁路设计、磁力大小选型提供实测数据支撑。从安装边界来看,构件底部预留了标准的工业机器人末端法兰接口,可直接适配主流负载5kg以内的小型工业机器人、协作机器人的末端安装位,无需额外设计转接法兰,整体外轮廓最大回转直径控制在120mm以内,总长度不超过180mm,可直接放置在常规的机器人测试工作台面上使用,不需要额外扩大测试工位的安全防护范围。在结构设计思路上,
整个构件采用一体化成型结构,避免拼接装配带来的形位公差影响测试精度,球面段的表面粗糙度控制在Ra0.8,模拟精加工后的光滑金属曲面效果,锯齿段的每个阶梯棱边都做了0.2mm的圆角处理,避免测试过程中尖锐棱边划伤夹爪的接触垫,同时也更贴近实际生产中工件棱边带倒角的真实状态。在实际测试应用中,这套构件可完成三类核心验证:一是球面夹持的防滑移性能测试,通过调整夹爪的加持力、开合速度,测试夹爪在球面不同纬度位置的夹持稳定性,记录出现滑移时的临界加持力;二是不平整表面的咬合性能测试,将夹爪对准锯齿段的不同阶梯位置,测试夹爪在不同接触落差下的夹持可靠性,验证夹爪的自适应浮动机构是否能有效贴合不平整表面;三是磁吸辅助夹持的有效性测试,通过在构件内部不同位置嵌入不同磁力等级的磁体,测试磁吸力与机械加持力的协同作用效果,找到最合理的磁力加持力配比,在保证抓取可靠性的前提下尽可能降低机械加持力,减少工件夹损概率。相较于常规的单一形状测试块,这套集成了多种典型接触特征的测试构件,可在一次装夹的情况下完成多类工况的测试验证,大幅减少测试过程中的换件时间,提升末端执行器的研发测试效率,尤其适合机器人夹持器研发团队、系统集成商在方案验证阶段使用,可快速复现多种常见的复杂抓取工况,提前发现夹持方案的设计缺陷,避免设备到客户现场调试时才出现抓取不稳的问题,降低现场调试的时间成本与改造成本。
- 上一篇:多功能机器人末端夹持测试工具
- 下一篇:多关节柔性工业机械手概念结构设计

- 全部评论(0)

- 模板大小: 2.11 MB
- 售价:5金币
- 下载次数: 17
- 系统要求: STEP / IGES,Rendering,SOLIDWORKS
- 软件分类: 工业机器人