微信登录
 QQ登录


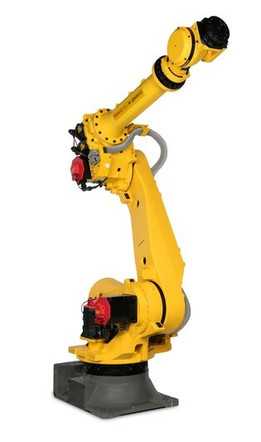
大负载长行程工业六轴机械臂结构


这款重载六轴机械臂的有效载荷覆盖500kg级别,臂展工作半径可达2.55m,在汽车整车制造焊装线、重型零部件搬运工位、大型铸件打磨去毛刺、重型货盘码垛拆垛这类需要大负载长行程的场景中适配性极强。不同于小负载协作臂的轻量化设计思路,这款机械臂从底座开始就采用了高刚性的箱型铸造结构,底座安装面预留了密集的地脚螺栓孔位,安装时需要匹配预埋钢板的混凝土地基,避免大负载启停时的整机倾覆风险,底座内部预留了伺服电机、谐波减速器的安装腔体,同时走线路径做了全封闭防护设计,避免车间焊渣、切削液、粉尘进入传动腔造成部件磨损。
从关节布局来看,一轴采用大直径交叉滚子轴承承载,可实现整臂±180°范围的水平回转,回转支承的选型匹配了整机满载时的倾覆力矩计算结果,即使臂展完全伸至最大行程、末端挂载满额负载,一轴回转的重复定位精度仍能控制在工业级要求范围内。二轴、三轴作为承载臂体上下俯仰的核心关节,采用了大扭矩伺服电机搭配RV减速器的传动方案,臂体的铸件做了拓扑优化,在保证结构刚性的前提下尽可能削减非受力区域的壁厚,降低臂体自身重量带来的电机负载损耗,大臂与小臂的连接关节处预留了管线包的固定导轨,避免臂体俯仰运动时管线出现过度弯折、拉扯的问题,延长线缆使用寿命。
腕部的三个关节采用中空走线设计,末端法兰预留了标准的工业工具安装接口,可适配重型焊枪、真空吸盘组、液压夹持器、打磨主轴等不同类型的末端执行器,腕部的回转、摆动角度覆盖了常见的作业姿态需求,即使是工件内侧、底部的作业位置,也能通过腕部姿态调整到达指定点位。在实际产线选型时,需要提前核算臂体的工作空间包络线,2.55m的臂展意味着以底座回转中心为圆心,直径5.1m的圆形区域都是其作业覆盖范围,安装时需要在这个范围外设置安全防护栏,同时预留足够的维护空间,方便后期对关节减速器润滑、电机接线检修等操作。
设计这款机械臂的三维结构时,需要重点关注各关节的运动干涉检查,尤其是在大臂完全俯下、小臂折回的极限姿态下,要确认臂体铸件之间、管线包与结构件之间没有硬接触,同时要做整机的静力学仿真,验证满载工况下各关节连接螺栓的强度、臂体的变形量是否在允许范围内,变形量过大会直接影响末端的重复定位精度,无法满足焊接、精密装配这类对位置精度要求高的工序需求。另外,臂体表面的安装凸台、传感器安装位都做了一体化铸造设计,减少后期加工的装配误差,各关节的油封安装位预留了足够的密封间隙,避免长期运行时减速器润滑脂渗漏,污染车间作业环境。
在重型零部件加工上下料场景中,这款机械臂可以直接抓取数百公斤的机床加工工件,完成从料架到机床夹具、再到检测工位的全流程转运,替代传统的人工配合行车的作业模式,大幅提升上下料的效率,同时避免人工吊装过程中的安全隐患。在整车焊装线中,它可以挂载重型伺服焊钳,完成车身底盘部位的点焊作业,长行程的臂展可以覆盖整个白车身的下部作业区域,不需要额外增加行走轴就能满足工位的作业范围需求,相比多台小负载机械臂组合的方案,单台大负载臂的占地空间更小,产线布局的灵活度更高。

- 全部评论(0)

- 模板大小: 5.95 MB
- 售价:5金币
- 下载次数: 75
- 系统要求: SOLIDWORKS,SOLIDWORKS,Rendering,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS
- 软件分类: 工业机器人