微信登录
 QQ登录


Phidgets1042惯性测量单元精细结构


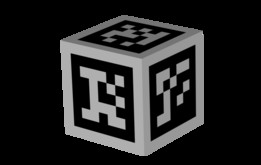
在机器人姿态解算、小型无人机飞控、车载运动状态采集、工业设备振动监测这类场景里,惯性测量单元是核心感知部件,Phidgets1042这款IMU的结构建模,完全围绕实际装机的适配需求展开,没有做多余的外观修饰,每一处结构都对应真实硬件的装配逻辑。先从安装边界说起,这款器件整体为方正立方体构型,外壳采用硬质工程塑料注塑成型,所有棱边都做了小尺寸圆角过渡,既避免安装时剐蹭周边线束,也能降低装配过程中外壳崩边的概率,外壳顶面预留了清晰的标识印刷区域,建模时还原了标识的凹凸定位特征,方便后续做外观渲染或者丝印对位参考。侧面的Mini USB接口位置做了内凹的限位结构,这个细节很多粗模都会忽略,实际装机时这个内凹结构刚好能卡住USB插头的塑胶外壳,避免设备运行过程中受振动导致插头松脱,接口周围的壳体壁厚做了局部加厚,因为日常插拔线材时这个位置受力最集中,加厚处理能大幅提升接口处的结构强度,不会因为多次插拔出现壳体开裂的问题。
从功能特性来看,这款IMU内部集成了多轴加速度与角速度检测元件,外壳的内部腔体预留了刚好容纳核心PCB板与传感芯片的空间,建模时还原了内部的定位柱位置,这些定位柱是用来固定PCB板的,既可以避免电路板在壳体内晃动,也能让传感芯片处于壳体的几何中心位置,减少安装偏移带来的测量误差。外壳的合模缝做在侧面居中位置,上下壳采用卡扣加少量胶粘的固定方式,建模时还原了卡扣的配合间隙,做结构验证时可以直接用来模拟上下壳的装配流程,检查卡扣的过盈量是否合理,有没有装配干涉的问题。
实际应用中,这类IMU的安装场景非常多样,可能固定在机器人的底盘中心,也可能装在无人机的飞控安装架上,还有可能集成在工业手持检测设备内部,所以建模时严格还原了真实产品的安装孔位——底部有两个对称的小型安装固定孔,孔位的间距、孔径都和实物一致,选型时可以直接把这个模型导入装配体,检查和周边支架、结构件的配合间隙,不用反复核对二维图纸的尺寸。很多工程师做整机设计时,经常因为传感器模型的接口位置不对、安装尺寸有偏差,导致后期打样时出现线束接不上、固定孔对不齐的问题,这个模型把所有对外的接口、安装特征都做了精准还原,甚至连外壳表面的脱模斜度都做了对应,不会出现把注塑件做成直角块的低级错误。
设计思路上,这个模型没有追求过度的细节冗余,比如没有把内部的每一个阻容元件都建出来,而是把所有和装配、选型、干涉检查相关的特征都做了精准还原:外壳的整体外形尺寸控制在和实物完全一致的公差范围内,接口的突出高度、内凹深度都和实测尺寸匹配,安装孔的沉头深度、孔径都符合实际装配螺丝的规格,顶面的标识区域做了独立的面拆分,方便后续做渲染或者出工程图时单独赋值外观属性。对于做结构设计的工程师来说,拿到这个模型不需要再做二次修整,直接就能放进总装配体里用,不管是做安装位置的布局模拟,还是做整机的布线规划,都能直接参考模型的接口位置预留线材的弯曲空间,避免后期出现线材折弯半径不够、和周边结构件剐蹭的问题。
另外要提到的是,这类惯性测量器件对安装的平行度有一定要求,模型的底面做了完全的平面特征还原,安装时可以直接以这个底面作为基准面,和安装支架的表面做配合约束,模拟真实装机时的贴合状态,检查安装后器件的基准面和整机坐标系的平行度误差,提前调整安装支架的平面度,减少因为安装倾斜带来的测量初始误差。在做设备振动仿真的时候,也可以直接给这个模型赋予对应的工程塑料密度参数,模拟真实的重量分布,让仿真结果更贴近实际运行状态,不会因为模型重量偏差太大,导致振动模态分析的结果失准。
- 上一篇:VETUS车用燃油水箱超声波液位传感器
- 下一篇:槽型光电式GL5光学传感元件结构

- 全部评论(0)

- 模板大小: 1.1 MB
- 售价:5金币
- 下载次数: 97
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 传感器