微信登录
 QQ登录


四旋翼无人机搭载被动自适应微型抓斗结构


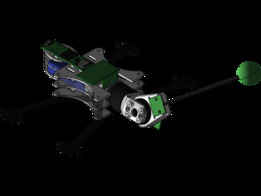
这套搭载于四旋翼飞行平台的微型抓斗结构,核心面向低空狭小空间的非结构化作业场景设计,区别于传统地面机械臂的作业边界,其依托飞行平台的机动优势,可抵达人员、地面设备无法进入的高空桁架间隙、灾后建筑坍塌缝隙、林区冠层下方等区域,完成轻质样本采集、小型物件投放、临时栖息停靠等实际作业任务。从功能实现逻辑来看,该抓斗采用被动自适应设计思路,没有配置额外的驱动电机与复杂传动链路,仅依靠飞行平台的飞行动作配合机构自身的机械限位、弹性复位结构完成抓取动作:当飞行平台带动抓斗靠近目标物体时,抓斗的瓣状接触爪会先贴合物体外轮廓,依靠接触过程中的反作用力推动爪瓣沿预设铰接轨迹转动,自动包覆适配不同外形的被抓取物,无需提前针对目标物外形做参数调试,
适配直径3mm到30mm区间内的不规则轻质物体,单爪额定抓取负载不超过500g,完全匹配小型四旋翼平台的载重冗余范围。在安装边界设计上,整套抓斗的安装基座采用标准20mm孔距的碳纤连接板,可直接适配主流小型四旋翼无人机的下挂安装位,整体结构外轮廓尺寸控制在65mm×45mm×38mm以内,空载自重仅22g,不会过度占用飞行平台的载重配额,也不会对飞行过程中的重心配平造成额外负担;抓斗与飞行平台之间预留了3mm的减震缓冲间隙,可抵消飞行过程中螺旋桨带来的高频振动,避免抓取过程中振动传导导致的目标物脱落问题。从实际作业的适配性来看,该抓斗的爪瓣接触边缘做了0.8mm的圆角钝化处理,既可以在接触硬质物体时避免应力集中导致的结构变形,
也能在接触易碎、易损样本时减少接触面的压强,避免破坏被抓取物的原始形态;复位结构采用0.2mm线径的不锈钢扭簧,扭簧的预紧扭矩经过反复调校,既可以保证在飞行过程中爪瓣不会因为气流扰动出现意外开合,也能保证抓取时不需要过大的接触推力即可推动爪瓣完成包覆动作,降低飞行平台靠近目标物时的操作精度要求。在栖息停靠功能的实现上,该抓斗可在飞行平台靠近杆件、线缆类固定结构时,通过爪瓣的包覆咬合锁定在固定结构上,此时飞行平台可关闭螺旋桨动力进入待机状态,大幅降低长时间空中作业的能耗,适合固定点位的长时间监测、信号中继等任务场景;爪瓣内侧设计有间隔1mm的防滑齿纹,咬合直径5mm到20mm的杆件时,可提供足够的静摩擦力抵抗风载带来的滑移,
保证停靠状态的稳定性。整套结构的铰接间隙控制在0.05mm以内,没有多余的旷量,在-10℃到45℃的常规作业环境下,不会因为材料热胀冷缩出现卡滞或松脱问题,所有外露结构件均做了哑光阳极氧化处理,减少户外作业时的阳光反射干扰,也能避免潮湿环境下的锈蚀问题。不同于主动驱动式的空中抓取机构,这套被动自适应抓斗不需要额外的电调、控制线与飞控系统做信号对接,仅通过机械结构即可完成全部动作逻辑,安装调试门槛极低,结构故障率远低于带主动驱动的同类机构,适合在野外、灾后等复杂作业环境下使用,不需要复杂的维护保养即可长期稳定工作。
- 上一篇:仿生壁虎着陆器性能测试试验台结构
- 下一篇:带弹性肌腱驱动的仿生颈部机械结构

- 全部评论(0)

- 模板大小: 17.48 MB
- 售价:5金币
- 下载次数: 10
- 系统要求: SOLIDWORKS,Rendering,STL
- 软件分类: 工业机器人