微信登录
 QQ登录


仿生水下探测机器鱼结构设计方案


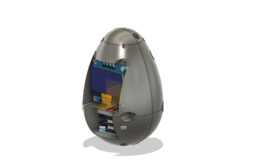
这款仿生机器鱼的结构设计,核心围绕水下复杂工况的作业需求展开,区别于传统螺旋桨推进的水下航行器,其采用仿鱼类尾鳍摆动的推进模式,可在浅海暗礁区、养殖网箱周边、城市内河狭窄管段等传统水下设备难以进入的区域执行探测任务,作业时不会产生螺旋桨缠绕渔网、搅动水底沉积物影响观测精度的问题,适配水下生态巡检、管网破损排查、水下结构物探伤等多类场景。从功能特性来看,整机采用分段式模块化舱体布局,头部舱段预留了视觉传感器、水质采样模块的安装接口,舱体衔接处采用径向密封结构,可满足常规浅水作业的水压防护要求;中部舱段为核心承载区,集成了动力驱动单元、控制板卡与能源模块,外壳设置的多组背鳍结构并非单纯装饰,而是经过流体仿真优化的整流结构,
可降低航行时的横向紊流干扰,提升直航稳定性;尾部采用多节铰接的仿鱼尾结构,通过内置的连杆传动机构将舵机的旋转运动转化为尾鳍的规律摆动,配合可微调角度的胸鳍结构,可实现原地转向、定深悬停、低速缓行等多类运动姿态,在狭窄空间内的机动灵活性远优于同尺寸的传统水下ROV。设计过程中优先考虑了水下作业的安装边界约束,整机外轮廓无突出的尖锐结构,所有外接传感器均采用内嵌式安装,最大外径控制在常规水下作业的通行尺寸范围内,可顺利穿过标准管径的水下管网,也可在密集的水生植物间隙穿行,不会出现结构勾挂的问题;尾鳍采用柔性复合材质制作,摆动过程中不会剐蹭水下管线或养殖设施,同时可缓冲碰撞外力,保护内部传动结构不受冲击损坏。从结构设计逻辑来看,
整机的重心与浮心经过反复配平调整,静止状态下可保持水平姿态,尾鳍摆动时的推力作用线与机身轴线重合,避免航行时出现抬头或栽头的姿态偏差;胸鳍的转轴位置设置在机身重心靠前的位置,微调胸鳍角度即可快速调整航行深度,无需额外增加压载调节机构,有效压缩了整机的结构重量与内部空间占用。舱体之间的连接采用快拆式卡扣结构,日常维护时无需专用工具即可打开舱体更换电池或调试传感器,密封胶圈采用耐海水腐蚀的氟橡胶材质,长期在含盐度较高的水域作业也不会出现密封失效的问题;机身外壳的流线型曲率参照了真实鱼类的躯体轮廓,经过多轮水动力仿真迭代,将航行时的压差阻力降到较低水平,同等电池容量下的续航时间比同功率螺旋桨推进的水下设备提升近四成。在实际作业场景中,
这类仿生机器鱼可搭载小型摄像头与水质传感器,在水产养殖区域定时巡航,监测水体溶氧量、PH值等参数,同时巡查网箱是否存在破损;也可进入城市排水管网内部,排查管道错位、淤积、破损等问题,相比人工下井排查的作业模式,安全性与作业效率都有明显提升;在水下考古、近岸生态调查等场景中,其低噪声的推进模式不会惊扰水下生物,也不会破坏脆弱的水下遗存表面,可获取更贴近真实状态的观测数据。结构设计上还预留了功能拓展接口,用户可根据不同作业需求更换搭载模块,比如更换为小型机械爪即可完成轻量级的水下异物拾取,更换为声呐模块即可执行近距离的水下地形测绘,模块化的设计思路让整机可适配多类不同的水下作业需求,无需重新开模制作整体机身,有效降低了不同场景下的应用改造成本。
- 上一篇:多关节微型仿生机械手掌结构设计
- 下一篇:多舵机驱动四足行走仿生机械结构

- 全部评论(0)

- 模板大小: 17.03 MB
- 售价:5金币
- 下载次数: 373
- 系统要求: Fusion 360,Rendering
- 软件分类: 工业机器人