微信登录
 QQ登录


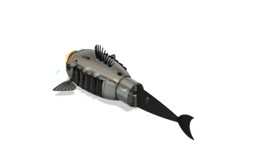
跨域作业水空两用微型潜飞航行器结构


做跨介质微型航行器结构设计快八年,经手的水空两用方案不下二十个,这套潜飞微型航行器的结构逻辑,是少有的能把水空两域的性能矛盾平衡到可落地程度的设计。先从实际作业场景说,这类微型跨域设备的核心需求,从来不是实验室里的参数好看,而是能在近岸浅水区、内陆湖泊、沼泽湿地这类常规无人机没法降落、常规水下潜器没法快速转场的区域完成作业——比如近岸水体的断面采样,常规多旋翼无人机没法在水面稳定停留采样,带浮筒的固定翼又没法潜入水下完成表层以下的水样采集,小型无人船转场速度慢,遇到芦苇荡、浅滩拦阻根本没法通行,这套潜飞结构刚好补上了这个场景缺口。
从功能特性上拆解,这套结构没有用复杂的变形机构来适配水空两种介质,反而走了极简结构路线,这点在微型设备上尤其重要——尺寸越小,结构重量的冗余度越低,每多一个活动舵面、多一套传动机构,不仅会增加死重,还会提升进水故障的概率。整机的翼面分两种构型,一种是轻质泡沫加覆膜的高升力翼型,用于空中低速巡航阶段,翼型的相对厚度控制在12%左右,展弦比拉到接近12,就是为了在极低的巡航速度下维持足够的升阻比,毕竟微型动力组的功率上限摆在那,要留足够的功率余量给入水和出水的过渡阶段。另一种是碳纤维铺层的小弦长翼面,翼型相对厚度压到6%,是为了水下潜航阶段降低水阻,毕竟水的密度是空气的八百多倍,空中适用的厚翼型在水里会产生极大的阻力,直接把动力输出耗空。
说回设计思路的细节,整机的重心配平是绕着水空转换的临界状态做的,常规固定翼无人机的重心一般落在翼弦的30%到35%位置,满足空中静稳定需求,但这套结构把重心往前移到了翼弦22%的位置,就是为了入水俯冲阶段能靠自身重力快速完成姿态调整,不需要打大角度升降舵就能顺利切入水面,避免在水面弹跳失速。机身头部的螺旋桨做了可折叠设计,空中巡航时桨叶靠离心力甩开维持拉力,入水后桨叶自动折叠贴紧机头整流罩,减少水下潜航的阻力,同时避免桨叶在水下撞击杂物断裂。尾翼的布局用了高置平尾加单垂尾的结构,平尾的安装位置高出主翼平面120mm,一方面是空中飞行时避开主翼的下洗气流,提升舵面操纵效率,另一方面是在水面滑行阶段,平尾不会被水面溅起的水流覆盖,保证出水爬升阶段的舵效。
再讲外形尺寸和安装边界的工程细节,整机组装完成后的翼展控制在780mm,机身总长620mm,这个尺寸是经过多轮迭代卡出来的:翼展再大,空中巡航的诱导阻力确实会降,但入水时的冲击载荷会直接作用在翼根位置,碳纤维翼根的铺层要从3层加到6层才能满足强度要求,直接多了12g的重量,对于起飞总重只有210g的微型设备来说,这个重量占比已经到了会影响续航的程度;翼展再小,空中的升阻比会掉到8以下,巡航电流会从1.2A升到1.8A,同样的电池容量下,空中续航直接砍三分之一。机身的最大直径是38mm,刚好能塞下2S的微型锂聚合物电池、3A的无刷电调、2.4G的微型接收机,还有一个5g的舵机控制升降舵,方向舵直接靠翼面的气动差动来实现,省掉了一个舵机的重量和安装空间。机身的水密结构没有用复杂的密封圈,而是在机身对接处做了3mm宽的止口,配合低粘度的硅脂密封,安装时只要把前后段机身对准止口插到底,就能满足1.5m水深的水密要求,不需要额外打螺丝或者做卡扣,野外作业时更换电池的时间能控制在30秒以内,这点对于外业采样来说非常实用。
水下潜航阶段的动力不是靠头部的空气螺旋桨,而是靠机身尾部的一个微型水下推进器?不对,仔细看结构就会发现,这套设计的巧思在于,头部的无刷电机是双工况适配的,空中飞行时带动大直径空气桨,入水后空气桨折叠,电机轴通过一个简单的离合结构带动尾部的小直径水下螺旋桨,不需要额外加第二套动力组,直接省掉了一个电机和对应的电调重量。翼身对接的位置做了快拆结构,主翼和机身的对接用了两根2mm的碳杆作为定位销,不需要螺丝固定,外业携带时可以把主翼拆下来,整个设备能塞进一个300mm长的便携包里,不需要专门的航空箱运输。起落结构没有用常规的轮式起落架,而是在机腹位置做了一个弧形的滑橇,一方面是在水面降落时能分散冲击力,避免机身直接拍在水面上撞裂整流罩,另一方面是在硬地面应急降落时,滑橇能起到缓冲作用,不会磨坏机身底部的蒙皮。
做结构校核的时候,翼根的弯曲载荷是按空中6m/s的垂直突风、加上入水时1.5倍的冲击载荷算的,碳纤维护翼的铺层用了0.1mm厚的3K斜纹碳布,铺层方向是0度和90度交错,既满足了弯曲强度要求,又有足够的扭转刚度,不会在高速俯冲的时候出现翼面颤振。机身的材料用了7075铝合金的薄壁管作为承力主梁,外面包了轻质的泡沫整流层,重量轻,就算撞到水面的枯枝或者芦苇杆,主梁也不会变形,泡沫层就算撞凹了,外业的时候用点胶水就能临时修补,不影响后续飞行。很多刚接触跨域航行器的工程师会想着把功能堆得越全越好,比如加摄像头、加采样泵、加图传,但这套结构的核心逻辑是先把平台的可靠性做足,所有的安装接口都做了标准化预留,机腹位置有一个M3的螺纹安装孔,预留了15g的载荷余量,用户可以根据自己的作业需求加装对应的功能模块,不需要改动主体结构,这点对于二次开发来说非常友好,毕竟不同的作业场景需要的载荷完全不一样,把平台的基础飞行、潜航性能做扎实,比预装一堆用不上的功能要实用得多。
- 上一篇:四旋翼轻量化桁架式机架结构设计
- 下一篇:Robocat270四旋翼飞控载机结构设计

- 全部评论(0)

- 模板大小: 50.07 MB
- 售价:5金币
- 下载次数: 47
- 系统要求: Rendering,STEP / IGES
- 软件分类: 无人机