微信登录
 QQ登录


崎岖地形自适应轮式运送机器人结构设计


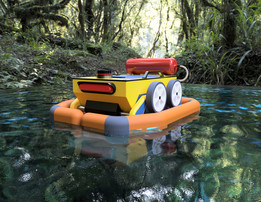
这款轮式运送设备的核心设计目标,是解决非铺装野外场景下的短途物料转运痛点,针对常规轮式移动平台在碎石路、凹凸地面、浅沟壑区域易卡滞、易倾覆的问题做了专项结构优化。从结构布局来看,设备采用四轮独立摆臂悬架设计,每个车轮的摆臂都可绕车体铰接点独立摆动,摆臂与车体之间预留了足够的转动余量,单轮最大抬升高度可覆盖常见的150mm以内凸起障碍,当单侧车轮压上石块或陷入浅坑时,其余三个车轮仍可保持与地面的有效接触,不会出现轮体悬空失去驱动力的情况。车体主体采用框架式承载结构,上部设置有内嵌式提手,方便人工短距离搬移转场,顶部预留了标准化的载荷安装平面,可根据实际使用场景搭载不同的储物箱体、检测模块或小型作业工具,
额定承载能力可覆盖常规野外作业的小件工具、样本、补给物料的转运需求。动力传递路径上,每个车轮都配置了独立的驱动单元,省去了传统整体桥的差速结构,通过摆臂内部的传动结构将动力传递至轮端,既减少了传动环节的动力损耗,也避免了整体桥结构在越障时的离地间隙限制。车体前部设置有内嵌式防撞缓冲结构,可在低速碰撞障碍物时吸收冲击能量,保护内部的电控与动力组件。从安装边界来看,设备整体宽度控制在600mm以内,可顺利通过常规野外作业的狭窄人行通道,轴距设置兼顾了越障时的稳定性与转向灵活性,最小离地间隙在摆臂处于中位时可达120mm,可顺利通过常见的碎石、土堆障碍。设计过程中针对摆臂的铰接点位置做了多轮运动仿真验证,确保在单轮最大抬升、
极限侧倾的工况下,传动结构不会出现卡滞,车体的重心始终保持在四轮支撑面以内,不会发生侧翻。摆臂的摆动阻尼经过匹配调校,既可以在压过障碍时顺畅抬升,也能在平路行驶时提供足够的支撑刚度,避免行驶过程中车体出现不必要的上下晃动。轮体采用宽面橡胶材质,增大与松软地面的接触面积,降低接地比压,在沙地、泥土地面行驶时不易出现陷车问题。这款设备可适配野外科考、矿区短途取样、山地作业物资转运等多种场景,无需对行驶路面做提前平整处理,即可完成常规轮式设备无法通行区域的物料运送任务,结构上没有采用复杂的多自由度履带或腿式结构,零部件通用性强,后期维护成本更低,摆臂铰接点采用密封式轴承设计,可阻挡野外环境下的沙尘、泥水进入铰接间隙,延长结构的无故障使用周期。
- 上一篇:六自由度多关节工业机械臂结构设计
- 下一篇:可变形水陆两栖救灾运输机器人结构设计

- 全部评论(0)

- 模板大小: 36.61 MB
- 售价:5金币
- 下载次数: 148
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人