微信登录
 QQ登录


竞赛机器人转向驱动轮组结构设计


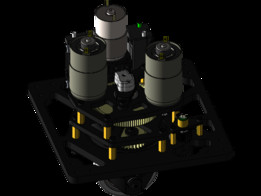
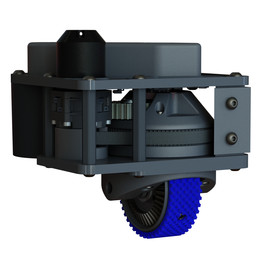
该轮组结构面向小型轮式移动机器人的底盘行走需求设计,核心集成驱动与转向功能于一体,可直接作为独立行走单元搭载于各类小型竞赛机器人、室内巡检机器人平台上,单组模块即可同时完成行进动力输出与转向角度调整,无需额外设置独立转向桥结构,能大幅简化底盘整体布局,降低底盘布线与结构装配的复杂度。从实际应用场景来看,这类集成式转向驱动轮非常适合对底盘空间占用要求严苛、自重控制严格的小型移动设备,尤其是需要频繁做原地转向、小半径转弯动作的机器人平台,相比传统的差速转向方案,单轮独立转向的结构能让机器人的运动轨迹更精准,在狭小场地内的机动灵活性更强,不会出现差速转向常见的轮胎打滑、轨迹偏移问题。结构设计上采用上下分层的框架式安装布局,
上层并排布置两台驱动马达,分别负责行走动力输出与转向动作驱动,马达通过直齿轮组将动力传递至下层的轮体与转向回转支撑结构,齿轮传动副的啮合间隙经过优化调整,既保证动力传递的效率,也能抵消部分冲击载荷,避免机器人急起急停时齿轮出现打齿问题。轮体采用带防滑纹理的橡胶材质轮面,轮毂做了轻量化镂空处理,在保证足够抓地力的同时,尽可能降低轮体自身的转动惯量,提升动力响应速度。安装边界方面,整个模块采用框架式安装板作为承载基体,安装板上预留了标准化的安装孔位,可直接通过螺栓与机器人底盘的铝型材框架或者碳纤维护板连接,模块整体的横向、纵向安装尺寸经过压缩,不会过多占用底盘上层的传感器、控制器安装空间,转向动作的回转范围做了机械限位设计,
避免转向角度过大导致内部线缆缠绕扯断。设计过程中针对原有版本的结构冗余问题做了针对性优化,削减了非承载部位的材料厚度,将整体重量控制在较低水平,同时对马达的安装定位结构做了加强处理,避免马达在大扭矩输出时出现安装位松动、位移的问题,传动齿轮的模数选择兼顾了承载能力与结构紧凑性,能满足机器人短时间大扭矩输出的工况需求,轮体的安装轴采用双轴承支撑结构,可承受一定的径向冲击载荷,适配机器人在不平整场地表面行走时的受力需求,整个模块的装配流程做了拆分优化,各个部件均可独立拆卸更换,后期维护时无需拆解整个模块即可完成马达、轮体、齿轮等易损件的替换,能有效降低设备的维护成本。
- 上一篇:小型轮式设备集成式转向驱动模块结构
- 下一篇:OCCRA竞技赛事掷骰子装置结构设计

- 全部评论(0)

- 模板大小: 77.15 MB
- 售价:5金币
- 下载次数: 107
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件