微信登录
 QQ登录


低矮型AGV翻转舵轮转向行走集成模块


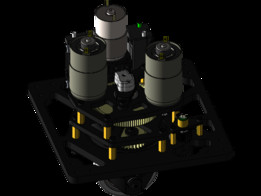
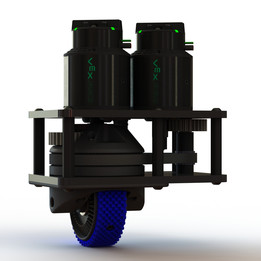
在仓储物流AGV、小型巡检移动机器人、窄空间转运台车的行走系统选型中,舵轮的安装高度往往是制约整机薄型化设计的核心瓶颈,常规立式舵轮因驱动电机与转向电机上下堆叠布置,整体高度普遍偏高,无法适配对底盘离地间隙、整机厚度有严格限制的应用场景,比如潜入式顶升AGV需要钻入料架底部完成托举,超薄型巡检机器人需要穿过设备下方的狭窄巡检通道,这类场景对行走模块的竖向安装尺寸要求极为苛刻。这款翻转转向的舵轮模块,正是针对这类低矮安装空间的需求做的结构优化,设计时打破了常规舵轮的电机堆叠布局逻辑,将驱动电机做翻转布置,同时把转向电机的安装位置向下调整,通过传动齿轮组的布局重构,把整个模块的总安装高度压缩到6英寸,模块的长宽尺寸控制在5.5英寸,
安装边界规整,不需要在底盘上预留异形的避让空间,安装法兰的孔位可以直接适配多数薄型AGV底盘的通用安装基准,不需要额外做转接板设计,能有效降低整机底盘的结构设计复杂度。从功能实现来看,模块集成了行走驱动与原地转向两个核心功能,驱动电机通过内置的减速齿轮组将动力传递到外层带防滑纹理的聚氨酯轮面,轮面的纹理设计兼顾了环氧地坪、水泥地面、防滑钢板等常见工业地面的附着需求,不会出现原地打滑的问题;转向部分通过回转支撑结构带动整个轮架绕垂直安装轴转动,可实现360度任意角度的转向,满足AGV的全向移动需求,转向传动的齿轮组做了封闭式的防护设计,能阻挡车间内的粉尘、碎屑进入传动啮合面,减少日常维护的频次。结构细节上,
模块的主体框架采用高强度钣金折弯拼接后做定位销定位,整体刚性足以承受额定负载下的启停冲击,不会出现轮架偏摆导致的行走跑偏问题;驱动电机与转向电机的接线端都预留了统一的走线槽位置,整机布线时可以将动力线与信号线顺着框架侧边的走线空间引到底盘内部,避免线缆外露被轮组碾压或者被周边构件剐蹭。在实际选型适配时,只需要确认底盘的安装平面平面度满足要求,预留的安装空间高度略高于模块总高,就可以直接完成安装,不需要额外对轮组的传动间隙做预调,出厂状态下齿轮啮合间隙已经调整到合理区间,既不会因为间隙过大导致转向回正虚位大,也不会因为间隙过小导致传动卡滞、运转噪音过大的问题。这类集成化的低矮舵轮模块,相比分体式的驱动轮加转向机构的设计,
省去了设计人员自行设计轮架、选配传动件、计算传动比的工作量,能大幅缩短移动机器人底盘的开发周期,同时模块化的结构也方便后期的维护更换,单个模块出现故障时可以直接整体拆装替换,不需要在现场拆解调试传动组件,降低运维的技术门槛。轮面采用的蓝色聚氨酯材质硬度控制在合理区间,既能保证足够的承载能力,也能起到一定的减震效果,减少行走过程中产生的振动传递到车体上部,避免对车体内搭载的精密传感器、电控元件造成振动影响。
- 上一篇:重载AGV立式驱动转向行走轮组结构
- 下一篇:小型轮式设备集成式转向驱动模块结构

- 全部评论(0)

- 模板大小: 68.7 MB
- 售价:5金币
- 下载次数: 209
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件