微信登录
 QQ登录


竞技机器人转向承载模块结构设计


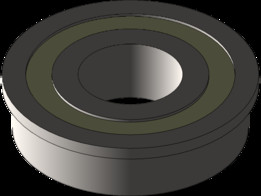
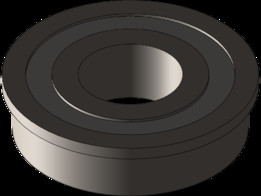
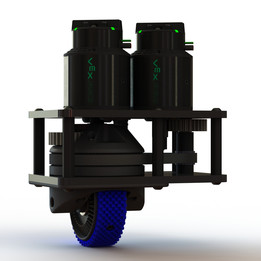
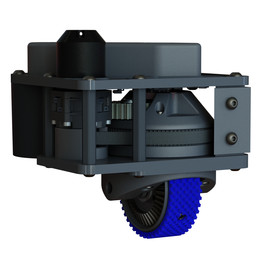
该环形承载构件作为小型竞技格斗机器人的核心转向承载单元,主要应用于同级别多机协作式竞技机器人的行走转向系统中,承担上部功能模块的载荷传递与转向动作执行功能。在竞技对抗场景下,这类转向模块需要同时满足瞬时大扭矩传递、冲击载荷耐受、紧凑空间装配的多重要求,设计过程中优先考虑了载荷路径的最短化布置,将上部作战模块的垂直载荷直接通过环形侧壁传递至下部行走轮组安装位,避免了额外转接结构带来的刚度损失与重量冗余。从结构形态来看,构件采用中空环形主体设计,中部异形镂空区域用于布置转向驱动轴与信号走线通道,既缩减了整体构件重量,也为内部传动组件预留了足够的安装与调试空间,环形侧壁的厚度经过反复校核,在满足侧向冲击载荷下形变量控制要求的前提下,
尽可能压缩了径向尺寸,适配小型机器人有限的机身安装空间。构件下部预留的等距安装槽位,用于配合行走轮组的同步带传动结构,槽位的间距与深度严格匹配常用同步带的齿形参数,保证传动过程中不会出现跳齿、打滑问题,同时安装槽的端面做了平齐处理,可直接贴合轮组安装板实现快速定位,减少装配过程中的调整工作量。在转向功能实现层面,该模块作为上部机身与下部行走机构的连接枢纽,中部的异形安装孔与转向驱动输出轴采用形面配合连接,无需额外键槽结构即可传递大扭矩,避免了键连接在冲击载荷下容易出现的键槽崩裂问题,配合面的尺寸公差按照中等精度传动要求设定,既保证了传动过程中的同轴度,也降低了加工与装配的难度。考虑到竞技场景下的碰撞防护需求,
构件的外边缘做了圆弧过渡处理,没有尖锐突出结构,既可以减少对抗过程中被对方机器人勾挂的概率,也能降低碰撞时的应力集中系数,提升构件的抗冲击寿命。实际装配过程中,该模块的轴向安装边界可适配常规3英寸直径的行走轮组,上部安装面可直接固定电池组件、武器发射模块等功能部件,无需额外设计转接支架,整体装配链路简洁,后期维护时可单独拆解该模块进行传动间隙调整,无需拆解整机其他结构。
- 上一篇:竞技机器人用多层嵌套式传动齿轮箱结构
- 下一篇:油田作业场地竞技设施结构设计方案

- 全部评论(0)

- 模板大小: 82.31 MB
- 售价:5金币
- 下载次数: 270
- 系统要求: SOLIDWORKS,STEP / IGES,SOLIDWORKS,Rendering
- 软件分类: 通讯工具类