微信登录
 QQ登录


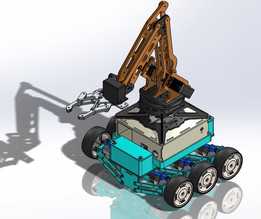
搭载作业机械臂与悬架减振系统的遥控越野小车


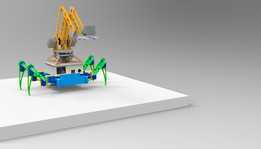
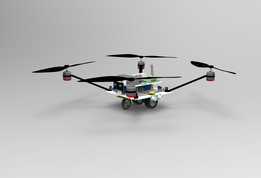
这套遥控作业小车的结构方案,最初是面向非铺装路面巡检、野外小型样本转运、教学实训演示这类需要兼顾移动通行与末端操作的场景搭建的。常规遥控小车大多只保留行走功能,抵达目标点位后无法完成夹取、挪移、轻量操作动作,方案在行走底盘之上叠加多自由度机械臂,把移动平台和作业执行端整合到同一台小车上,不用额外配套独立操作设备,单台设备就能走完从行进到作业的完整流程。
底盘部分的设计核心围绕越野通行能力展开,没有采用硬连接的刚性车桥,而是为每个车轮配置独立的悬架减振结构,弹簧与阻尼件的布置预留了足够的跳动行程,车轮在碾过碎石、坑洼、缓坡的时候,悬架可以先吸收路面传来的冲击,避免车身整体随路面起伏出现大幅倾斜。做结构校核的时候要重点关注减振器的安装硬点,摆臂与车架的铰接点、减振器上下固定座的位置不能和轮辋、转向拉杆发生运动干涉,车轮上下全行程跳动时,轮胎内侧和轮罩之间要留出足够安全间隙,防止极限压缩状态下出现剐蹭。
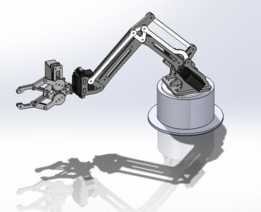
搭载的机械臂采用多关节串联构型,末端配置可开合的夹持器,臂部的回转关节、俯仰关节都预留了标准驱动件的安装位,作业半径覆盖车身周边的操作区域,不需要频繁挪动整车位置就能完成地面小物件拾取、台面工件移位这类动作。设计臂部结构时要平衡刚性和自重,臂段不能做的过于厚重,否则会大幅增加底盘上部的负载,抬升整车重心,影响越野时的侧倾稳定性;也不能过度追求轻量化导致臂部刚性不足,夹持负载时出现明显形变,影响末端定位精度。
整车的安装边界在建模阶段就做了完整约束:底盘下方预留电池、驱动电机的布置空间,悬架摆臂的最低点要高于电池包底面,避免越野托底时直接磕碰核心电控部件;车身上部的机械臂底座和底盘车架做刚性连接,连接面布置加强筋分散作业时的倾覆力矩,机械臂在全角度回转、最大臂展伸展的状态下,臂体和车身护栏、车载电控盒之间都预留了安全间隙,不会出现运动碰撞。行走系统的轮距、轴距参数配合悬架刚度做匹配,整车重心尽量压低,在斜坡侧停、机械臂侧向伸展作业时,整机仍能保持稳定不倾翻。
从实际使用逻辑来看,这套结构既可以作为高校机械专业讲解悬架运动学、串联机器人运动控制的实训载体,也可以经过防护加固后用于厂区管道周边的小型异物清理、户外环境监测点的轻量作业,底盘的减振系统保证设备在粗糙路面行驶时,车载机械臂、电控元件不会受到持续冲击损坏,机械臂则拓展了遥控小车的功能边界,让移动平台不再只是单纯的运载工具。建模过程中所有运动副都按照实际装配关系定义,转动关节预留铰接轴的配合公差,减振器部分按照弹簧、阻尼筒的实际装配关系拆分零件,后续做运动仿真时可以直接模拟车轮越障、臂部夹取物料的完整动作,验证全行程内的干涉情况与受力状态。
- 上一篇:日产全球技术法规整车结构数模
- 下一篇:大众乘用轿车整车结构三维数模

- 全部评论(0)

- 模板大小: 58.16 MB
- 售价:5金币
- 下载次数: 232
- 系统要求: Other,STEP / IGES,Rendering
- 软件分类: 汽车