微信登录
 QQ登录


螺旋齿轮传动自定心夹持执行机构


在移动探测机器人、工业巡检机械臂的末端执行场景中,夹持机构的轮廓尺寸、夹持同轴度、负载耐受能力一直是结构设计的核心矛盾点——常规丝杠平口钳类夹具张开后外伸轮廓大,在狭窄探测空间、设备内部检修场景中容易发生干涉,而传统三爪卡盘类自定心结构重量偏大,集成在六自由度机械臂末端时会大幅挤占机械臂的有效负载配额,影响臂架的动态响应速度。这款螺旋齿轮自定心夹持机构,正是针对这类小空间、高同轴度要求的末端夹持需求开发的结构方案。
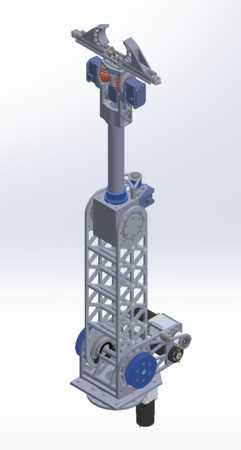
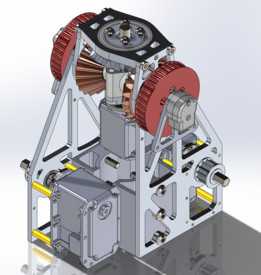
从实际使用场景来看,该机构可直接适配六自由度机械臂的腕部安装法兰,既可以用于星球探测车的样本采集夹持作业,也可集成在工业巡检机器人末端完成小型零部件的拆装、拾取操作,还能作为小型自动化装配工位的工件夹持工装,适配轴类、盘类小型零件的定位装夹需求。不同于常规丝杠夹具将螺母布置在夹爪外侧的布局,该结构将传动螺母集成在夹爪本体的中心回转位置,丝杠转动时带动螺母沿中心轴线进给,螺母通过十字轴斜齿轮组将动力同步传递给两侧的夹爪摆臂,驱动两个夹爪绕各自的回转轴同步摆动,实现对工件的自定心夹持。这种布局最大的优势在于夹爪闭合时,整个机构的外轮廓不会出现额外的外伸凸起,整体轮廓包络更紧凑,在伸入狭窄腔体、设备缝隙作业时,能大幅降低机构与周边结构发生碰撞干涉的概率。
传动结构上,十字轴斜齿轮组的引入解决了传统丝杠夹爪传动方向单一的问题,将中心丝杠的旋转动力通过90度交错轴的齿轮啮合传递到夹爪的回转轴上,齿轮啮合的侧隙可以通过加工公差控制在极小范围,保证两侧夹爪的摆动同步度,夹持工件时的同轴度误差可控制在0.1mm以内,满足精密零件拾取、样本采集的定位要求。夹爪的夹持面可根据实际作业需求更换不同的镶块,针对光滑圆柱面工件可更换带V型槽的硬质合金镶块提升摩擦力,针对易碎的岩石样本、薄壁零件可更换尼龙或树脂材质的软质镶块,避免夹伤工件表面。
从安装边界来看,该机构的腕部连接法兰采用标准的机械臂末端安装孔位,可直接匹配主流六自由度协作机械臂、探测机器人臂的接口,不需要额外设计转接法兰;整体结构的重量控制在轻量化区间,主体受力结构采用高强度尼龙材质通过选择性激光烧结工艺成型,承受夹持反力的齿轮、转轴、安装螺钉等部件采用钢制五金件,转动配合位置集成了微型深沟球轴承,降低传动过程中的摩擦阻力,同时提升反复开合动作的使用寿命。机构的开合行程可通过中心丝杠的导程、夹爪摆臂的长度进行适配调整,常规版本的夹持范围覆盖直径5mm到60mm的轴类、盘类工件,可根据具体作业需求调整夹爪的外形尺寸,扩展夹持范围。
设计过程中,该结构经历了多轮迭代优化,最初的皮带传动差速腕版本存在传动带张紧力衰减、低温环境下皮带材质变硬导致传动失效的问题,迭代后改用全金属齿轮啮合传动,去掉了柔性传动部件,可适应更宽的温度工作范围,在高低温环境下都能保持稳定的传动精度。夹爪的回转轴采用过盈配合与本体连接,齿轮与转轴之间采用扁位定位,避免反复正反转时出现齿轮与转轴的相对滑动,提升传动可靠性。整个机构的装配不需要专用工装,所有零部件均可通过标准紧固件完成组装,后期维护时可快速更换磨损的齿轮、轴承或夹爪镶块,降低现场运维的成本。在负载能力方面,常规配置下单侧夹爪的额定夹持力可达80N,可稳定拾取重量不超过2kg的工件,满足绝大多数小型零部件拾取、样本采集的负载要求,如果需要更大的夹持力,可通过增大丝杠直径、提升齿轮模数的方式进行强化,不需要改动整体的布局结构。
- 上一篇:EQ3赤道式天文观测三脚架支撑结构
- 下一篇:蓝色滚轮升降办公扶手转椅结构设计

- 全部评论(0)

- 模板大小: 69.92 MB
- 售价:5金币
- 下载次数: 22
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件