微信登录
 QQ登录


六自由度漫游探测机械臂结构设计方案


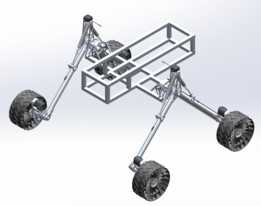
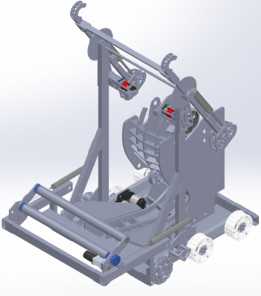
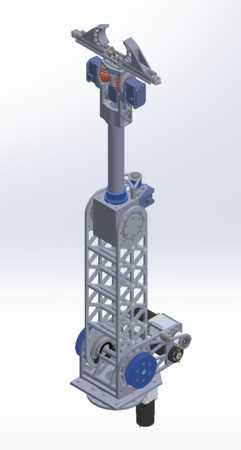
该六自由度机械臂主要面向野外漫游探测平台的作业需求,适配移动探测车的搭载场景,可在非结构化地形环境下完成样本拾取、探测设备部署、障碍物清理、目标点位操作等作业任务,整体结构与移动底盘的安装接口完全匹配,无需额外改造即可直接集成到漫游车的顶部安装平面。从结构设计逻辑来看,该机械臂采用全主草图驱动的参数化设计思路,所有关节的运动包络、安装孔位、构件干涉边界均在草图阶段完成校验,后续迭代时仅需调整主草图参数即可快速完成结构修改,大幅降低设计变更的调整成本。
关节驱动层面,每个旋转关节均集成了无框力矩电机搭配谐波减速器的驱动方案,相比传统分体式驱动结构,省去了额外的传动连接构件,既压缩了关节的轴向尺寸,也减少了传动间隙带来的末端定位误差,同时在每个关节位置预留了编码器安装座与电子元件走线空间,线束可沿臂杆内部的走线槽布置,避免野外作业时线束被外物剐蹭损坏。构件选材上,主体受力结构件全部采用6061-T6铝合金定制加工,兼顾结构强度与轻量化需求,臂杆部分采用薄壁异形截面设计,在保证抗弯抗扭刚度的前提下尽可能降低臂体自重,减小对底盘承载能力的要求,同时所有非受力的安装支座、电子元件固定位均预留了3D打印零件的安装接口,小批量试制阶段可直接通过3D打印完成非核心构件的快速制作,缩短样机迭代周期。
从安装边界来看,机械臂的底座安装孔位与漫游车顶部的安装平台完全适配,底座旋转关节的运动范围覆盖360度水平回转,大臂、小臂的俯仰关节运动范围经过包络校验,完全伸展状态下不会与底盘上搭载的其他探测设备、天线结构发生干涉,末端腕部采用快换接口设计,可根据作业需求快速更换不同的末端执行器,适配夹取、探测、采样等不同作业场景。结构细节上,臂杆两侧设置了辅助支撑连杆结构,在大臂俯仰过程中可分担臂杆的受力载荷,降低关节驱动的负载要求,同时所有转动副位置均预留了润滑注油通道与密封结构,可适应多尘、温差较大的野外作业环境,减少沙尘进入关节内部造成的磨损。
设计过程中同步完成了DFM可制造性校验,所有铝制构件的加工特征均符合常规数控铣削的工艺要求,无需特殊定制刀具即可完成加工,构件之间的连接全部采用标准内六角螺钉,装配时无需特殊工装即可完成整臂的组装调试,后期维护时可单独更换任意关节的受损构件,无需整臂拆解。腕部关节采用三轴正交布局,可实现末端执行器的任意姿态调整,满足复杂作业场景下的姿态调整需求,虽然当前模型未包含末端执行器结构,但腕部的安装接口尺寸与通用机器人末端快换装置完全兼容,可直接适配市面上常见的夹爪、采样器、探测头等末端作业工具。整体结构的重心经过优化设计,机械臂完全收拢状态下的重心投影落在底盘支撑边界内部,不会因臂体伸展造成底盘倾翻风险,同时在底座位置预留了走线滑环的安装空间,可避免臂体连续回转时造成线束缠绕问题。
- 上一篇:室内护理服务双自由度机械臂机器人
- 下一篇:离心机配套直线移动执行机械臂结构

- 全部评论(0)

- 模板大小: 211.24 MB
- 售价:5金币
- 下载次数: 69
- 系统要求: STEP / IGES,Rendering,Snagit
- 软件分类: 工业机器人