微信登录
 QQ登录


3D打印自主迷宫导航机器人结构设计


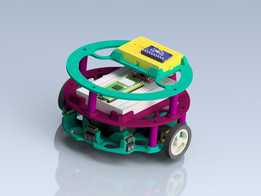
这套迷宫解算移动机器人的结构方案,主要面向高校电子设计竞赛、嵌入式实训教学、小型自主移动平台二次开发场景,用于在规则化迷宫墙体环境中完成路径探测、里程累计、转向决策与自主寻路任务,也可作为两轮差速底盘的机械结构参考样件。整机采用上下分层承载布局,下层蓝色打印基板作为行走与动力安装基准,上层异形托板预留面包板与主控模块安装位,两层之间通过铜柱与螺钉留出布线空间,既方便传感器线束沿板边走线固定,也能在调试阶段快速拆换主控或驱动模块。底盘行走采用两轮差速驱动形式,单侧主动轮配橡胶胎面提升迷宫光滑地面的附着系数,前后端布置万向滚珠作为随动支撑,保证三点接地姿态稳定;转向时依靠左右轮速差完成原地或小半径回转,适配迷宫狭窄通道的转向边界。
动力与供电部分围绕4节18650锂电池规划仓体位置,电池仓贴近底盘中心布置,降低整机重心并平衡左右轮载荷,避免单侧偏重导致直行跑偏。感知层面,数字红外传感器朝向底盘前方与侧方安装,用于检测迷宫墙面距离与岔口特征;红外编码器与驱动轮联动,实时反馈轮轴转角,为里程计算和位置推算提供脉冲信号。主控选用ESP32作为核心处理单元,承担传感器采集、电机调速、路径记忆与运动协调,板卡安装区同时兼容面包板搭线与驱动模块扩展,便于竞赛阶段快速验证电路。结构件以3D打印件为主,设计时重点控制壁厚、安装孔位与支撑方向:基板边缘预留传感器卡扣、电机固定座和线束槽,减少额外支架数量;上层托板按元件轮廓做避让,保证面包板、接线端子和模块插接不与运动轮系干涉。
外形边界按小型实验迷宫通道宽度约束,底盘长宽控制在紧凑范围内,轮距与传感器外伸量经过匹配,使机器人在通道内既能贴墙检测,又不会与侧壁发生刮擦。安装接口方面,电机座、万向球座、电池仓和主控托板均采用螺钉连接,关键孔位预留调节余量,方便装配时补偿打印件公差;轮轴与电机输出轴同轴定位,降低运转卡滞风险。整体设计把机械承载、传感布置、供电重心和调试维护结合在一起,结构简单、改装空间充足,适合用于迷宫算法验证、差速底盘教学以及自主导航硬件搭建。
- 上一篇:多自由度液压机械臂夹取作业装置
- 下一篇:四轮驱动自主避障移动机器人小车

- 全部评论(0)

- 模板大小: 48.13 MB
- 售价:5金币
- 下载次数: 10
- 系统要求: Autodesk Inventor,Rendering
- 软件分类: 工业机器人