微信登录
 QQ登录


带行走轮的直流减速驱动轮组结构设计


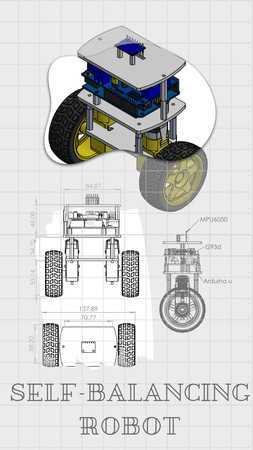
这款带行走轮的直流齿轮驱动单元,是小型移动载具动力输出端的核心集成部件,常见于教育类移动机器人、小型AGV转运平台、智能巡检小车、桌面级自动化移载设备的行走系统中,承担动力转换、扭矩放大、驱动轮直接带动的核心作用,区别于传统分体式电机加联轴器加轮组的安装形式,该结构将直流动力单元、齿轮减速腔体、行走轮做了同轴集成设计,大幅压缩了动力段的轴向安装尺寸,适配空间局促的小型移动设备布局需求。从结构设计逻辑来看,直流电机本体输出为高转速低扭矩特性,无法直接驱动行走轮克服地面滚动阻力完成负载移动,因此集成的齿轮箱采用多级直齿圆柱齿轮传动布局,通过齿数比匹配将电机输出转速降至行走轮适配的行进转速区间,同时将输出扭矩放大数倍,满足平地行进、
小坡度爬坡、额定负载下启动的扭矩需求;齿轮箱腔体与电机端盖做了一体化定位设计,齿轮啮合的中心距通过腔体加工精度直接保证,减少了分体装配带来的同轴度误差,降低齿轮传动过程中的偏磨、异响问题,延长传动部件的使用寿命。安装边界层面,该轮组的电机安装面预留了标准的螺纹安装孔位,可直接固定在设备底盘的侧边安装立板上,无需额外设计转接支架,轮体的外圆直径、轮面宽度匹配小型载具的底盘离地间隙设计要求,轮胎表面做了块状防滑纹理,在硬质地面、平整环氧地坪、普通水泥地面都能提供足够的抓地力,避免起步、制动过程中出现打滑空转的问题;轮毂采用中心定位孔与齿轮箱输出轴直接配合的连接形式,配合侧面紧定螺钉完成周向固定,传递扭矩的同时保证轮体转动的同轴度,
减少行进过程中的轮体跳动。实际选型应用中,这类集成轮组不需要额外设计传动链路,可直接通过对称布置双轮组实现差速转向,省去了转向机构的设计成本与安装空间,单轮即可独立完成正反转驱动控制,配合万向随动轮即可搭建完整的小型移动底盘,在教学实验平台、小型服务机器人、轻载物料转运小车的结构设计中应用十分广泛;设计过程中需要重点匹配轮组的额定输出扭矩与设备整体重量、地面滚动阻力的对应关系,同时预留足够的安装间隙,避免轮体转动过程中与底盘结构件、线路护板产生运动干涉,齿轮箱内部的润滑脂填充量也需要做合理控制,既保证齿轮啮合面的充分润滑,也避免长期运行过程中润滑脂渗漏污染轮胎表面,影响轮面抓地性能。
- 上一篇:带5倍减速比法兰安装行星齿轮电机
- 下一篇:28毫米齿轮传动带电机结构设计

- 全部评论(0)

- 模板大小: 26.71 MB
- 售价:5金币
- 下载次数: 128
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 电机