莫西3D模型平台,坚持走精品路线!
当前位置: 莫西网 > 3D模型下载 > 通用机械零部件 > 机器人 > 工业机器人 > AR4MK2六自由度机械臂带Arduino控制方案
用户头像

AR4MK2六自由度机械臂带Arduino控制方案

项目分类:工业机器人 发布时间:2024-01-28 ID:731089
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案
  • AR4MK2六自由度机械臂带Arduino控制方案

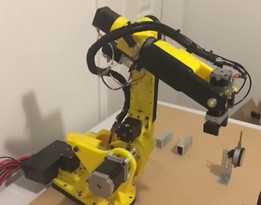
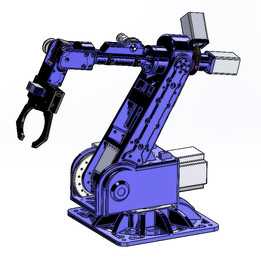
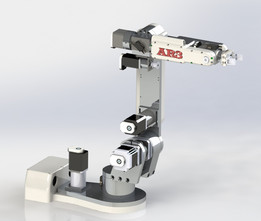
  这款六轴串联机械臂的结构设计充分兼顾了DIY制作场景与小型作业需求,关节布局采用典型的工业六轴构型,从底座回转关节开始,依次布置肩俯仰、肘俯仰、腕俯仰、腕回转、末端回转六个自由度,运动学解算逻辑清晰,逆解运算量小,适配开源控制板的算力水平。底座采用一体化盘式结构,安装孔位沿底座圆周均布,可直接固定在桌面、工装台或者移动小车上,安装边界预留了电控仓的走线空间,控制板、驱动模块均可集成在底座腔体内部,无需额外布置外置电控箱,大幅缩小整机占用空间。大臂与小臂采用镂空式结构设计,既可以使用3D打印件快速制作验证原型,也可以替换为铝合金切削零件提升负载能力与结构刚性,关节处的舵机安装位采用标准化接口,不同扭矩规格的数字舵机均可直接适配,

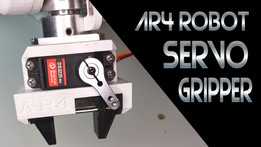
  无需额外修改安装孔位。末端执行器采用平行夹爪构型,夹爪开合行程覆盖常见小型零件的夹持尺寸,可适配教学实验中的方块、笔具、小型加工件等不同夹持对象,也可根据作业需求更换吸盘、画笔、焊笔等不同末端工具。在实际应用场景中,这款机械臂可覆盖STEM教育场景下的机器人教学实验,帮助学习者理解串联机器人运动学原理、舵机控制逻辑、上位机与下位机的通讯流程;也可用于小型创业场景的短视频拍摄辅助、桌面级轻量物料搬运、创客项目的执行机构搭建,甚至可以作为爱好者入门机器人开发的实操载体。控制层面采用Arduino作为下位机核心,负责各关节舵机的运动控制、位置信号采集,上位机通过Python接口实现运动轨迹规划、逆解运算、人机交互,代码框架完全开源,

  使用者可根据自身需求修改轨迹规划算法、添加视觉识别模块、拓展IO接口实现更多外设联动。结构设计上充分考虑了装配容错性,各关节的连接位均预留了调整间隙,装配时无需高精度加工设备即可完成关节零位校准,传动部分采用舵机直驱配合轴承支撑,减少了额外传动机构带来的回程误差,同时降低了装配难度,即使是没有精密装配经验的使用者也能完成整机组装调试。整机展开后作业半径覆盖桌面级作业范围,各关节的运动限位均在结构上做了硬限位设计,避免软件失控时出现关节碰撞损坏,走线沿臂身内侧的线槽布置,运动过程中不会出现线缆拉扯、干涉关节运动的问题。

------分隔线----------------------------
说点什么吧
  • 全部评论(0)
    还没有评论,快来抢沙发吧!