微信登录
 QQ登录


工业机器人自适应夹持机械臂结构


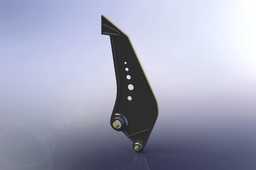
该夹持臂主要面向自动化上下料工位、机器人末端执行器联动机构以及小型搬运夹具中的传力连杆场景。它并不是独立完成抓取动作的夹爪本体,而是夹爪开合机构中的关键摆动传力件:一端通过铰接孔与驱动摆杆或基座相连,另一端与夹指滑块、拉杆或执行端连接,在气缸、电缸或伺服驱动输出直线或摆动运动时,将驱动力传递到夹持端,使两侧夹指完成闭合、张开或姿态调整。在实际设备中,这类臂件常见于机床上下料机械手、装配线抓取单元、检测工位翻转夹具以及包装线取放机构,尤其适合安装空间狭窄、夹臂行程有限但需要稳定夹持力的场合。
从结构形态看,零件整体呈狭长弯臂状,轮廓沿受力方向逐步延伸,上端布置两个同轴铰接区域,用于形成转动副并承受主要拉压与弯曲载荷;下端收窄并形成连接边界,可与夹指、推杆或末端连接件配合。臂身并非简单等厚直板,而是采用中部加宽、边缘过渡、局部凹陷的异形截面思路,在保证铰接孔周边刚度的同时,尽量降低非关键区域材料占用。两个孔位周围设置凸台和加厚环区,能够改善销钉配合处的接触应力分布,避免薄板孔壁在反复摆动中出现压溃、磨损或疲劳裂纹。臂体外侧曲线与内侧凹形轮廓共同构成力流通道,使载荷从下端夹持端向铰接区域传递时更加平顺,减少尖角造成的应力集中。
设计这类夹臂时,不能只按外观曲面建模,需要先明确机构运动包络和安装边界。上端铰接孔的中心距决定夹臂在驱动连杆系统中的传动比,孔距偏大会增加输出端力臂,夹持力更充足,但同时会增大外形扫掠空间;孔距偏小则结构紧凑,却可能提高驱动端载荷需求。下端连接位置的宽度、厚度和折弯角度需要与夹指安装座匹配,若与周边护罩、工件或输送线轨道发生干涉,即使强度满足要求也无法投入使用。建模时应把销钉、衬套、相邻连杆和夹指占位件一并放入装配体中校核,重点检查极限张开、极限闭合以及中间过渡姿态下的最小间隙,尤其要关注臂体弯曲外轮廓在旋转过程中是否擦碰驱动缸体或机架。
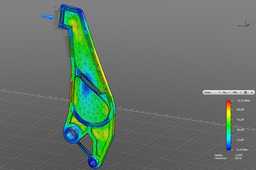
该结构在受力校核中采用自适应网格细化思路,对铰接孔内壁、凸台过渡圆角、臂身截面突变处以及下端连接边缘加密网格,而在宽大平面区域适当放粗单元,从而在控制计算规模的同时捕捉局部高应力。结果显示最大应力集中在孔周与轮廓过渡区域,数值处于常规金属结构件可接受范围内;安全系数按静载工况评估约为3.00,能够覆盖一般自动化夹持中的重复性载荷波动。最大位移出现在远离铰接点的末端连接区,约1.583mm,这一变形量需要结合夹指定位精度判断:若用于毛坯上下料,该量级通常可通过衬套间隙和夹指公差吸收;若用于精密装配,则应进一步加厚臂身、提高孔位刚度或缩短悬臂长度。
工艺实现上,该件可按载荷等级选择铝合金铣削、钢板激光切割后精加工或铸造成型后二次加工。铰接孔属于功能尺寸,应保证孔壁同轴度、圆柱度和表面粗糙度,必要时压入耐磨衬套,以提高反复摆动寿命。臂身凹陷区域既可作为减重结构,也可在铸造或数控加工中形成刚性加强筋,但凹陷底部与外轮廓之间应保留足够壁厚,避免热处理或加载时出现局部失稳。外形边缘的过渡圆角不宜随意简化,圆角半径过小会在有限元模型中形成虚假峰值,也会在真实零件中诱发疲劳裂纹;圆角过大则可能侵占相邻零件运动空间,需要在强度和干涉之间反复平衡。
从设备调试角度看,夹臂装配后应先进行空载慢动作验证,观察两铰接点是否同轴、臂体摆动是否平顺、末端连接是否存在侧向偏摆。若夹持过程中出现臂件颤振,通常与孔销间隙过大、末端悬臂过长或驱动速度过快有关;若孔周出现明显压痕,则说明衬套硬度、孔壁厚度或材料屈服强度不足。将该三维结构纳入机械手设计时,还应与夹指形状、工件重量、夹持摩擦系数和驱动缸推力联动计算,而不是孤立评价单个臂件。通过这种方式,夹臂既能承担稳定传力功能,也能在紧凑空间内实现轻量化和可制造性的统一。
- 上一篇:四足仿生巡检机械狗结构设计
- 下一篇:航天员半柔性约束移动辅助装置

- 全部评论(0)

- 模板大小: 2.32 MB
- 售价:5金币
- 下载次数: 47
- 系统要求: Rendering,Other,STEP / IGES
- 软件分类: 工业机器人