微信登录
 QQ登录


双轮自平衡微型移动机器人结构设计


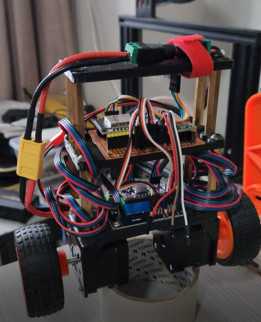
这款双轮自平衡微型移动载具,核心定位是小型嵌入式控制实验平台,可搭载轻量传感模块完成室内小范围移动巡检、教学演示、算法验证类工作,适配高校自动化专业平衡控制算法实训、创客群体小型智能载具二次开发场景,也可作为桌面级智能交互终端的移动底盘使用。整机采用分层框架式结构设计,从下到上依次为动力舱、控制层、顶层负载安装位,底层动力舱内置两组N20直流减速电机,分别驱动左右两个橡胶轮,轮面采用防滑橡胶材质,接触地面宽度12mm,轮径65mm,两轮同轴间距80mm,保证小范围转向时的灵活性,动力舱外壳采用3D打印PLA材质成型,侧壁预留电池走线槽,可容纳2节18650锂电池组作为供电电源,舱体底部距离地面最小间隙8mm,可平稳通过厚度不超过5mm的地面接缝、地毯毛边等小型障碍。
中间控制层采用镂空框架设计,框架立柱为4根截面6mm×6mm的方形打印件,层间间距35mm,预留足够的接线与模块安装空间,控制板安装位可兼容WEMOS MINI D1控制板与MPU6050六轴姿态传感器,传感器安装位置与轮轴处于同一水平高度,可最大程度降低姿态检测的误差,控制层侧面预留3路通用IO接口扩展位,可外接红外避障模块、灰度巡线模块、蓝牙通讯模块等常用外设,无需额外打孔改造即可完成功能拓展。顶层安装位为平面式安装台,台面尺寸70mm×45mm,可承载最大200g的负载,适配小型机械爪、摄像头模组、环境检测传感器等不同功能模块,台面边缘预留M3螺丝安装孔位,孔位间距按照通用创客模块安装尺寸设计,兼容多数市面在售的小型功能模组。
整机平衡控制逻辑基于倒立摆模型搭建,姿态传感器实时采集机身俯仰角度与角速度数据,通过PID算法输出两路电机的转速与转向控制量,动态调整机身姿态保持直立,行走过程中机身俯仰角度控制范围在±3度以内,静止状态下姿态波动不超过±1度。结构设计阶段充分考虑3D打印的工艺特性,所有打印件均采用无支撑设计,最小壁厚2mm,打印层厚设置0.2mm时即可获得足够的结构强度,装配环节全部采用M2、M3标准螺丝连接,无粘接结构,方便后期拆装更换部件,整机装配完成后总高度130mm,总宽度90mm,总长度75mm,整体重量控制在320g以内,桌面放置时占用空间不足A4纸的六分之一,适合实验室桌面、家庭创客空间等小场景使用。
轮系设计中特意将轮毂与轮轴采用D型截面连接,避免电机正反转时出现轮轴打滑问题,电机安装位设置1mm的调节间隙,可通过调整电机位置张紧轮系配合公差,降低传动过程中的虚位。供电线路沿立柱内侧的走线槽布置,避免运动过程中线路与轮体、运动部件发生剐蹭磨损,控制层与动力层之间设置绝缘隔离片,防止电池接线短路风险。整机运动性能方面,平地最大行进速度可达0.8m/s,最小转弯半径为0,可实现原地自旋转向,适配狭窄空间内的移动需求,爬坡角度最大可达5度,可应对室内常见的小坡度地面、门槛过渡段等场景。
- 上一篇:带移动底座的多自由度夹取机械臂结构
- 下一篇:三自由度摆线结构机器人手腕组件

- 全部评论(0)

- 模板大小: 6.84 MB
- 售价:5金币
- 下载次数: 117
- 系统要求: SOLIDWORKS,STL,Rendering,STEP / IGES
- 软件分类: 工业机器人