微信登录
 QQ登录


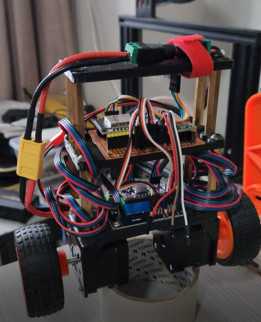
ESP32CAM双轮自平衡移动机器人结构


这款双轮自平衡移动载具,核心依托ESP32CAM模组实现感知与控制,整体结构适配3D打印加工工艺,可快速完成小批量试制或个人DIY制作。从实际应用场景来看,这类小型平衡载具可搭载微型摄像头完成室内狭小空间巡检、教学实验演示、小型物件短途转运等任务,双轮差速的驱动形式让它具备极小的转弯半径,能在桌面、狭窄通道等受限空间内灵活移动,相比多轮移动平台,结构更紧凑,运动灵活性更强。
从功能特性上看,它依靠内置的姿态传感器实时采集机身倾角数据,通过PID控制算法动态调整两个驱动轮的转速与转向,抵消机身倾斜趋势,始终保持直立平衡状态;搭载的ESP32CAM模组除了承担平衡控制运算外,还可实现图像采集、无线数据传输,无需额外增设图像采集模块,简化了整体电路布局。机身内部预留了电池安装位、驱动板固定槽、传感器安装接口,可根据实际使用需求拓展红外避障、超声波测距等功能模块,拓展性较强。
设计思路上,整体采用框架式镂空壳体结构,在保证结构强度的前提下尽可能降低机身自重,减少驱动轮的负载与平衡控制的运算压力;外壳拆分设计为前后盖、侧护板、顶部盖板几个独立部件,所有部件的壁厚均适配FDM3D打印的工艺要求,无大角度悬空结构,打印时无需添加过多支撑即可成型,降低打印失败率与后处理工作量。驱动轮采用大直径橡胶轮胎结构,增大与接触面的摩擦力,减少平衡调整过程中出现的打滑现象,提升平衡稳定性;轮轴与机身连接处设计了轴承安装位,降低转动阻力,同时保证轮轴的同轴度,避免运行过程中出现卡顿或偏磨。
从安装边界与尺寸适配来看,整体机身宽度控制在80mm以内,高度不超过150mm,轮距设置为65mm,重心集中在轮轴上方10-20mm区间,这个重心区间能有效降低平衡控制的调整幅度,减少运行过程中的来回晃动。内部安装空间严格按照常用电子元器件的尺寸预留:电池仓适配常规2S18650锂电池组,驱动板安装位适配常用的L298N或TB6612双路电机驱动,ESP32CAM模组的安装位预留了摄像头开孔,保证镜头无遮挡,同时预留了天线伸出位置,避免金属部件屏蔽无线信号。所有电子元件的安装位都设计了走线槽与固定柱,可通过螺丝直接固定PCB板,无需额外打孔或粘接,装配流程简单,普通爱好者按照结构对位即可完成整机组装。
结构细节上,侧护板位置设计了散热格栅,对应电池与驱动板的发热区域,保证长时间运行时的散热效率,避免元器件过热宕机;顶部盖板设计为可拆卸式,方便后期更换电池、调试电路或拓展功能模块;机身底部预留了传感器安装孔位,可直接向下安装红外循迹模块,实现循迹移动功能。两个驱动轮的安装座采用对称设计,左右零件可互换,减少打印时的零件种类,降低备料成本;轮胎与轮毂采用分体式设计,轮毂为3D打印硬质结构,轮胎可套设橡胶圈或直接打印柔性TPU材质,兼顾结构强度与抓地力。
在实际调试过程中,这种结构的重心布局能让PID参数整定更简单,初始参数下即可实现基本的直立平衡,微调参数后就能完成前进、后退、转向等动作;整体结构的抗冲击性也经过考量,壳体边角做了圆角处理,意外倾倒时不会出现脆裂,3D打印的PLA材质即可满足日常使用的强度要求,若需要更高的抗冲击性,也可更换为PETG或ABS材质打印,所有结构的安装尺寸无需调整即可适配不同打印材料的收缩率。
- 上一篇:紧凑型三指双动作机电夹持执行机构
- 下一篇:六自由度并联斯图尔特运动平台结构

- 全部评论(0)

- 模板大小: 48.77 MB
- 售价:5金币
- 下载次数: 267
- 系统要求: SOLIDWORKS,STEP / IGES,STL,Rendering
- 软件分类: 工业机器人