微信登录
 QQ登录


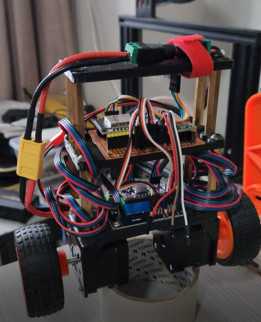
带编码器与SLAM功能的ESP32微型轮式机器人


这款微型轮式移动平台的设计初衷,是面向高校嵌入式教学、小型室内环境测绘、机器人算法验证场景打造的低成本验证载体,整体结构采用分体式模块化布局,所有外露结构件均可通过桌面级FDM3D打印完成制作,无需额外开模或定制金属加工件,极大降低了小批量试制与个人开发者的复刻门槛。从功能配置来看,平台搭载ESP32作为核心控制单元,板载集成IMU惯性测量单元,配合带编码器的N20直流减速电机,可实时采集轮组转速、里程数据,结合SLAM算法框架可实现室内未知环境的实时建图与自主航点导航,区别于常规无反馈的微型小车,编码器的加入可有效解决轮式打滑带来的里程计累计误差,配合IMU的姿态数据融合,能在平整室内地面实现厘米级的定位精度,满足桌面级机器人演示、小型仓储环境巡检原型验证的需求。
结构设计层面,整机采用上下分层的堆叠式布局,下层为动力舱,左右对称布置两个驱动轮,尾部居中设置万向从动轮,形成三点支撑的稳定行走结构,动力舱内部预留了电机安装槽、走线槽与电池仓空间,N20电机通过卡扣式结构直接卡入打印件的安装位,无需额外螺丝固定即可保证电机轴与轮组安装孔的同轴度,减少传动过程中的径向跳动;上层为控制舱,用于固定ESP32主控板、传感器扩展板,顶部预留了通用安装孔位,可根据实际需求扩展激光雷达、视觉摄像头、红外避障传感器等外设,安装孔位采用标准M3螺纹孔间距,兼容市面上多数微型机器人外设的安装尺寸。
外形尺寸与安装边界方面,整机长宽控制在100mm*80mm范围内,高度不超过60mm,属于典型的桌面级微型机器人尺寸,可在狭窄的桌面环境、管道内部、小型货架间隙内完成移动作业,驱动轮直径为32mm,轮距设置为65mm,最小转弯半径为0,可实现原地自旋转向,适配狭窄空间内的转向需求;万向轮安装高度比驱动轮低1mm,保证行走过程中机身始终保持水平,避免上层传感器出现倾斜带来的测量误差,机身外壳采用圆角过渡设计,避免移动过程中剐蹭周边障碍物,所有走线均通过内部线槽隐藏,不会出现线缆外露缠绕轮组的问题。
从实际应用场景来看,该平台可作为嵌入式开发课程的教学实训载体,学生可基于现有结构完成电机驱动、编码器数据读取、SLAM算法移植等实验内容,也可作为小型室内环境监测的移动载体,搭载温湿度、气体传感器完成密闭空间内的环境数据巡检,还可作为多机器人集群协作实验的单体节点,凭借小巧的尺寸可在有限实验空间内部署数十台节点完成集群调度算法验证。设计过程中针对3D打印的工艺特性做了专门优化,所有结构件的壁厚均设置为2mm,打印填充率设置为20%即可满足结构强度需求,无需额外添加支撑结构即可完成打印,安装配合面预留了0.2mm的装配间隙,避免打印件因热胀冷缩出现装配卡滞的问题,电机与轮组的连接采用过盈配合设计,无需额外联轴器即可传递扭矩,减少了整机的零件数量,整机组装仅需6颗M3螺丝即可完成,大幅降低了组装难度。在运动性能层面,编码器电机的减速比设置为1:100,配合PWM调速可实现0-0.3m/s的无级调速,空载续航可达到2小时以上,满足常规实验与演示的时长需求,SLAM功能支持激光与视觉两种方案扩展,用户可根据成本需求选择搭载微型激光雷达或单目摄像头,底层驱动预留了对应的通信接口,无需重新设计电路板即可完成外设扩展。
- 上一篇:仿生机械手掌臂结构设计方案
- 下一篇:六轴联动焊接作业机械臂结构设计

- 全部评论(0)

- 模板大小: 30.48 MB
- 售价:5金币
- 下载次数: 96
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering
- 软件分类: 工业机器人