微信登录
 QQ登录


基于ESP32的SLAM建图移动机器人结构设计


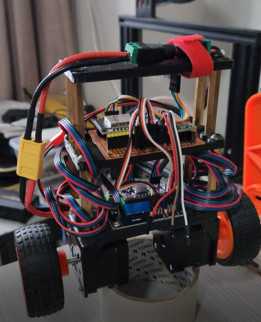
这款小型轮式移动平台的设计核心围绕室内小范围自主建图与路径跟随需求展开,整体采用分层堆叠式结构布局,上层预留主控与传感模块安装位,下层集成行走驱动与从动支撑结构,所有结构件均可通过桌面级FDM3D打印设备制作,无需额外支撑结构即可完成打印,大幅降低了小批量试制与个人DIY的加工门槛。从结构布局来看,行走单元采用单侧驱动轮加前置万向从动轮的三轮支撑方案,驱动轮集成编码器模块,可实时反馈轮组转动行程,为航位推算提供基础轮速数据;前置万向轮采用低摩擦回转结构,可在平台转向时随动调整角度,避免轮组滑动带来的里程计累计误差。传感单元在平台前端侧方布置ToF测距模块,模块安装位预留标准接线槽与固定孔位,可直接适配常用的微型ToF传感模组,测距数据可实时反馈周边障碍物距离,为SLAM建图提供环境点云数据支撑,同时也可在路径跟随过程中实现近距离避障。结构设计上充分考虑了安装边界与尺寸约束,整机长宽尺寸控制在60mm级别的区间内,高度不超过50mm,属于微型移动机器人范畴,可在桌面级场景、狭小管道内部、实验室小型测试场地内完成作业,不会占用过多部署空间。
上层主控安装位专门适配ESP32主控板的安装孔距,预留了USB接口出线位与天线避让空间,不会出现安装干涉问题;电池仓隐藏在中层结构夹层内,可容纳常规微型锂电池,为整机提供续航支撑,仓体预留走线孔,可直接连接主控与驱动模块的供电接口。功能层面,该平台可实现三大核心作业能力:一是区域地图构建,通过轮式编码器的里程数据结合ToF传感器的测距信息,配合SLAM算法可实时绘制作业区域的二维栅格地图,清晰标注障碍物位置与可通行区域;二是航点跟随,在完成建图后可预设多个作业航点,平台可根据地图信息自主规划路径依次抵达预设点位,过程中可实时修正位置偏差;三是A*路径规划,当作业区域内出现临时障碍物时,可依托实时传感数据快速重新规划通行路径,避免碰撞卡顿。
从结构设计的细节来看,所有拼接部位均采用卡扣加少量螺丝的固定方式,既保证了结构连接强度,又减少了紧固件的使用数量,装配过程无需复杂工装即可完成;外壳边缘全部做了圆角过渡处理,避免移动过程中剐蹭周边线缆或者障碍物,同时也提升了打印成品的外观质感;轮组安装位预留了0.2mm的装配间隙,既保证轮组转动顺畅无卡滞,又不会出现过大的旷量影响里程计精度。在实际应用场景中,这类微型SLAM机器人可用于实验室导航算法验证、小型仓储区域的盘点巡检、室内环境的地图数据采集、教育领域的机器人教学实训,也可作为二次开发的基础平台,拓展机械臂、视觉模块等外设完成更复杂的作业任务。
设计过程中充分考虑了3D打印的工艺特性,所有结构件的壁厚均控制在2mm以上,既保证结构强度,又不会因为壁厚过大导致打印翘曲;所有悬空部位的角度均大于45度,因此打印时无需添加支撑材料,打印完成后仅需去除少量毛边即可直接装配,大幅降低了后处理的工作量。传感模块的安装位做了角度微调设计,可根据实际测距需求小范围调整ToF模块的俯仰角度,适配不同高度的障碍物检测需求;驱动轮的轮面采用防滑纹理设计,可在木质桌面、PVC地面、短绒地毯等常见室内材质表面获得足够的抓地力,避免轮组打滑影响位置计算精度。整机的重心控制在轮组支撑三角形的几何中心位置,移动过程中不会出现侧翻问题,即使在加减速或者小半径转向时也能保持稳定的行走姿态。
- 上一篇:发那科六轴短臂紧凑工业机器人
- 下一篇:带步进驱动的多关节简易机械臂结构

- 全部评论(0)

- 模板大小: 60.7 MB
- 售价:5金币
- 下载次数: 111
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering,Snagit,STL
- 软件分类: 工业机器人