微信登录
 QQ登录


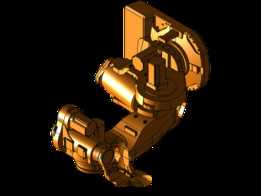
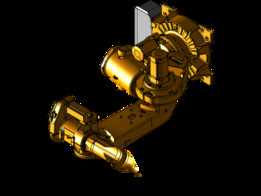
库卡KR60机器人配套变位机CAM模拟结构


这套配套库卡KR60工业机器人的单轴变位机结构,核心服务于机器人焊接、上下料、打磨等工位的工件姿态调整需求,在汽车零部件焊接、五金件加工、重型构件机加工上下料场景中应用广泛,能够配合机器人完成工件多面加工的姿态切换,避免人工翻转重型工件带来的安全风险与精度偏差。从结构设计逻辑来看,整套变位机采用L型侧置布局,底部安装基座预留了四个带定位销孔的安装脚,可直接通过T型螺栓固定在车间钢制地坪或者焊接工作站的工装平台上,安装时需保证基座上平面的平面度公差不超过0.1mm/m,避免长期重载回转出现偏载磨损。
上部的圆形回转工作台直径适配60kg级负载的工件装夹需求,台面上均匀分布6个M8螺纹安装孔,可直接搭配通用三爪卡盘或者定制焊接工装使用,工作台端面的跳动公差控制在0.05mm以内,满足焊接、打磨工序对工件定位精度的要求。侧置的回转驱动单元采用集成式减速结构,将伺服电机、谐波减速器与回转主轴整合在箱型壳体内,壳体侧面预留了电气走线的航插接口,可直接对接机器人工作站的控制系统,实现与机器人动作的协同联动,也就是常说的外部轴协同控制,在CAM模拟过程中可直接将变位机的回转轴纳入机器人运动轨迹计算,让焊枪或者打磨头始终保持最优的作业角度,减少空行程轨迹,提升加工效率。
在实际工位布局中,这套变位机的安装边界需要预留至少单侧800mm的维护空间,方便后期对驱动单元的密封件、轴承进行更换维护,基座后侧需要预留150mm的走线空间,避免动力线、信号线被回转部件拉扯磨损。从功能特性来看,该变位机可实现0-360度连续回转,重复定位精度可达±0.08度,额定负载60kg,完全适配KR60机器人的作业半径范围,不会出现工件翻转后超出机器人可达范围的问题。设计过程中特意将驱动单元的检修口设置在壳体正面,日常维护时不需要拆卸上部工作台即可完成编码器校准、润滑油加注等操作,降低了产线停机维护的时间成本。
在CAM模拟环节,这套模型可直接导入机器人离线编程软件,提前验证工件装夹后的干涉情况,模拟不同回转角度下机器人与工件、变位机本体的安全距离,提前规避现场调试时的碰撞风险,尤其是在多工位焊接场景中,可提前计算变位机回转与机器人轨迹的协同时序,优化节拍,避免出现动作等待浪费。结构上的加强筋设计集中在基座与回转壳体的连接位置,可承受工件偏心装夹时产生的倾覆力矩,避免长期偏载导致主轴轴承过早失效,壳体表面的安装凸台均做了铣平处理,保证各部件安装时的贴合精度,所有外露的连接螺栓均采用内六角圆柱头螺栓,减少回转过程中与线缆、工件的剐蹭风险。
- 上一篇:库卡多工位CAM模拟用机械结构
- 下一篇:史陶比尔RX160-HB凸轮结构三维数模

- 全部评论(0)

- 模板大小: 5.7 MB
- 售价:5金币
- 下载次数: 8
- 系统要求: PTC Creo Elements
- 软件分类: 工业机器人