微信登录
 QQ登录


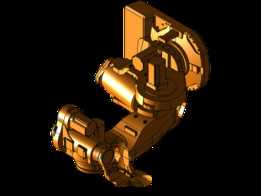
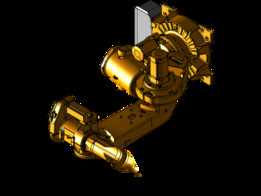
库卡多工位CAM模拟用机械结构


在自动化产线的虚拟调试环节,CAM模拟的精度直接决定了现场调试的周期与设备运行的可靠性,这套适配库卡设备的多工位结构,核心服务于加工场景下的机器人运动轨迹验证、干涉检查与工艺节拍优化。从实际应用场景来看,这类结构常部署在机加工上下料、多工位阀块加工的虚拟仿真环节,工程师可以在三维环境中提前模拟机器人末端执行器与阀块夹具、加工工位的相对位置关系,规避现场调试中容易出现的行程超限、工装碰撞、轨迹冗余等问题。
从功能特性上看,该结构整合了阀块安装定位面、多组避让型支撑结构与设备连接接口,定位面的平面度公差在建模阶段就按照实际机加工装的要求做了基准约束,支撑结构的镂空设计并非单纯为了减重,而是对应实际加工中排屑、管线排布的空间需求,每一处斜向支撑的角度都经过运动包络验算,确保机器人在带载运动过程中,末端刀具或者夹具不会和结构本体发生硬接触。结构侧面的圆形接口对应实际设备的快换对接位,建模时保留了接口的倒角与安装孔位的位置度约束,能够直接导入CAM软件中做夹具对接的模拟验证,不需要二次修整模型基准。
设计思路上,这套结构没有采用冗余的曲面修饰,所有特征都服务于仿真验证的准确性:主体安装面的厚度参考了实际钢制工装的刚性需求,避免仿真中因为结构刚性假设偏差导致的轨迹误差;边缘的缺口结构对应现场传感器的安装位,在模拟过程中可以同步验证传感器的检测范围是否覆盖工位全行程,不会出现实际安装后检测盲区的问题。不同于常规的外观展示模型,该结构的每一处特征都对应实际硬件的安装边界,比如底部的安装孔间距、侧面的避让槽深度,都和现场实际使用的安装底座尺寸完全匹配,导入仿真环境后不需要重新调整装配基准,能够直接匹配库卡机器人的运动学模型做轨迹规划。
从安装边界来看,结构的整体外轮廓尺寸严格适配常见的机加工工位安装空间,长度方向预留了和机器人第七轴对接的扩展接口,宽度方向的尺寸控制在标准工装台的安装范围内,高度方向的最高点没有超出常规工业机器人的作业上限,同时在靠近机器人作业侧的位置做了斜切避让,给机器人末端的法兰盘、管线包预留了足够的运动余量,即便是大角度姿态调整时,管线包也不会和结构边缘发生剐蹭。在CAM模拟过程中,工程师可以直接基于该模型验证不同加工姿态下的阀块可达性,提前优化机器人的轴角度配置,避免现场出现奇点位置导致的加工中断,同时可以模拟多工序切换时的阀块换位路径,计算最优的节拍时间,减少现场调试时的反复试错成本。对于从事自动化产线设计、机器人离线编程的工程师来说,这类精准的工位结构模型能够大幅缩短虚拟调试的周期,让仿真结果更贴近现场实际运行状态,避免因为模型简化过度导致的仿真与现场脱节问题。

- 全部评论(0)

- 模板大小: 8.79 MB
- 售价:5金币
- 下载次数: 8
- 系统要求: PTC Creo Elements
- 软件分类: 工业机器人