微信登录
 QQ登录


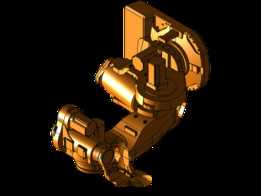
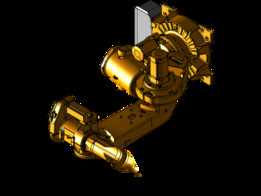
史陶比尔RX160-HB凸轮结构三维数模


在工业机器人的关节传动链路里,凸轮类部件承担着将旋转运动转化为预设轨迹动作的核心作用,这款适配史陶比尔RX160-HB机型的凸轮结构,主要应用于机器人CAM仿真验证环节,也可作为关节传动实体部件的设计参考依据。从实际应用场景来看,该凸轮结构对应六轴工业机器人的关节传动位,在机器人完成轨迹规划、节拍仿真的过程中,精准的凸轮轮廓数模能够还原关节运动的实际传动比变化,避免仿真阶段出现运动干涉、轨迹偏差的问题,为离线编程、动作调试提供可靠的几何参考。
从功能特性层面看,这款凸轮采用一体式筒状基体搭配侧装法兰的结构形式,主体回转面为传动工作面,侧方延伸的带安装孔法兰用于实现部件在关节腔体内的定位固定,端面的圆形工作面与关节输出端的从动件配合,能够按照预设的轮廓曲线输出规律的位移与速度变化,保障关节运动过程中的传动平稳性,减少高速运转下的冲击与振动。设计过程中优先考虑了安装空间的适配性,法兰上的两个安装孔位与关节腔体的预装螺柱位置完全匹配,安装时无需额外调整腔体结构,可直接完成定位锁紧,筒状主体的外径尺寸与关节内腔的避让空间完全契合,装配后不会与周边的走线槽、密封件产生空间干涉。
设计思路上,这款凸轮的轮廓曲线完全匹配RX160-HB机型的关节运动参数,在建模阶段就完成了从动件运动规律的校核,确保凸轮在整个回转行程内,从动件的升程、回程段加速度变化处于合理区间,避免出现刚性冲击或柔性冲击,延长关节传动部件的使用寿命。外形尺寸方面,主体筒段的轴向长度适配关节腔体的轴向安装空间,法兰的延伸长度控制在腔体的侧向预留边界内,整体结构没有多余的突出结构,所有棱边都做了适配装配的倒角处理,既方便装配过程中的部件导入,也能减少应力集中的风险。
在实际的设备运行过程中,该凸轮结构与关节内的从动滚子配合,将伺服电机输出的匀速旋转运动,转化为关节输出端所需的变角速度摆动,满足机器人在不同作业姿态下的动作需求,不管是用于焊接、搬运还是装配场景的机器人机型,精准的凸轮轮廓都是保障末端执行器定位精度的基础。建模过程中还原了部件的所有安装细节,包括法兰面的定位凸台、端面的配合止口,这些细节在仿真装配时能够真实反映部件的装配约束关系,让仿真结果更贴近实体设备的实际装配状态,减少后续实体样机调试阶段的问题排查工作量。对于从事工业机器人结构设计、传动系统选型、离线编程仿真的从业者来说,该数模能够直接用于CAM仿真环境的搭建,也可作为同负载级别机器人关节凸轮设计的参考蓝本,通过对轮廓曲线、安装结构的参数调整,可快速衍生出适配不同机型的凸轮结构方案,缩短设计迭代周期。

- 全部评论(0)

- 模板大小: 3.16 MB
- 售价:5金币
- 下载次数: 4
- 系统要求: PTC Creo Elements
- 软件分类: 工业机器人