微信登录
 QQ登录


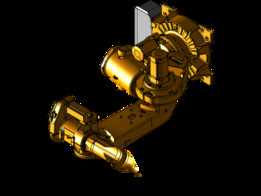
ABB IRB7600重载工业机械臂结构设计


这款重载六轴机械臂的结构建模,完全围绕大负载工业场景的实际作业需求搭建,在汽车整车制造的焊装线上,这类机械臂常承担白车身侧围、底板等大尺寸总成件的搬运与点焊作业,单臂可承载数百公斤的工装加工件总重,作业半径覆盖整条焊装工位的工装夹具范围,无需额外增设行走轴即可完成单工位内的全部移位、对位动作。在重型机械加工领域,它也可适配大尺寸铸件的上下料、打磨工位,搭配力控末端执行器时,能完成铸钢件飞边的恒力打磨,避免人工打磨的粉尘伤害与精度偏差。
从结构设计逻辑来看,建模时优先还原了各关节的载荷传递路径,底座采用大直径法兰安装面,匹配现场预埋的地脚螺栓孔位,安装面的平面度公差预留了二次灌浆的调整空间,底座内部的回转支承结构完全按照重载回转工况设计,齿圈模数匹配大扭矩伺服电机的输出特性,可承受偏载工况下的倾覆力矩,避免长期重载作业出现回转间隙过大的问题。大臂与底座连接的一关节采用双支撑轴承结构,抵消大臂伸展时的侧向弯矩,关节处的走线槽完全内置,避免作业过程中焊渣、切削碎屑磨损线缆,关节密封结构采用迷宫式加密封圈的双重设计,适配焊接、打磨等多粉尘作业环境的防护需求。
肘部关节的设计重点平衡了负载与自重的关系,肘部的铸件结构采用变壁厚设计,受力集中的轴承安装位壁厚加大,非受力区域做减重腔处理,在保证整体结构刚性的前提下降低运动惯量,提升高速启停时的位置精度。腕部三个关节的传动结构采用谐波减速搭配交叉滚子轴承的组合,可承受末端作业时的各个方向载荷,末端法兰的安装孔位完全遵循行业通用接口标准,可快速适配焊枪、抓手、打磨头等不同末端执行器,无需额外设计过渡法兰。
建模过程中严格还原了各关节的运动限位结构,一关节回转范围覆盖正负180度,满足工位两侧的作业覆盖需求,大臂俯仰角度范围匹配低位取件、高位作业的工况需求,肘部弯曲角度预留了足够的避空位,避免大负载动作时臂体与周边工装发生干涉。各关节的电机安装位、减速机安装止口都按照实际装配尺寸建模,可直接用于后续的虚拟仿真调试,在产线规划阶段导入整线模型,即可验证机械臂与周边工装、输送线的干涉情况,提前调整工位布局,减少现场调试的整改工作量。
从安装边界来看,底座安装孔的分布圆直径、法兰厚度都严格对应实体设备参数,现场安装时只需按照模型给出的地脚位置预埋螺栓即可,无需二次核对安装尺寸。机械臂全伸展状态下的最大回转半径、最低位与最高位的作业高度都在模型中做了边界标注,做产线安全围栏设计时,可直接提取模型的运动包络线,预留足够的安全距离,避免作业过程中臂体与围栏发生碰撞。臂体上的管线接口位置、气路电路走线路径也完全还原实体结构,做整线管线排布设计时,可直接在模型中规划管线长度与固定点位置,避免现场走线出现管线长度不足、与运动部件干涉的问题。
针对不同行业的适配性,这款机械臂的结构模型预留了附加轴安装接口,在需要更大作业范围的场景下,可直接搭配外部行走轴或者变位机协同作业,模型中的关节坐标体系完全匹配主流离线编程软件的坐标规则,导入后可直接进行轨迹编程仿真,无需重新校准坐标原点。在铸造车间的高温作业场景下,臂体的防护结构建模也做了对应体现,关节处的隔热板安装位、耐高温密封槽都有明确的结构体现,可直接用于高温工况下的防护改造设计参考。

- 全部评论(0)

- 模板大小: 4.67 MB
- 售价:5金币
- 下载次数: 25
- 系统要求: PTC Creo Elements
- 软件分类: 工业机器人