微信登录
 QQ登录


ESP32控制多层堆叠式足球竞技机器人


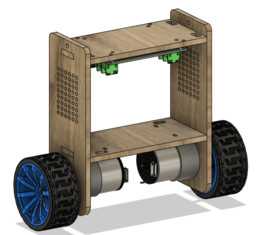
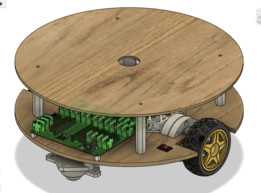
这款轮式移动竞技设备主要面向嵌入式编程教学、机器人竞技赛事场景设计,可作为高校工程实践课程、青少年创客培训的实操载体,也可参与小型桌面级足球机器人对抗赛事,完成带球、避障、寻线、控球射门等竞技动作。设备采用三层圆形层板堆叠的结构布局,层间通过等高铜柱实现支撑固定,整体安装边界控制在桌面级作业范围内,底部轮组采用差速驱动布局,左右两侧为带橡胶胎纹的驱动轮,前后端设置万向支撑轮,保证小半径转向时的机身稳定性,不会出现侧翻或卡滞问题。
最上层板预留了多类显示模块的安装位,可适配液晶显示屏、TFT彩屏、七段数码管、LED点阵屏的安装需求,所有安装孔位均按照对应模块的标准定位尺寸设计,无需二次打孔即可完成模块固定,同时预留了功能按键的安装槽位,可直接嵌入轻触按键实现参数设置、模式切换的操作交互。中间层板为主控与传感模块的安装区域,主控核心采用ESP32模组,板载预留了多路传感器接口,可直接对接触摸传感器、RFID传感器、旋转编码器、超声波传感器等外设,接口排布避开了层板支撑柱的安装位置,接线时不会出现结构干涉,超声波传感器采用前置外露安装,探测范围覆盖机身正前方180度区域,可实时检测前方障碍物与足球的位置距离,编码器直接与驱动轮轴连接,可实时反馈轮组转速,实现行走里程的精准闭环控制。
最下层板为动力执行与控球机构的安装层,驱动电机通过支架固定在层板下方,输出轴直接与驱动轮连接,减少传动环节的动力损耗,前端设置了舵机驱动的控球拨杆机构,可在检测到足球进入控球范围后,通过拨杆动作将球限制在机身前端可控区域,配合轮组动作完成带球移动,拨杆的运动行程经过限位设计,不会超出机身外轮廓边界,避免移动过程中剐蹭场地边界。所有结构件均可通过3D打印或激光切割工艺加工成型,层板可选用亚克力或椴木层板作为加工材料,支撑柱、轮架、拨杆等受力较小的结构件可采用PLA或ABS材料打印,加工成本低,加工周期短,适合小批量制作与教学场景下的学员自主加工组装。
设备的走线全部隐藏在两层板之间的空隙内,外层看不到裸露线束,既避免了移动过程中线束剐蹭场地或其他设备,也提升了整体结构的整洁度,各模块的接线端子均预留了足够的插拔操作空间,后期更换传感器或维护模块时无需拆解全部层板,仅需拆开对应层的固定螺丝即可完成操作。在实际竞技场景应用中,该设备可通过预设程序实现自动寻球、避障移动、对准球门、射门的全流程动作,也可通过外接遥控模块实现人工操控,适配不同规则的机器人足球赛事要求;在教学场景中,学员可从结构组装开始,逐步完成传感器接线、程序编写、功能调试的全流程实践,直观理解嵌入式控制、多传感器融合、运动控制的相关工程知识,相比一体化封装的教学机器人,该设备的所有结构与电路全部外露,学员可清晰观察到每个部件的安装位置与连接逻辑,更适合工程实践能力的培养。
- 上一篇:机器人相扑竞技专用轮式对抗装置
- 下一篇:可移动绘图教学机器人结构设计

- 全部评论(0)

- 模板大小: 172.75 MB
- 售价:5金币
- 下载次数: 171
- 系统要求: AutoCAD,STL,STEP / IGES,Rendering
- 软件分类: 机器人