微信登录
 QQ登录


可移动绘图教学机器人结构设计


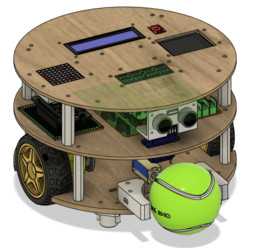
运动执行层面,整机配置三个运动自由度,其中两个自由度负责平面内的位姿调整,由两个步进电机搭配定制齿轮箱分别驱动两侧主动轮,差速控制逻辑可实现直线、圆弧、任意角度转向的运动输出,主动轮采用橡胶纹理轮面,保证与桌面、纸面接触时的摩擦力足够,避免绘图过程中出现打滑偏移轨迹的问题;剩余一个自由度负责绘图笔的抬升与落下动作,由笔架位置的伺服电机驱动升降机构完成,抬笔行程可通过机构限位调整,适配不同长度的绘图笔安装,绘图笔选用直径20毫米以内的马克笔,笔端与接触面的压力可通过升降机构的行程限位微调,避免压力过大划破纸面、或是压力过浅导致轨迹断续的问题。这款轮式绘图装置的核心定位是服务于数学几何教学场景,把抽象的平面几何方程转化为实体绘制轨迹,解决传统板书绘图精度不足、动态轨迹难以演示的痛点,也可作为创客教育场景下的机械结构、运动控制教学载体,让学习者能直观理解差速运动、多自由度协同的控制逻辑。从结构布局来看,整机采用双层圆形板件作为承载主体,上下层板通过四根金属支撑柱实现刚性连接,下层板作为运动部件与控制元件的安装基准,上层板预留中心孔位作为绘图笔的穿设通道,圆形轮廓的设计能避免移动过程中边角剐蹭周边障碍物,适配桌面级的狭小作业空间。
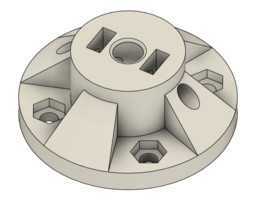
支撑结构上,除两个主动轮外,整机在底盘前侧配置两个带减震结构的万向轮,四个接触点始终与作业平面保持贴合,即使在略有不平整的桌面、或是铺设绘图纸的软垫板上作业,也能保证底盘始终处于水平状态,避免笔端接触压力不均导致的轨迹粗细变化,减震结构采用微型弹性元件抵消地面微小起伏带来的冲击,保证绘图过程中笔端的稳定性。板件加工层面,整机的结构承载板采用5毫米厚木板加工,可通过激光切割快速完成板件下料,安装孔位预先做定位设计,装配时无需额外划线找正,部分定制化的连接结构、齿轮箱适配座采用3D打印工艺制作,既可以降低小批量制作的成本,也方便使用者根据自身选用的电机尺寸、笔的规格做快速迭代修改,不需要重新开模制作金属件。
电路控制部分全部集成安装在下层板的上表面,驱动模块、控制板沿板件边缘排布,预留足够的接线空间,电源模块布置在底盘靠近重心的位置,避免整机重心偏移导致的运动侧倾,所有走线沿支撑柱排布固定,避免移动过程中线缆剐蹭轮体或是地面。从安装边界来看,整机的圆形底盘直径控制在桌面作业的常规尺寸范围内,高度满足下层元件安装、上层笔机构行程的需求,作业时仅需要平整的纸面放置平面即可,不需要额外的固定安装基座,两个主动轮的轮距经过匹配计算,保证差速转向时的转弯半径足够小,可在A3幅面的纸张范围内完成大部分几何曲线的绘制,不会超出纸面边界。
在实际教学使用中,这款装置可直接导入预先编写的几何方程参数,自动完成圆、椭圆、函数曲线、复杂几何图案的绘制,相比人工手绘的轨迹精度更高,可重复演示相同参数下的轨迹输出,也支持使用者修改运动参数、笔压参数,观察不同参数对绘制轨迹的影响,把机械结构、运动控制、数学几何的知识点结合到实体装置上,降低抽象知识的理解门槛。结构设计过程中充分考虑了创客自制的可行性,所有板件的加工工艺、标准件选型都选用通用易得的规格,支撑柱、螺丝、电机、轮体都是市面常见的标准配件,不需要定制特殊规格的零部件,装配流程从下层板的轮系安装开始,依次固定电机、齿轮箱、万向轮、减震组件,再安装控制驱动电路,最后固定上层支撑板、调整笔升降机构的行程限位,整个装配过程不需要复杂的专用工装,普通的内六角扳手、螺丝刀即可完成全部组装,后续维护时也可快速拆分上下层板,更换故障元件或是调整轮系间隙。

- 全部评论(0)

- 模板大小: 55.83 MB
- 售价:5金币
- 下载次数: 129
- 系统要求: AutoCAD,STEP / IGES,STL,Fusion 360,Rendering
- 软件分类: 机器人