微信登录
 QQ登录


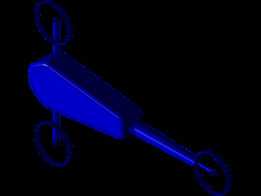
圆柱坐标双自由度工业作业执行机构设计


在圆柱面类工件的精密加工作业场景里,传统直角坐标机构往往受限于运动轨迹的适配性,难以贴合弧面完成连续的走刀或印刷动作,这款双自由度圆柱构型执行机构的设计初衷,正是为了解决中小直径圆柱工件表面的自动化作业痛点。从实际落地场景来看,这类机构可直接集成到圆柱面绘图仪、辊面雕刻设备、曲面丝网印刷机的主机架上,替代传统的人工对位或多轴联动冗余结构,在小批量定制化圆柱工件加工场景下,能大幅压缩设备的制造成本与调试周期。
从功能特性上看,该机构仅保留两个核心运动自由度,其一为绕固定基座的水平回转自由度,可带动末端执行件沿圆柱工件的周向做整周或定角度范围的摆动,回转副采用深沟球轴承做径向支撑,配合端面推力轴承承受轴向载荷,能避免悬臂结构在作业过程中出现的低头颤振问题;其二为沿垂直于安装立面的直线伸缩自由度,可带动末端执行件贴近或远离圆柱工件表面,直线运动副采用线性导轨搭配滚珠丝杠传动,重复定位精度可控制在0.02mm以内,完全满足雕刻、印刷类作业的对位精度要求。两个自由度的运动解耦性极强,控制逻辑无需做复杂的坐标转换,仅需分别给回转伺服和直线伺服发送对应脉冲信号,即可走出贴合圆柱面的连续作业轨迹,对于嵌入式控制方案的适配门槛极低。
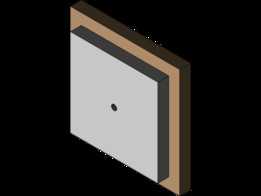
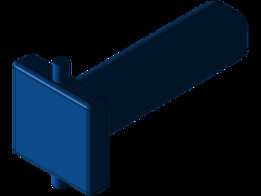
设计过程中优先考虑了安装边界的适配性,整个机构的固定基座采用平板式安装结构,可直接通过螺栓固定在设备的立式安装立板上,安装面的平面度要求控制在0.05mm以内,基座上预留的安装孔位采用长圆孔设计,可允许±5mm的安装位置调整量,方便现场调试时对齐工件的中心轴线。机构的整体外伸尺寸在完全缩回状态下不超过200mm,完全伸出状态下最大外伸量为150mm,可适配直径范围在80mm-300mm之间的圆柱类工件,回转运动的最大角度范围可根据作业需求设置为0-270度,避免线缆在整周回转时出现缠绕问题。末端执行件的安装接口采用标准的φ10mm圆柱柄装夹结构,可快速更换绘图笔、雕刻刀、印刷刮头等不同作业头,无需额外制作过渡连接法兰。
结构细节上,回转部分的传动采用同步带轮减速结构,减速比设置为3:1,既可以放大伺服电机的输出扭矩,也能通过同步带的缓冲特性吸收雕刻作业时产生的微小振动,避免振纹传递到电机输出轴影响使用寿命。直线伸缩部分的行程两端均设置了硬限位橡胶块与光电限位开关,双重防护避免机构超程运行造成的机械碰撞。整个机构的走线全部采用内部拖链收纳,外部无裸露线缆,可适配车间内多粉尘、少量切削液飞溅的作业环境,日常维护仅需定期给直线导轨和回转轴承加注润滑脂即可,维护周期可达6个月以上。
从实际作业的负载能力来看,该机构末端可承载的最大作业头重量不超过2kg,完全覆盖常规雕刻刀、印刷刮头、绘图笔的重量范围,在1m/min的作业进给速度下,末端的轨迹偏差不超过0.03mm,可满足圆柱面标签印刷、小型圆柱工艺品雕刻、圆柱管件表面标识绘制等常见工序的精度要求。相较于传统的多关节工业机器人,该机构的结构件加工难度极低,80%的结构件采用标准铝型材与板材切割加工即可,无需复杂的铸造成型工序,制造成本仅为同负载六轴关节机器人的十分之一左右,非常适合中小型设备厂商做集成配套使用。在做三维建模过程中,所有配合面的公差均按照GB/T 1800.2的IT7级精度设置,运动副的间隙预留量控制在0.01-0.02mm之间,既可以保证装配的顺畅性,也不会因为间隙过大造成作业轨迹偏差。
- 上一篇:圆柱形RPP工业机器人概念结构设计
- 下一篇:带机械臂双轮腿式移动机器人结构设计

- 全部评论(0)

- 模板大小: 858.93 KB
- 售价:5金币
- 下载次数: 12
- 系统要求: SOLIDWORKS,PTC Creo Elements,Solid Edge
- 软件分类: 工业机器人