微信登录
 QQ登录


二自由度RP工业机器人概念结构设计


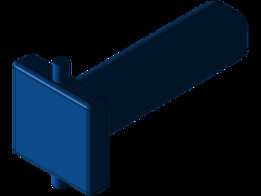
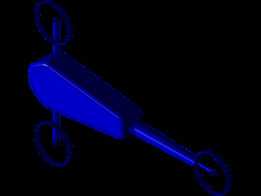
这款二自由度RP构型工业机器人的设计,最初是面向轻载平面作业场景的功能需求展开的,区别于常见的多关节串联机器人,RP构型通过径向移动与周向转动的运动组合,就能覆盖矩形作业区间内的所有点位,结构复杂度远低于同行程的多关节设备,在小范围定点作业场景下的成本控制优势十分突出。从实际应用场景来看,这类构型的设备常被集成在小型绘图仪、桌面级雕刻机、窄幅面喷涂机、点漆机这类工位固定、作业范围有限的设备中,不需要复杂的轨迹解算就能实现稳定的点位控制,对于负载在5kg以内的轻载作业场景适配性极强。
设计过程中首先明确了运动边界的约束条件,转动副的回转范围设置为0-180度,移动副的有效行程根据配套设备的工作台面尺寸匹配,常规配置下径向移动行程覆盖300-500mm区间即可满足多数桌面级作业设备的需求,安装底座采用标准方形法兰结构,可直接固定在设备工作台的T型槽或者预留安装孔位上,安装面的平面度公差控制在0.05mm以内,避免底座安装形变导致运动副卡滞。结构设计上优先考虑运动部件的轻量化,移动滑台采用铝合金型材拼接结构,在保证直线度的前提下尽可能降低运动部件自重,减少转动副驱动端的负载惯量,转动副的支撑采用交叉滚子轴承结构,可同时承受径向、轴向载荷与倾覆力矩,不需要额外设计辅助支撑结构就能保证回转精度。
从功能特性来看,这款机器人的两个运动轴均采用独立驱动控制,转动轴负责末端执行器的角度调整,移动轴负责末端执行器与作业面的距离调整,两个轴联动时可实现平面内任意曲线轨迹的走刀作业,配合不同的末端执行器即可快速切换作业功能:加装绘图笔架可实现平面绘图、标记作业,加装高速主轴可实现软质材料的雕刻、铣削作业,加装喷嘴组件可实现小范围的喷涂、点胶作业。设计时特意预留了末端执行器的标准安装接口,采用通用的M6螺纹孔阵列布局,可兼容市面上多数小型末端作业配件,不需要额外设计转接件就能完成功能切换。
运动仿真阶段针对不同作业场景的负载特性做了参数优化,当用于雕刻作业时,移动轴的进给速度设置在0-50mm/s区间,转动轴的回转速度控制在30deg/s以内,可避免高速运动时的惯性冲击导致加工纹路偏差;当用于喷涂作业时,可适当提高移动轴的运行速度至200mm/s,配合喷嘴的扇形覆盖范围可提升作业效率。传动结构上,移动副采用滚珠丝杠配合直线导轨的传动方案,重复定位精度可控制在0.02mm以内,转动副采用谐波减速器配合伺服电机直驱,回程间隙小于1arcmin,可满足高精度作业的需求。走线设计采用内置拖链结构,所有动力线、信号线均从底座内部穿入拖链,随运动部件移动时不会出现线缆缠绕、剐蹭的问题,拖链的弯曲半径根据线缆最小弯曲半径设置,长期往复运动不会出现线缆折损。
安装边界方面,设备整体的外轮廓尺寸控制在长600mm、宽400mm、高150mm以内,不需要占用过大的安装空间,可直接集成在桌面级设备的机架内部,底座的安装孔位采用对称布局,支持正装、侧装两种安装方式,可根据设备内部的空间布局灵活调整安装姿态。日常维护方面,所有运动副的润滑点均设置在易操作的位置,直线导轨与滚珠丝杠的注油孔外露,不需要拆解设备外壳即可完成定期润滑保养,驱动电机的编码器接线采用快插接头,后期维护更换时不需要重新做接线调试,可大幅降低运维的时间成本。针对不同行业的特殊需求,这款结构还可做针对性的参数调整,比如用于电子元器件点胶作业时可缩小移动行程提升结构刚性,用于大幅面绘图作业时可加长移动滑台的长度扩大作业覆盖范围,整体结构的模块化程度较高,改型设计的周期较短,可快速适配不同细分场景的使用需求。
- 上一篇:两自由度平面并联机械臂结构设计方案
- 下一篇:五自由度桌面级夹持作业机械臂结构

- 全部评论(0)

- 模板大小: 839.79 KB
- 售价:5金币
- 下载次数: 11
- 系统要求: SOLIDWORKS,PTC Creo Elements,Solid Edge
- 软件分类: 工业机器人