微信登录
 QQ登录


小型机器人配套微型蜗轮蜗杆减速装置


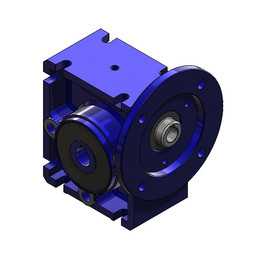
做小型足式、轮式服务机器人或者桌面级协作机械臂的结构设计时,动力端的减速匹配一直是容易踩坑的环节——常规行星减速虽然传动效率高,但背隙控制难度大,同轴输出的布局也会挤占关节处的径向安装空间,直齿减速的噪音问题在近距离人机交互场景下又很难忽略,这套微型蜗轮减速结构就是针对这类小负载机器人关节的空间约束做的适配设计。
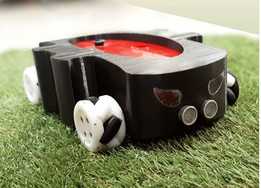
从实际落地场景来看,这类减速结构主要适配小型巡检机器人的行走轮驱动、桌面机械臂的小臂关节、教育类竞赛机器人的动作执行端,这类场景的共性是负载扭矩不大,对传动反向自锁有一定要求,同时安装空间被电池、控制板、传感器等部件挤压得非常局促,常规标准减速箱的外形很难直接塞进去。这套结构采用分体式铝制壳体,输入端直接适配微型直流伺服电机的安装止口,输出端采用法兰式连接接口,不需要额外做转接板就能直接固定在机器人的关节支架上,壳体侧面预留的两个安装凸台可以直接穿M3螺丝固定在碳纤维或者铝型材的机身上,不需要额外设计安装抱座,能省出至少5mm的径向安装空间。
拆开爆炸视图就能看到设计上的细节考量,输入端的蜗杆采用斜齿啮合设计,和常规直齿蜗杆相比,啮合重合度提升了近30%,运转时的齿面冲击更小,在3000rpm的电机输入转速下,传动噪音能控制在45分贝以内,完全满足室内人机交互场景的噪音要求。蜗轮部分采用锡青铜材质嵌件搭配钢制输出轴的结构,齿面和蜗杆啮合时的耐磨性能比全钢蜗轮提升一倍以上,同时嵌件结构避免了全铜材质输出轴的刚度不足问题,输出轴端采用两个深沟球轴承做跨距支撑,能承受一定的径向倾覆力矩,适配机器人行走轮遇到小障碍时的冲击载荷,不会出现轴端窜动的问题。
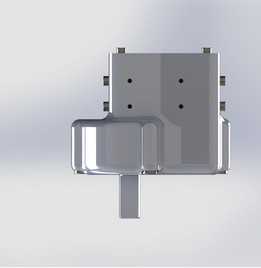
密封和装配细节也做了针对性优化,壳体两端的端盖采用O型圈密封,输出轴位置加装骨架油封,内部填充润滑脂后可以做到长期免维护,不需要像开式齿轮结构那样定期补脂,适合民用消费级机器人的售后维护要求。轴向定位全部采用轴用弹性挡圈,没有采用过盈配合的装配结构,普通维修人员用卡簧钳就能完成全部拆装,不需要专用拉马工具,后期更换易损件的成本极低。整套结构的中心高控制在28mm,输出轴直径6mm,输入端适配16mm直径的微型电机,整体外形尺寸控制在42mm×36mm×58mm,安装孔位的中心距按照小型机器人常用的20mm铝型材孔距设计,不需要额外打孔就能直接固定在标准型材框架上。
从传动特性来看,这套蜗轮结构具备反向自锁能力,当机器人断电时,输出端不会因为负载自重出现溜车问题,比如机械臂抬着小负载停在半空时,不需要额外加抱闸装置就能保持位置,能省掉抱闸的成本和安装空间。传动比设置为30:1,搭配10000rpm空载转速的微型电机,输出端转速在300rpm左右,刚好适配小型机器人行走轮0.5-1m/s的行进速度要求,输出扭矩能达到1.2N·m,足够驱动10kg以内的小型机器人完成平地行走、小坡度爬坡的动作。设计时也考虑了公差匹配问题,蜗轮和蜗杆的中心距公差控制在0.02mm以内,壳体的轴承安装孔同轴度公差0.01mm,装配后不需要额外调整啮合间隙就能达到理想的接触斑点,普通装配工人按照爆炸图顺序就能完成组装,不需要做配磨调整,适合小批量生产的装配要求。
- 上一篇:NEMA42法兰安装三级行星齿轮减速箱
- 下一篇:紧凑型两级行星齿轮减速箱结构设计

- 全部评论(0)

- 模板大小: 4.15 MB
- 售价:5金币
- 下载次数: 134
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 减速机