微信登录
 QQ登录


适配Dynamixel XM413伺服电机的集成变速箱结构


在桌面级协作机器人、教育类@Work竞赛机器人的末端执行器驱动、小型关节传动场景中,动力输出端的扭矩匹配、安装空间约束一直是结构设计阶段的核心难点,常规独立布置的伺服电机与外置减速箱不仅会占用额外的安装空间,还会因为连接同轴度偏差带来传动效率损失、运行异响等问题,这款集成式变速箱正是针对这类场景做的定向结构优化。从实际使用场景来看,这类集成变速箱主要适配小型桌面作业机器人的关节动力输出,比如物料分拣工位的末端旋转轴、小型移动机器人的转向驱动模块、教育竞赛场景里的机械臂关节单元,这类场景普遍对动力单元的外形轮廓有严格限制,要求动力部件在有限安装空间内输出足够的作业扭矩,同时保证安装接口的通用性,减少额外的转接件设计工作量。
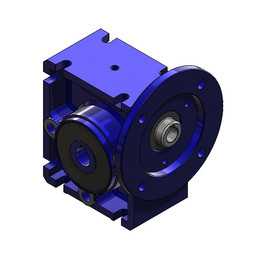
这款变速箱在设计思路上采用了伺服电机与减速箱体一体化集成的结构,没有采用传统分体式的电机法兰外接减速箱的方案,而是将Dynamixel XM413伺服电机的输出端直接嵌入减速箱的输入腔体内,从根源上消除了电机与减速箱连接的同轴度累积误差,同时缩减了整个动力单元的轴向尺寸,让整体结构更紧凑。从功能特性上看,集成后的变速箱可以将伺服电机的高转速低扭矩输出,通过内部的齿轮组减速增扭,匹配末端执行器需要的低转速大扭矩作业需求,箱体本身采用了对称式的安装凸台设计,四个侧面都预留了标准的安装孔位,不管是卧式安装在移动机器人底盘上,还是立式安装作为机械臂的旋转关节,都不需要额外设计转接支架,直接通过标准紧固件就能完成固定。
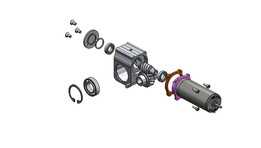
在安装边界的设计上,箱体的主体轮廓做了圆角过渡处理,避免安装过程中尖锐棱边刮擦线缆或者其他结构件,输出轴的伸出长度做了精准控制,既保证和末端负载的连接配合长度足够,不会出现传动滑脱的问题,又不会因为轴伸过长带来额外的悬臂弯矩,影响轴承的使用寿命。箱体上预留的安装孔位采用了等间距的标准布局,和同系列伺服电机的安装孔距保持一致,用户在替换原有动力单元的时候,不需要重新调整安装位的孔位加工,直接替换就能完成动力升级。内部齿轮组的设计采用了直齿圆柱齿轮传动方案,这类传动结构的传动效率高,加工难度低,后期维护更换齿轮的成本更低,适合教育类、小型作业类机器人的使用场景,毕竟这类场景下设备的拆装频率相对更高,简单可靠的传动结构更适配实际使用需求。箱体的合箱面采用了止口定位设计,装配的时候不需要反复调整上下箱体的同轴度,通过止口就能自动定位对齐,既降低了装配难度,也能保证内部齿轮的啮合间隙处于合理范围,避免因为装配偏差导致的齿轮磨损加剧、传动卡滞等问题。在实际选型适配的时候,需要注意这款变速箱的输出轴负载边界,径向负载不能超过齿轮和轴承的额定承载值,轴向负载也要控制在设计允许范围内,避免因为过载导致齿轮断齿或者轴承损坏。另外箱体侧面预留的穿线槽可以直接容纳伺服电机的编码器线、动力线,不需要额外设计走线支架,线缆可以沿着箱体侧面的槽位布置,用扎带固定就能完成走线,避免机器人运动过程中线缆被拉扯或者剐蹭。
从结构建模的角度来看,这款模型完整还原了箱体的内部齿轮腔、轴承安装位、电机嵌入腔、安装孔位、输出轴结构,不管是做机器人的整体结构装配验证,还是做动力单元的选型干涉检查,都可以直接调用模型完成装配,不需要再重新测绘建模,能大幅缩短结构设计阶段的周期。在做安装布局的时候,要注意预留箱体的散热空间,虽然小型伺服电机搭配减速箱的发热量不大,但密闭安装空间里还是要留出一定的空气流通间隙,避免长时间连续作业导致温度过高,影响电机内部磁钢的性能和润滑脂的使用寿命。另外输出轴和末端负载的连接建议采用抱紧式的轴套连接,不要用顶丝直接顶在输出轴表面,避免长时间传动后顶丝松动,或者在轴表面压出凹痕,后期拆卸维护困难。
- 上一篇:多吸头机械臂末端吸附执行工装
- 下一篇:活塞曲柄连杆组合装配结构教学演示

- 全部评论(0)

- 模板大小: 3.08 MB
- 售价:5金币
- 下载次数: 81
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 通用机械零部件